Produtos CubeMars
A Robotizma é distribuidora oficial da CubeMars. Oferecemos todas as séries do fabricante, de atuadores robóticos integrados e motores de torque sem carcaça a motores gimbal e propulsores subaquáticos.
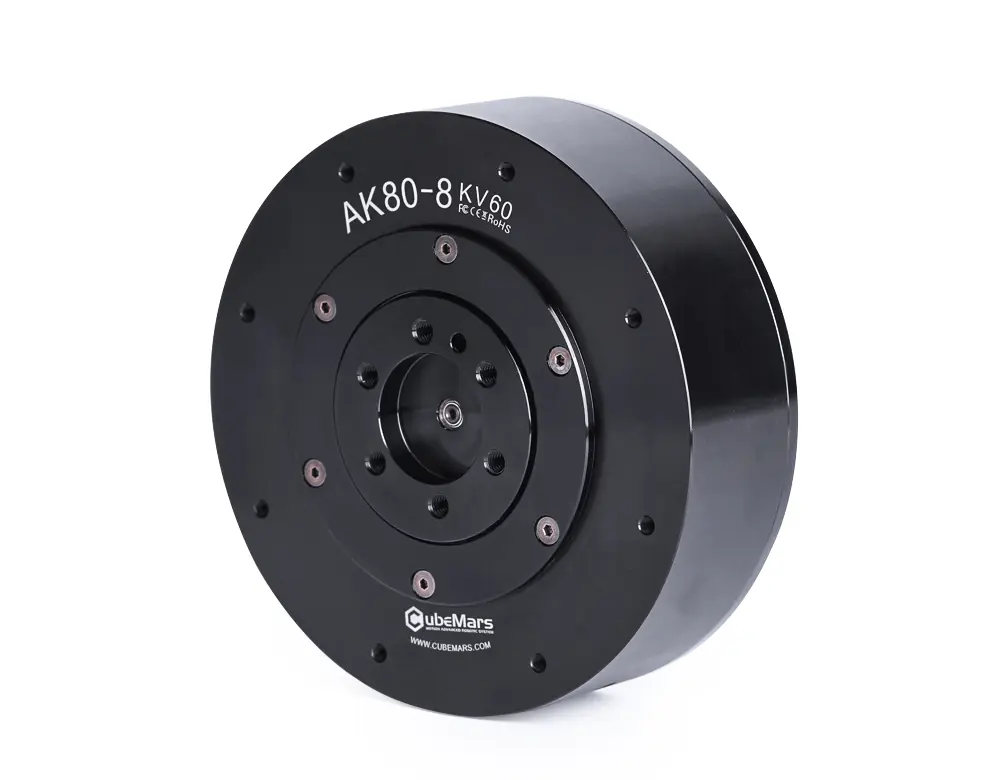
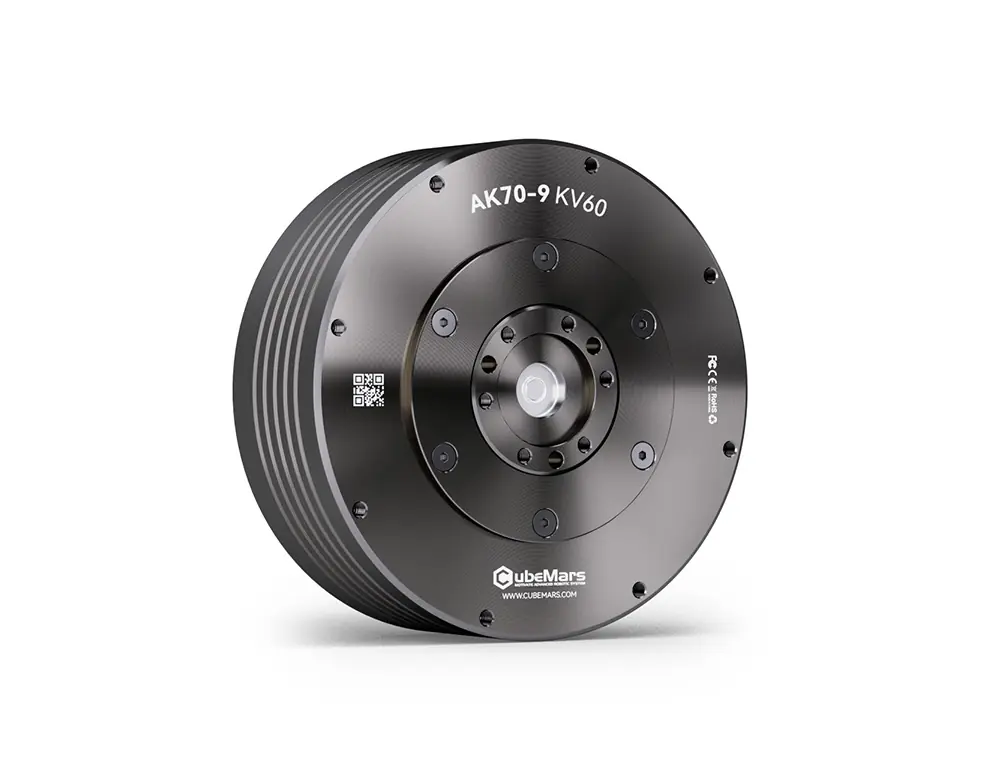
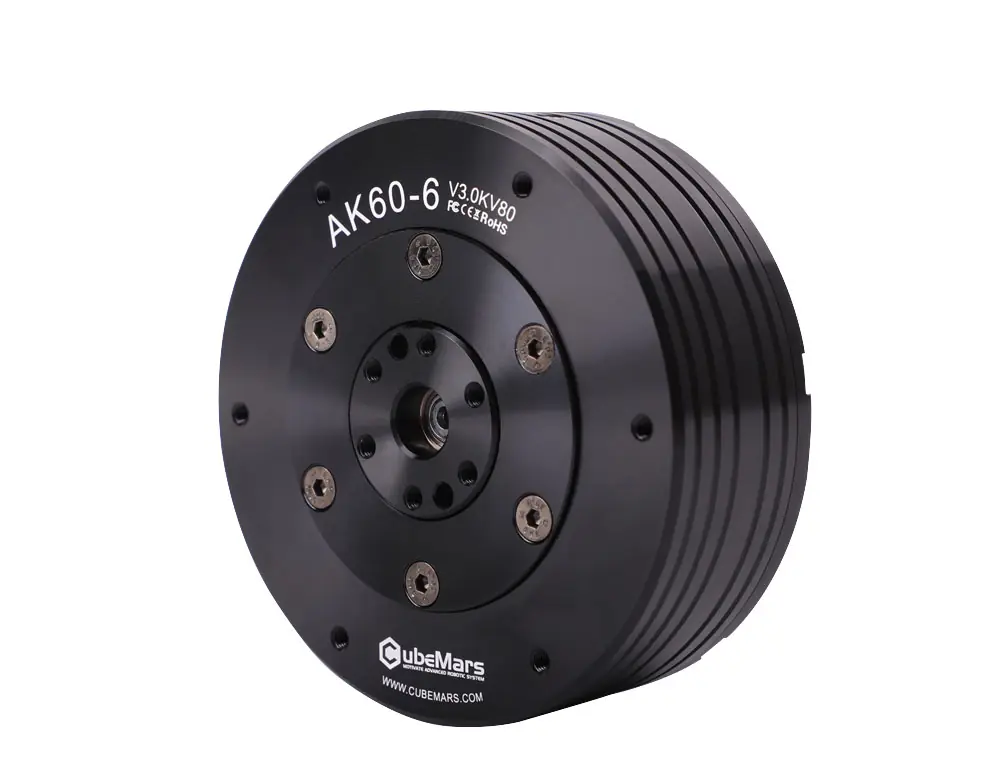
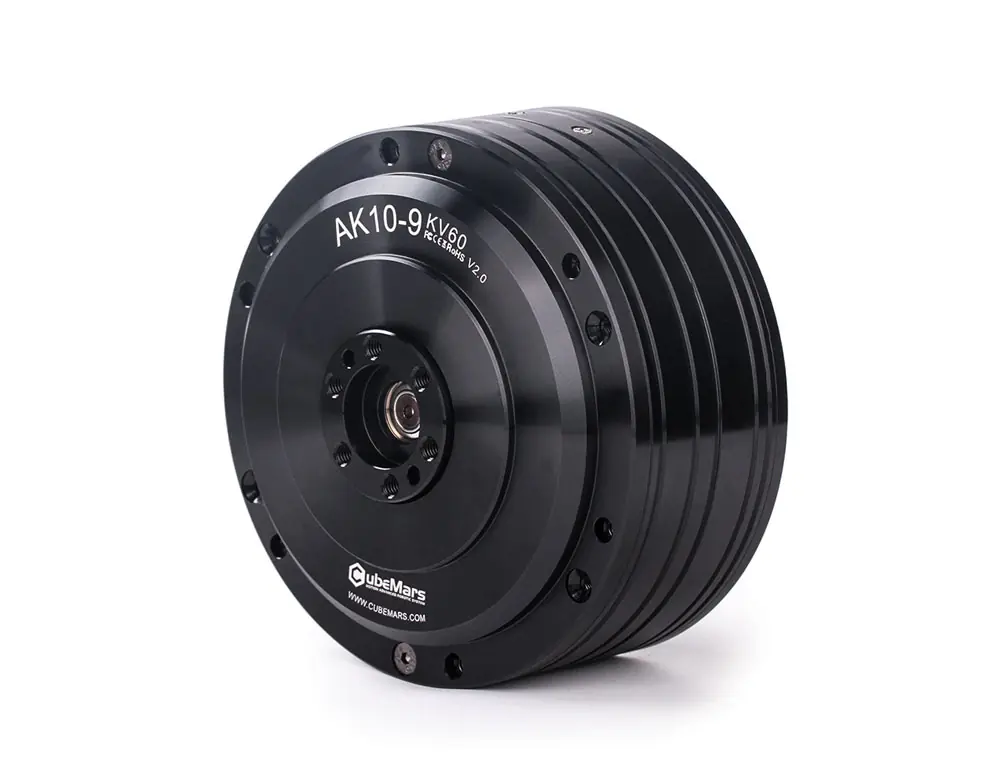
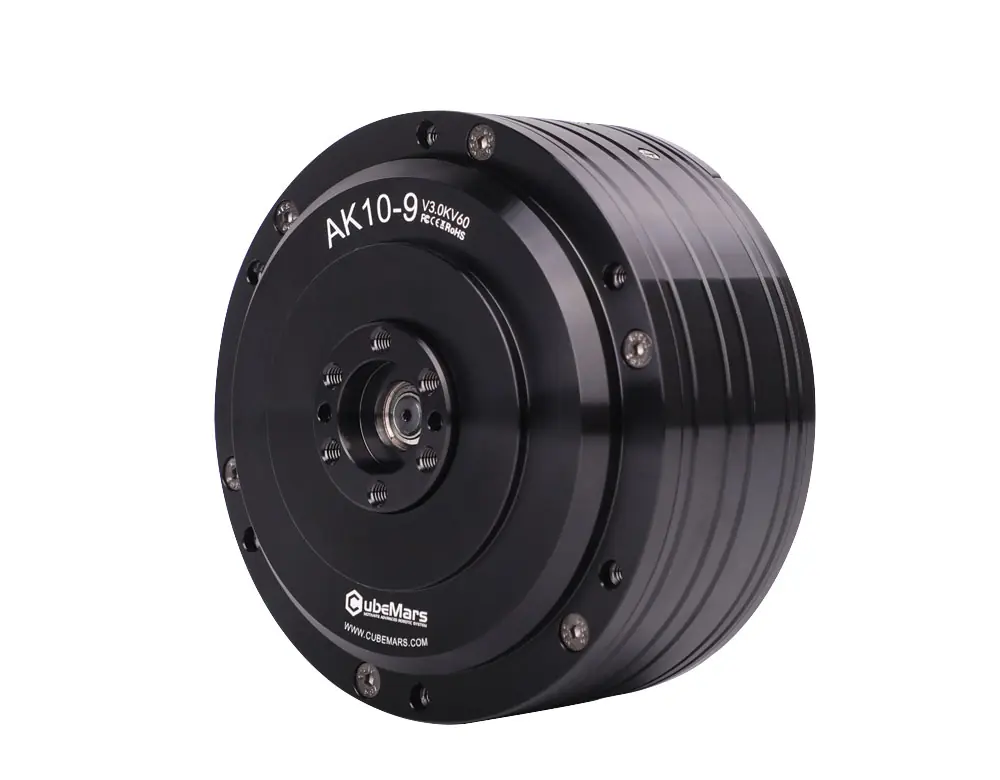
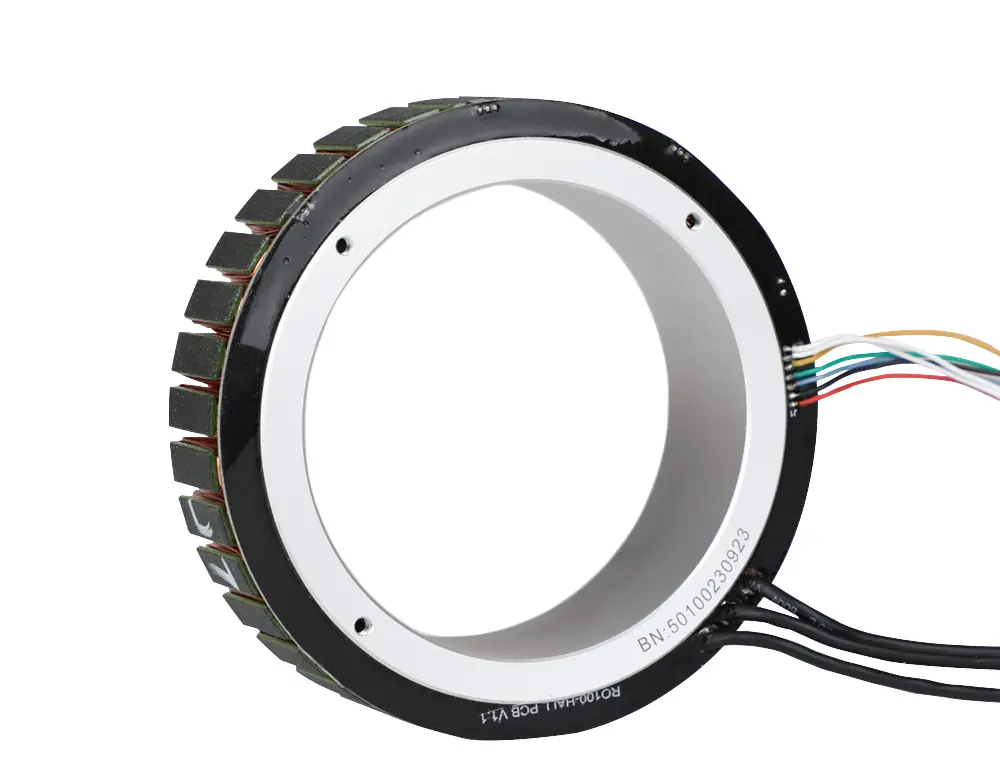
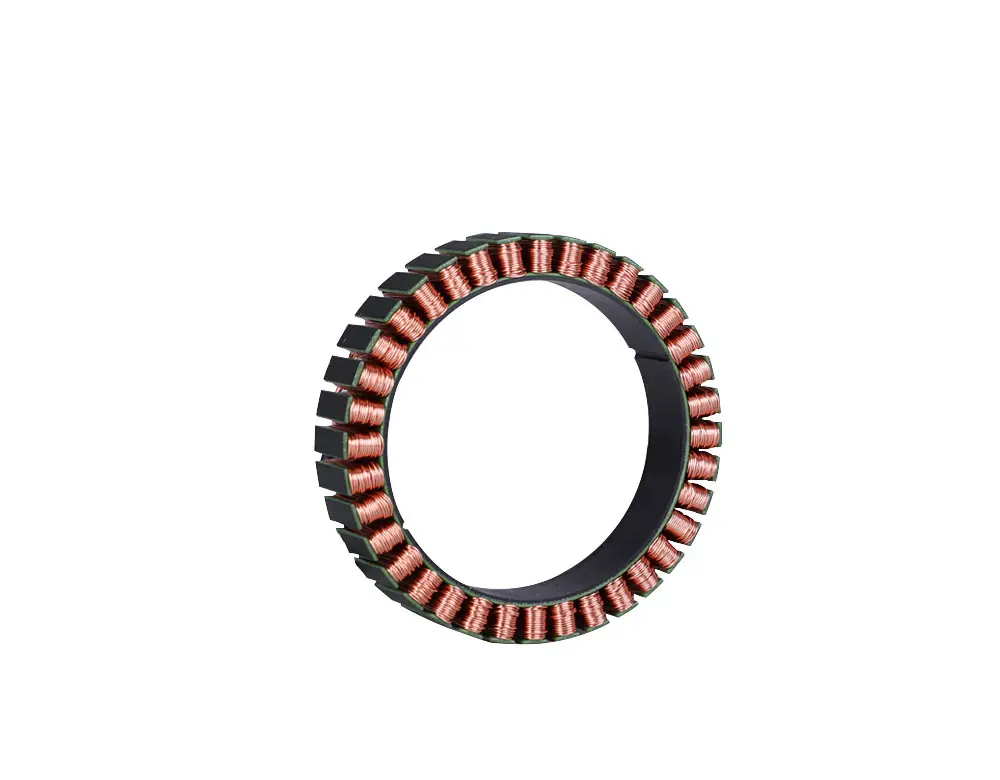
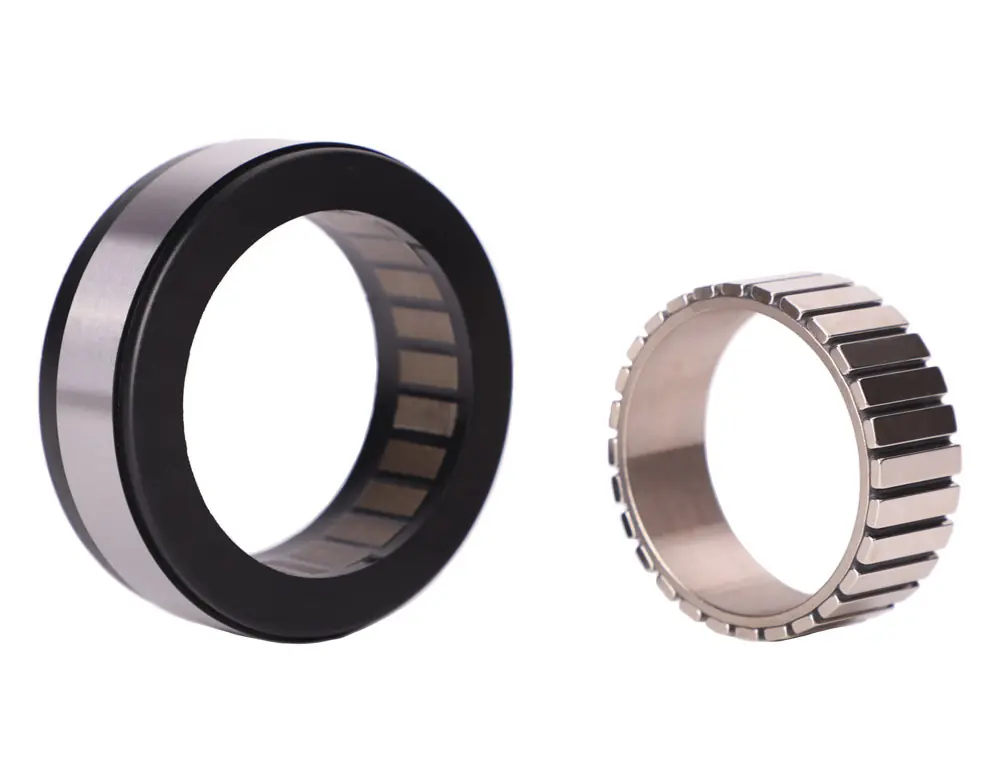
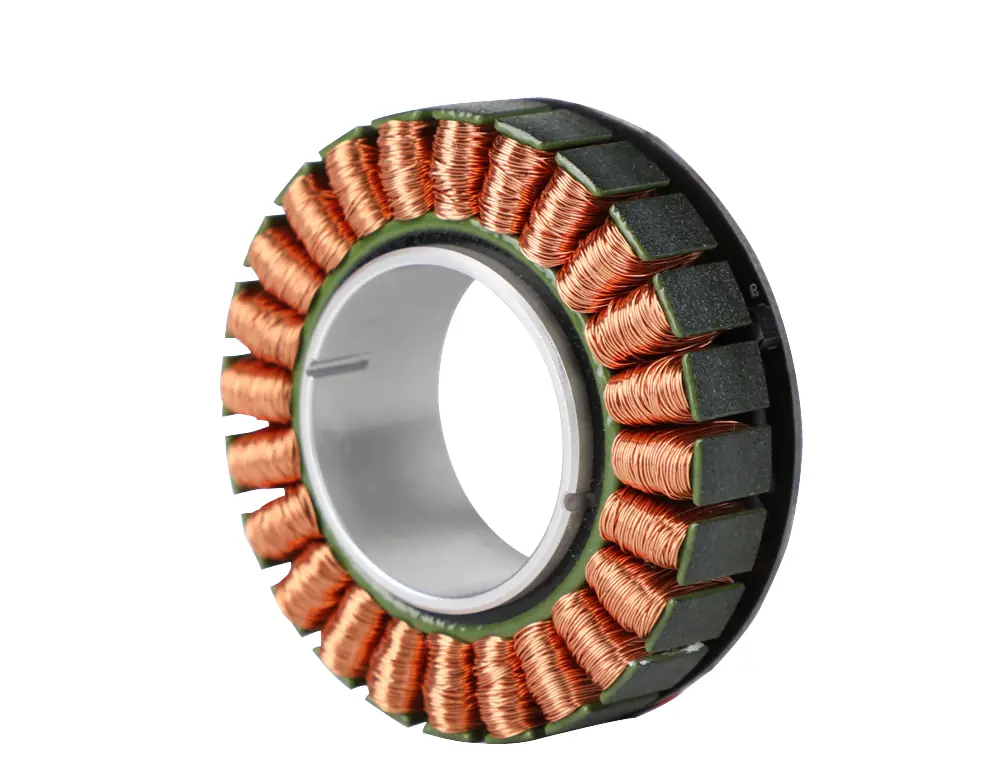
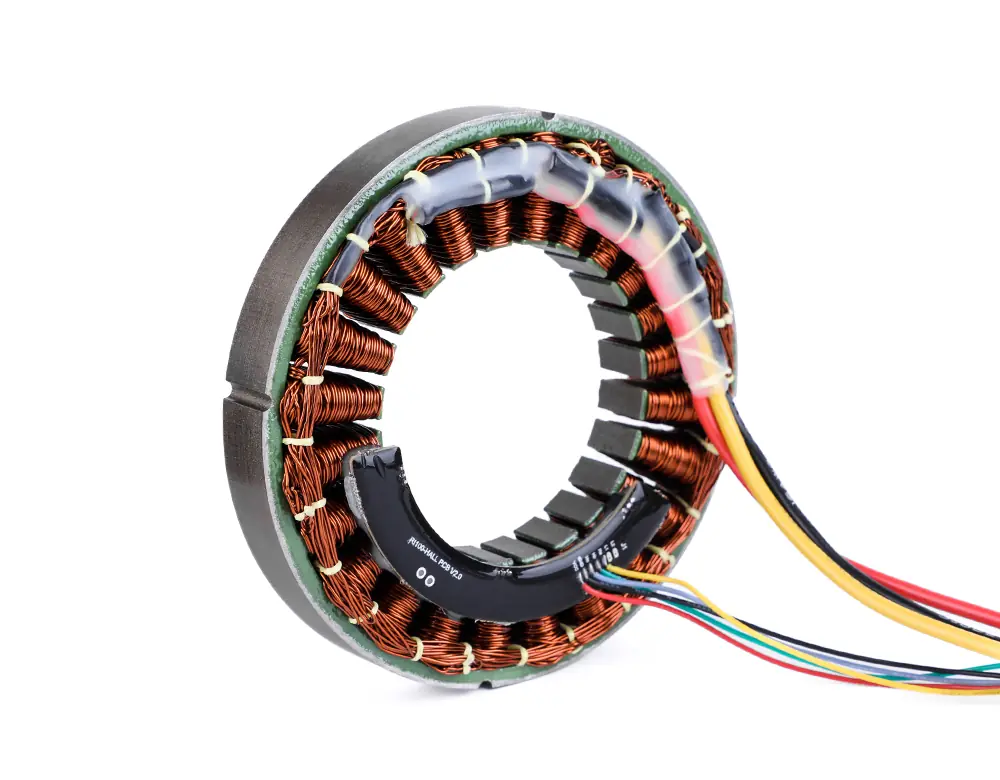
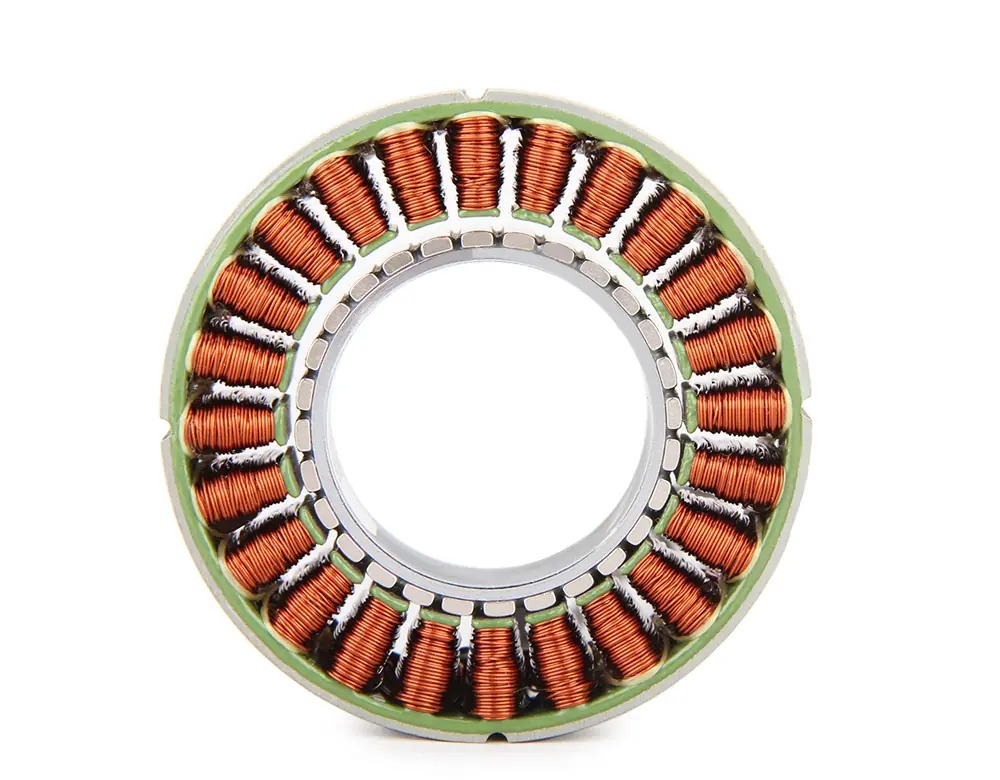
A faixa coberta pelos produtos é ampla. O torque nominal vai de 0,024 Nm a 74 Nm, o torque de pico de 0,072 Nm a 222 Nm e o valor KV de 9,3 a 600 rpm/V. Tanto a estabilização precisa de uma câmera quanto o quadril de um robô humanoide podem ser resolvidos com o mesmo fabricante.
Se não sabe por onde começar, não olhe por série, e sim por necessidade.
- Se quer que o driver e o redutor venham dentro e que funcione via CAN assim que sai da caixa, as séries AK, AKA, AKE e AKH
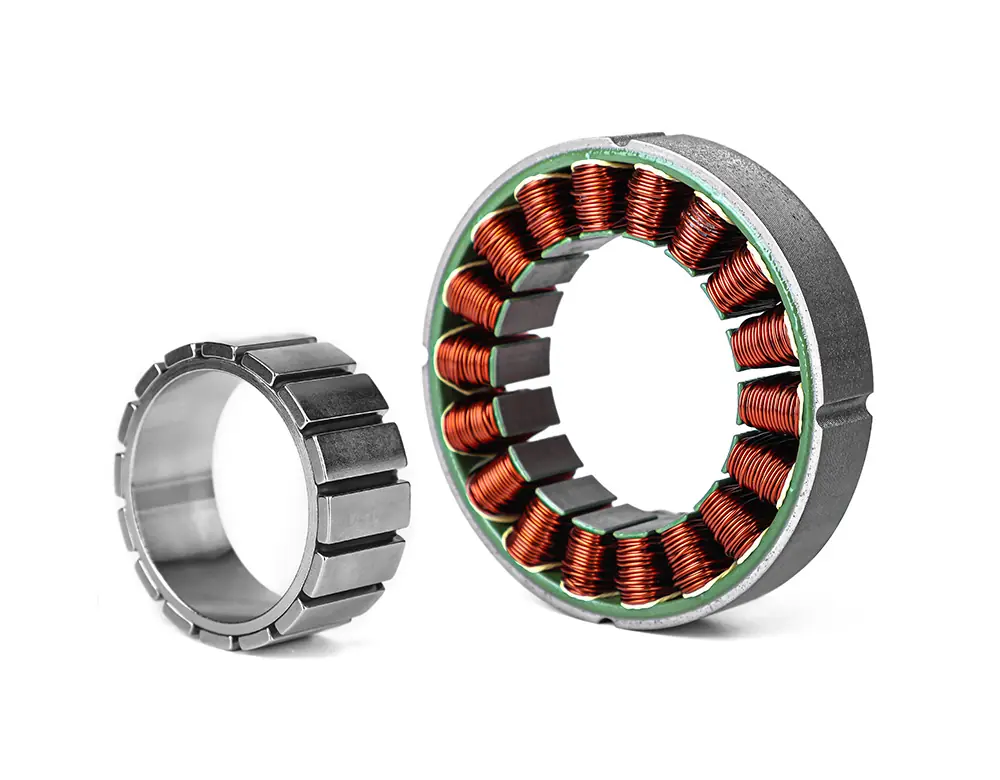
- Se procura um motor formado só por rotor e estator para integrar na sua própria mecânica, as séries RI e RO
- Para câmeras e sistemas de estabilização, a série GL, e para uso externo a série G resistente à água
- Para veículos subaquáticos, os propulsores SW, DW e W30
O torque nominal, o torque de pico, o valor KV, a velocidade sem carga, o peso e as medidas externas de cada modelo estão na página do produto. Se você conhece os valores que procura, pode filtrar diretamente.
Ao escolher um motor
O mais perguntado ao comparar os produtos desta categoria.
Qual é a diferença entre torque nominal e torque de pico?
O torque nominal é o que o motor consegue produzir de forma contínua sem superaquecer, dimensione seu sistema por esse valor. O torque de pico é o limite superior que ele suporta em esforços curtos. Para partidas e impactos veja o torque de pico, e para o trabalho contínuo, o nominal.
O que significa o valor KV?
KV é o número de rotações por volt. Um KV baixo significa mais torque e menos velocidade, e um KV alto o contrário. Com o mesmo corpo, a escolha do KV define o equilíbrio entre velocidade e torque da sua aplicação.
Como escolho a relação de redução?
O redutor aumenta o torque e reduz a velocidade. Em aplicações que pedem torque alto em baixa velocidade, como uma articulação de robô com pernas, prefere-se uma relação alta (36:1, 48:1), e nas que pedem resposta rápida, uma relação baixa (6:1, 9:1). Se não tiver certeza, informe seus valores desejados de torque e velocidade.
Motor sem carcaça ou atuador integrado?
Nos atuadores integrados (AK, AKH) o driver, o encoder e o redutor ficam dentro do motor e são usados via CAN assim que saem da caixa. A série AKE integra motor e redutor e usa um driver externo. Nos motores sem carcaça (RI, RO) há apenas rotor e estator, eles são integrados à sua própria mecânica e precisam de um driver externo. Se houver restrição de espaço ou um projeto especial, sem carcaça, e se a ideia é instalar rápido, integrado.
Como uso os filtros?
No painel de filtros você pode restringir por série, relação de redução, torque de pico, KV, velocidade sem carga, peso e preço. No computador o painel fica à esquerda da lista, e no celular abre pelo botão Filtrar. Os produtos sem esse valor saem da lista ao aplicar o filtro, por isso recomendamos começar amplo e restringir aos poucos.
Não tem certeza de qual escolher?Consulte a equipe técnica