Atuadores robóticos
Um atuador robótico é a unidade que reúne em uma única carcaça um motor DC sem escovas, um redutor planetário, a placa driver e o encoder. Como não é preciso uma caixa de driver separada, cabeamento separado nem conexão de redutor separada, montar um braço ou uma perna robótica fica bem mais rápido.
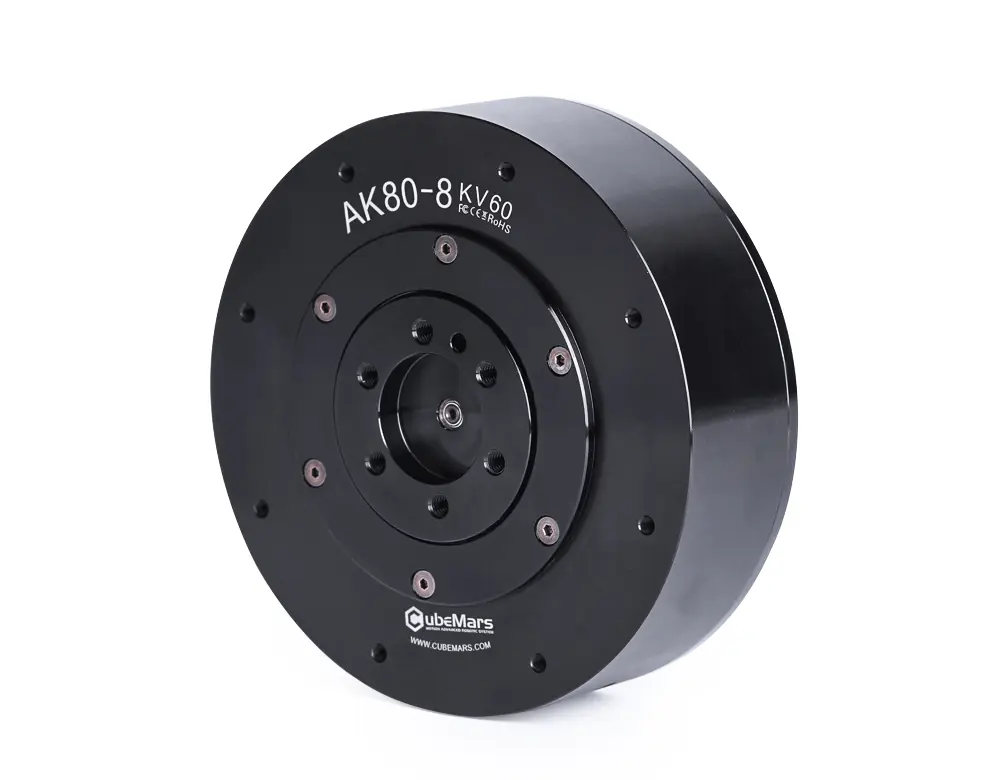
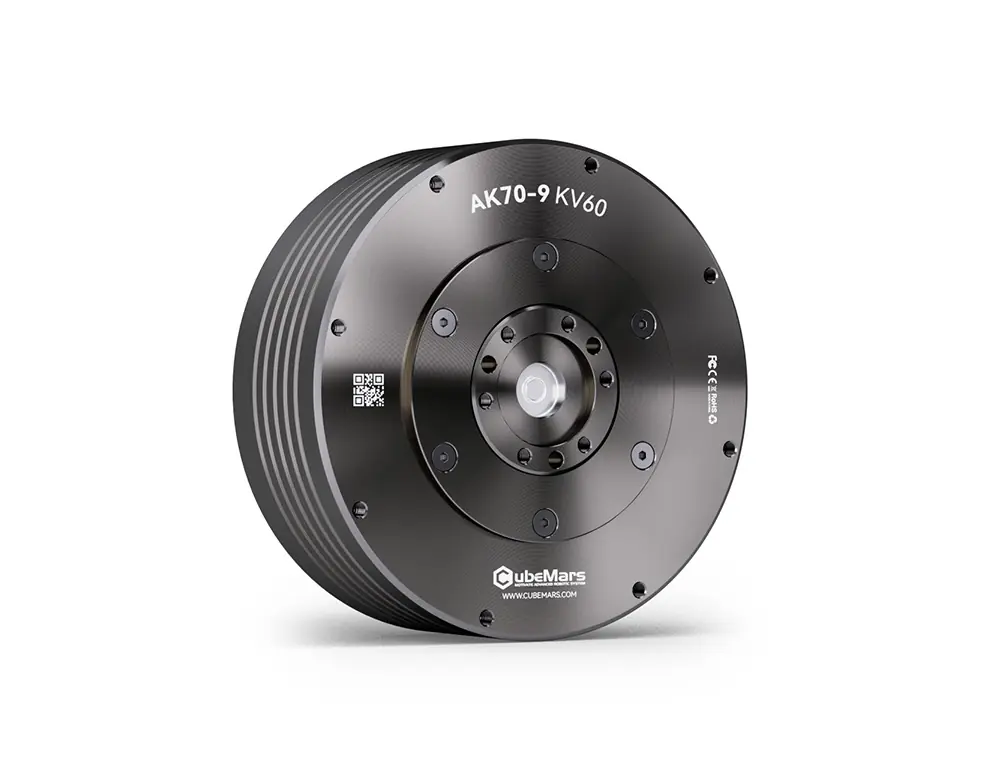
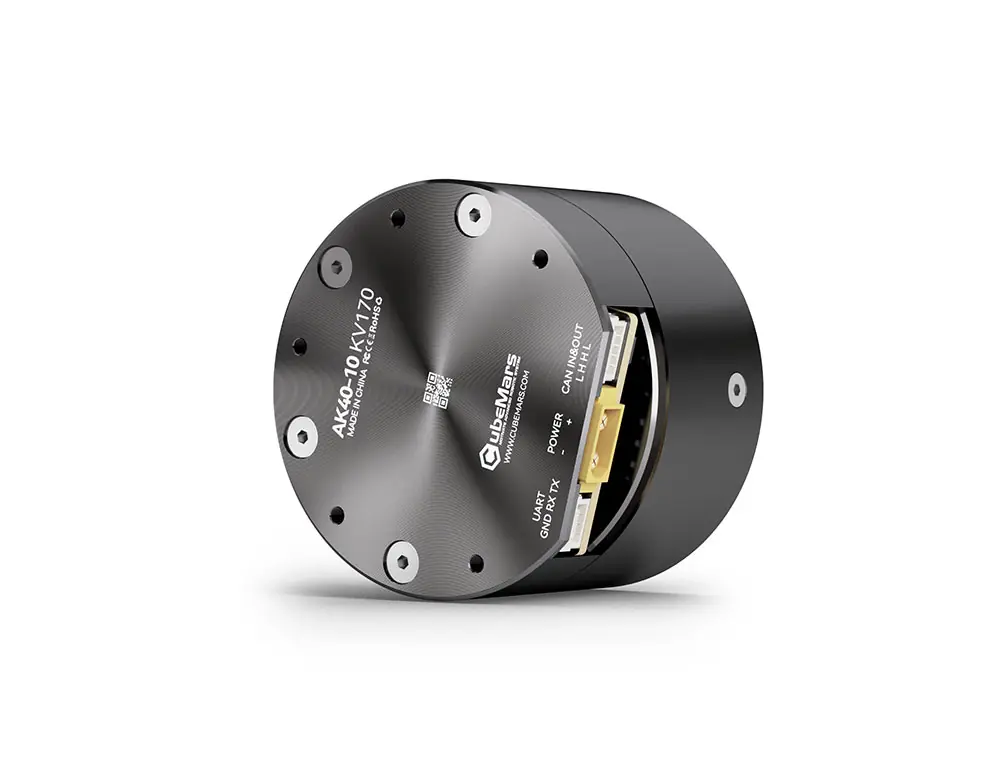
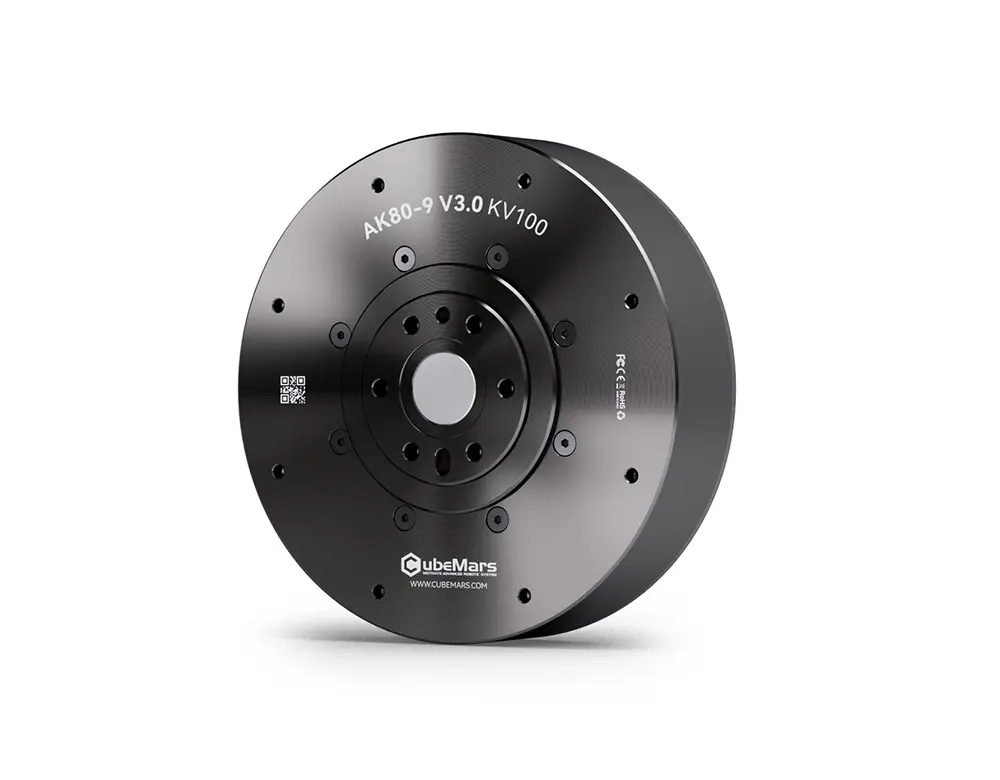
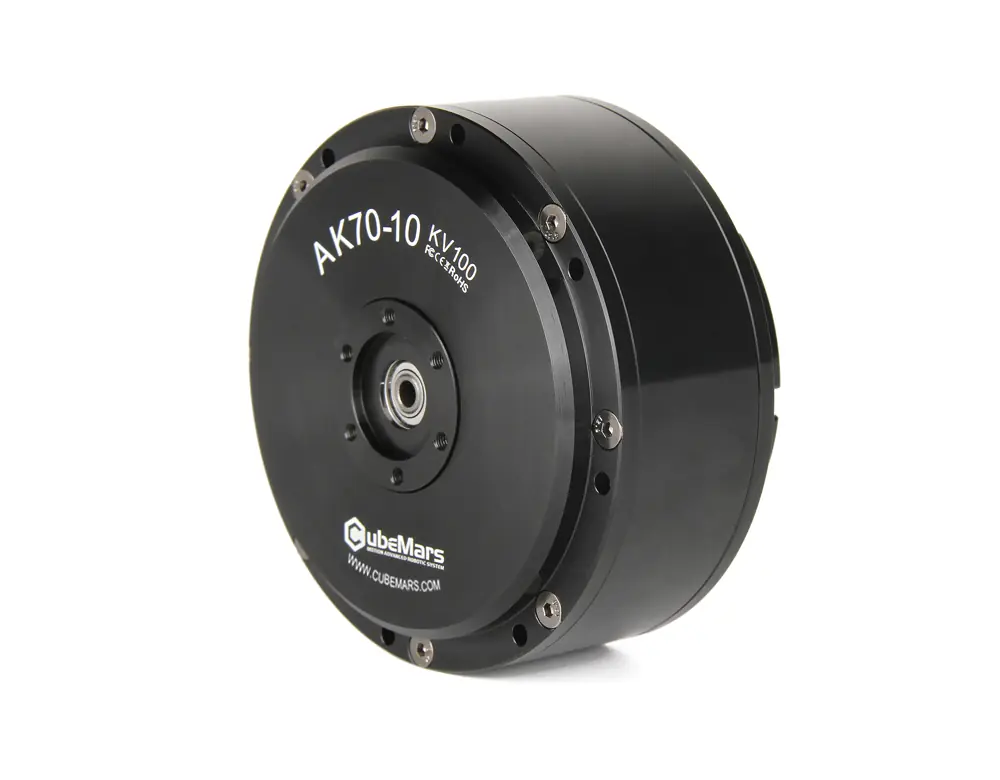
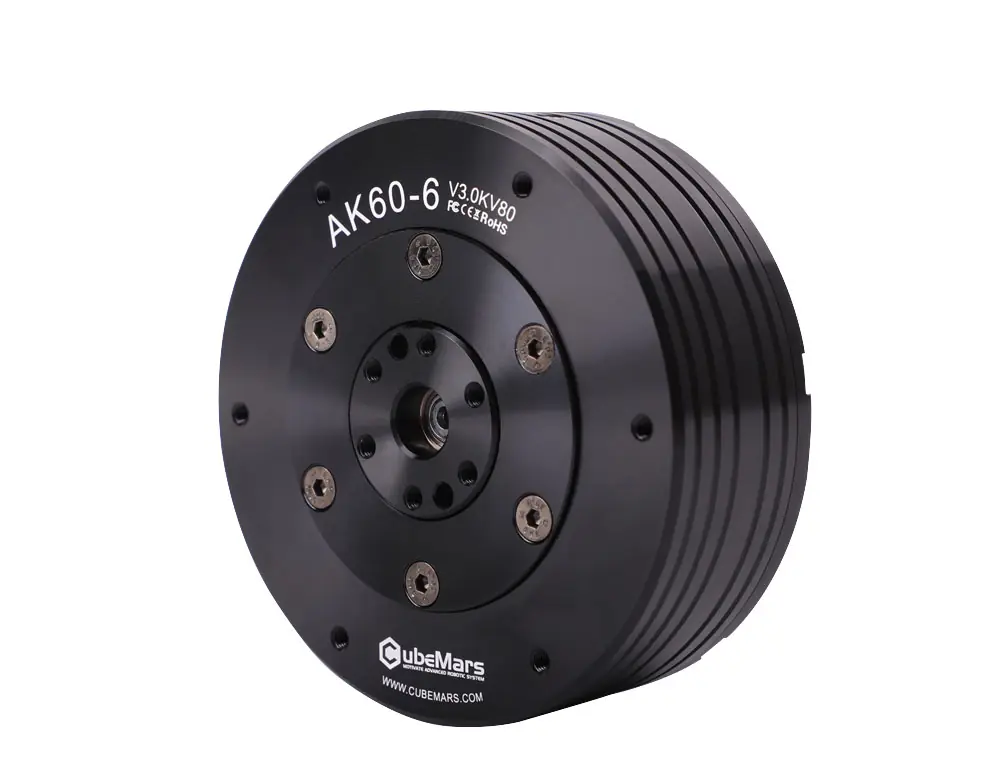
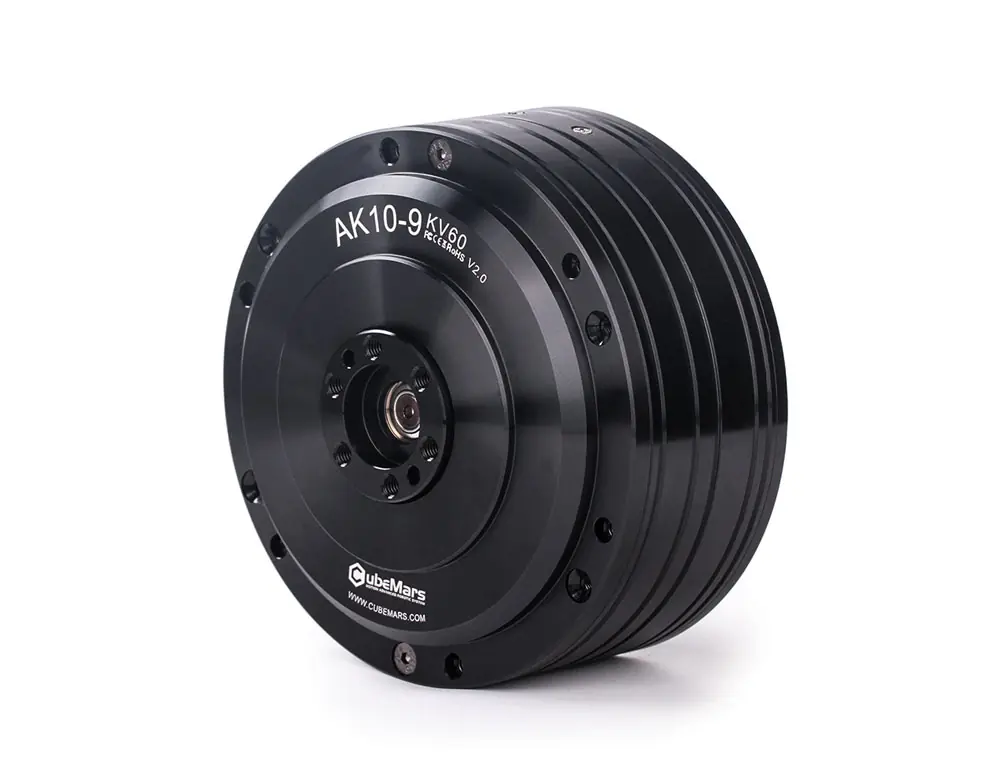
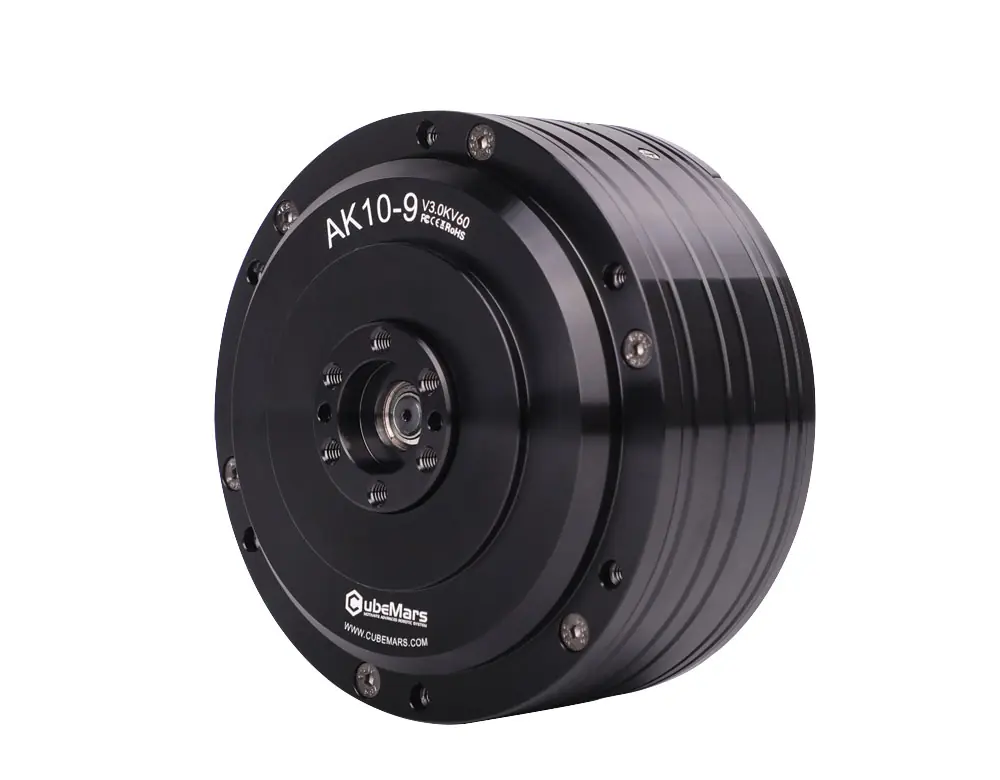
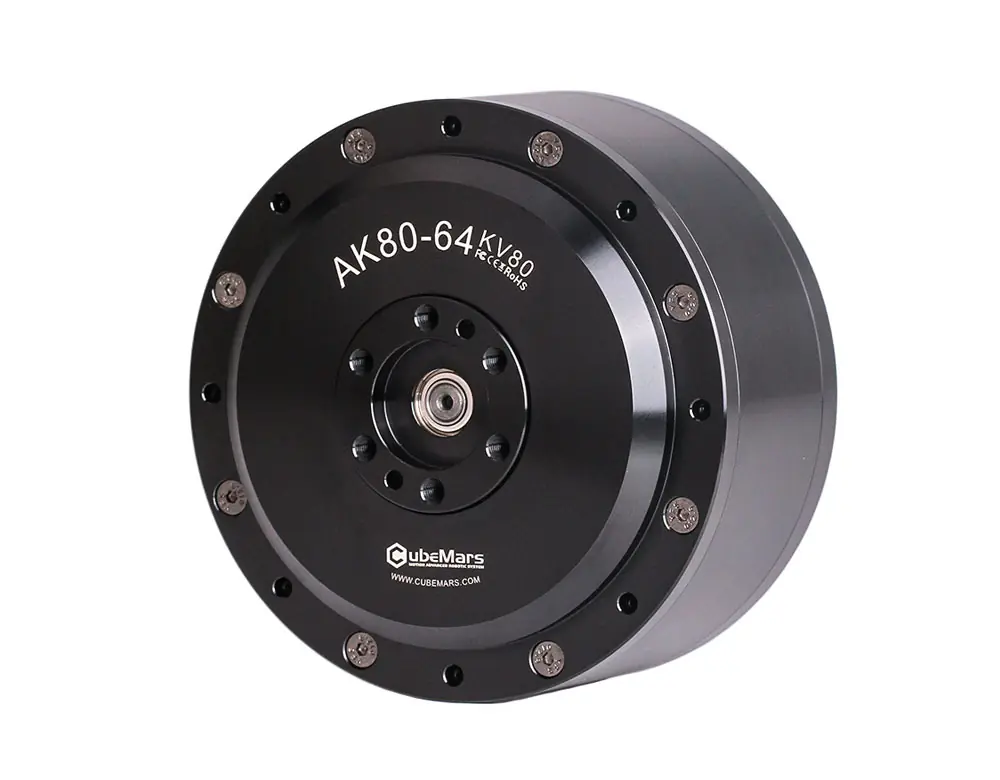
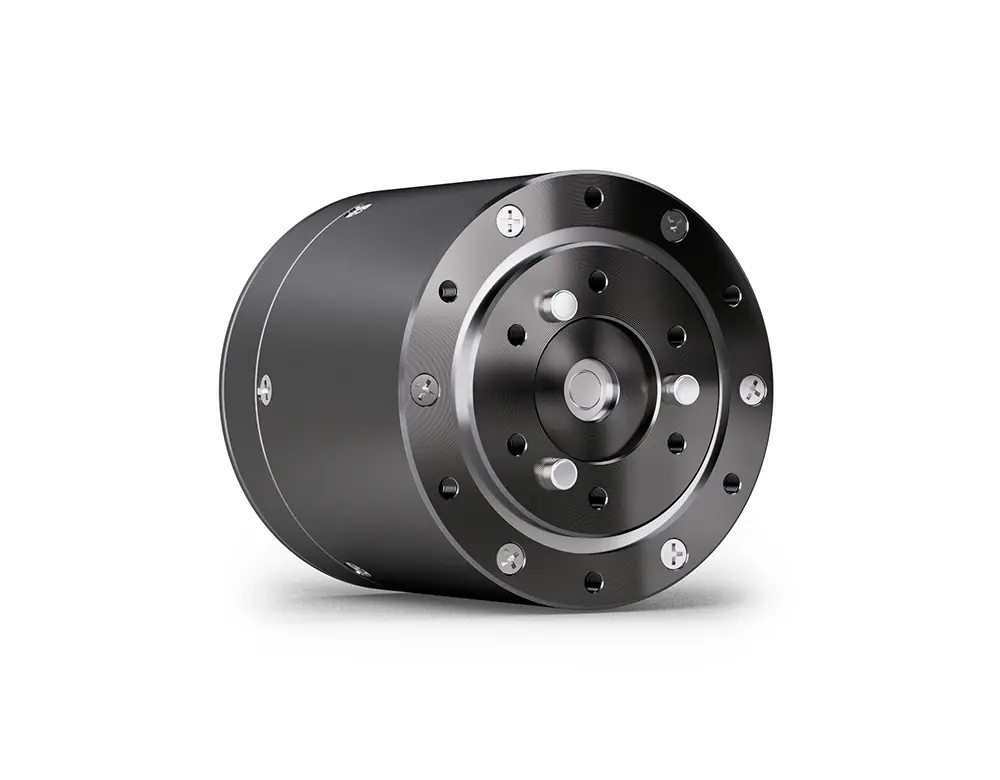
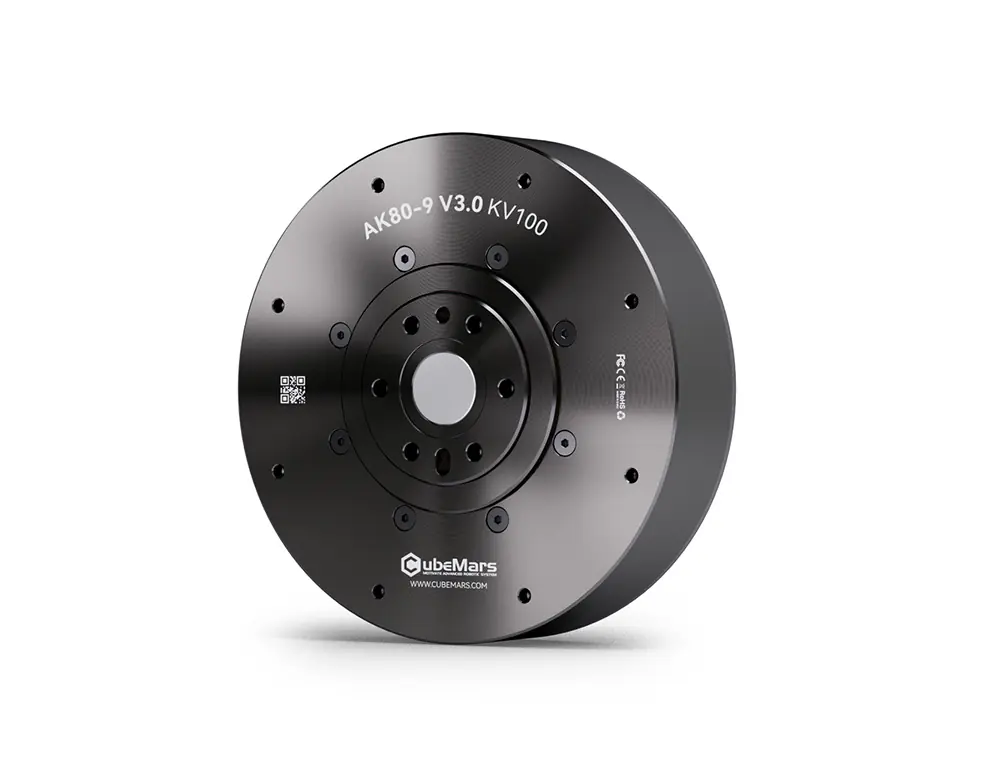
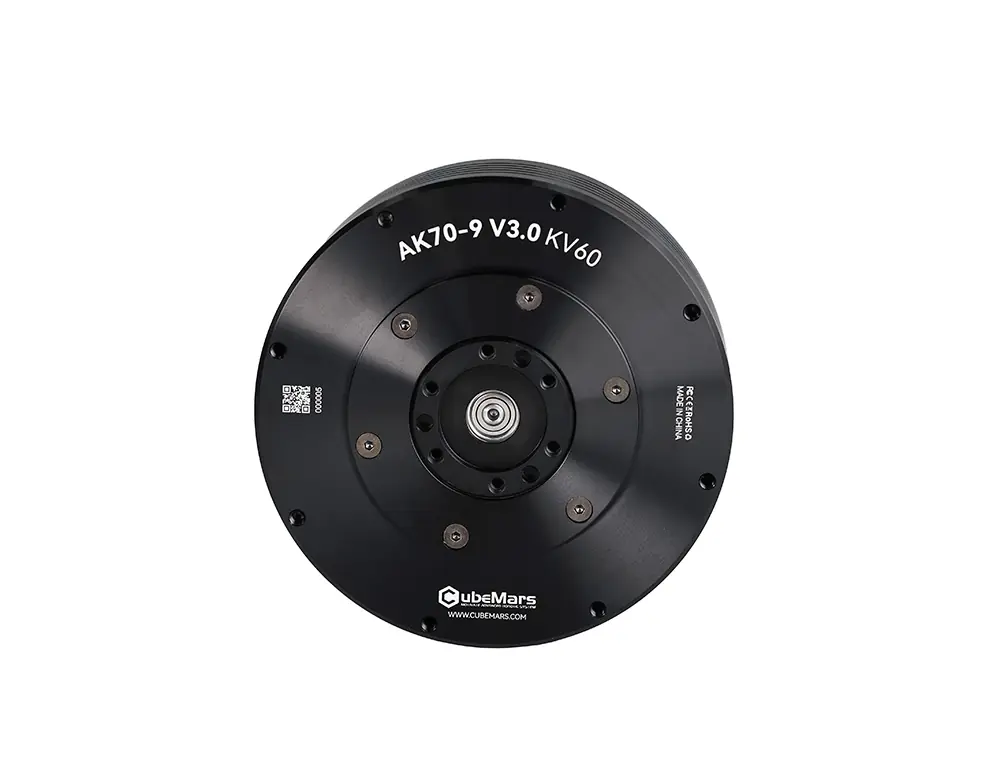
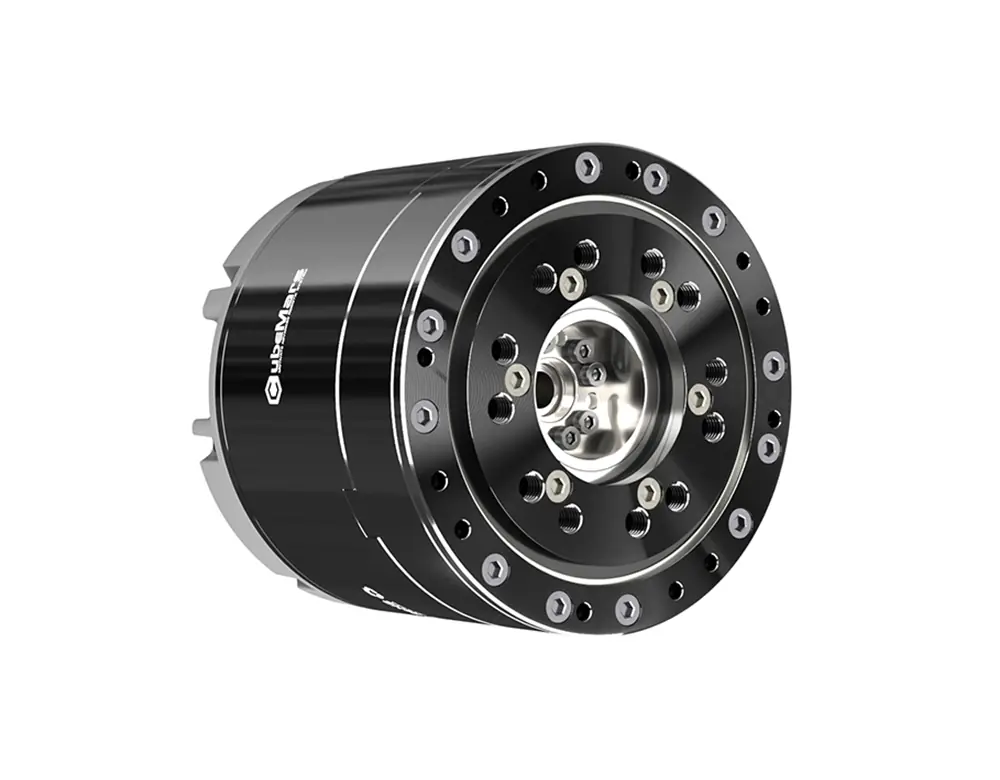
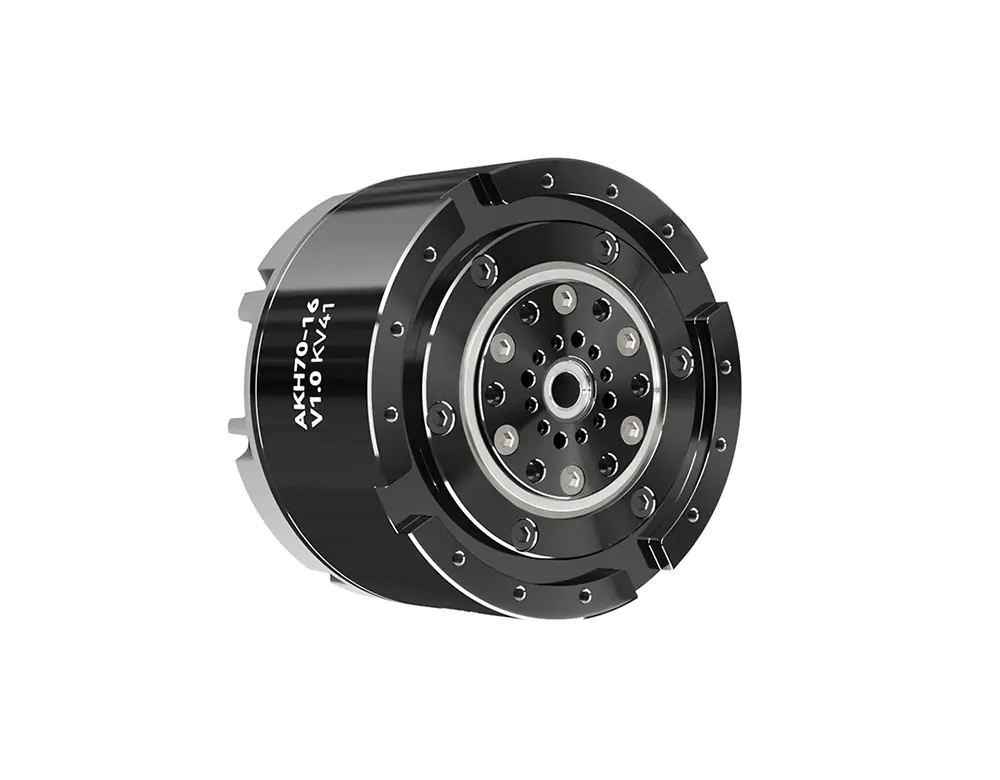
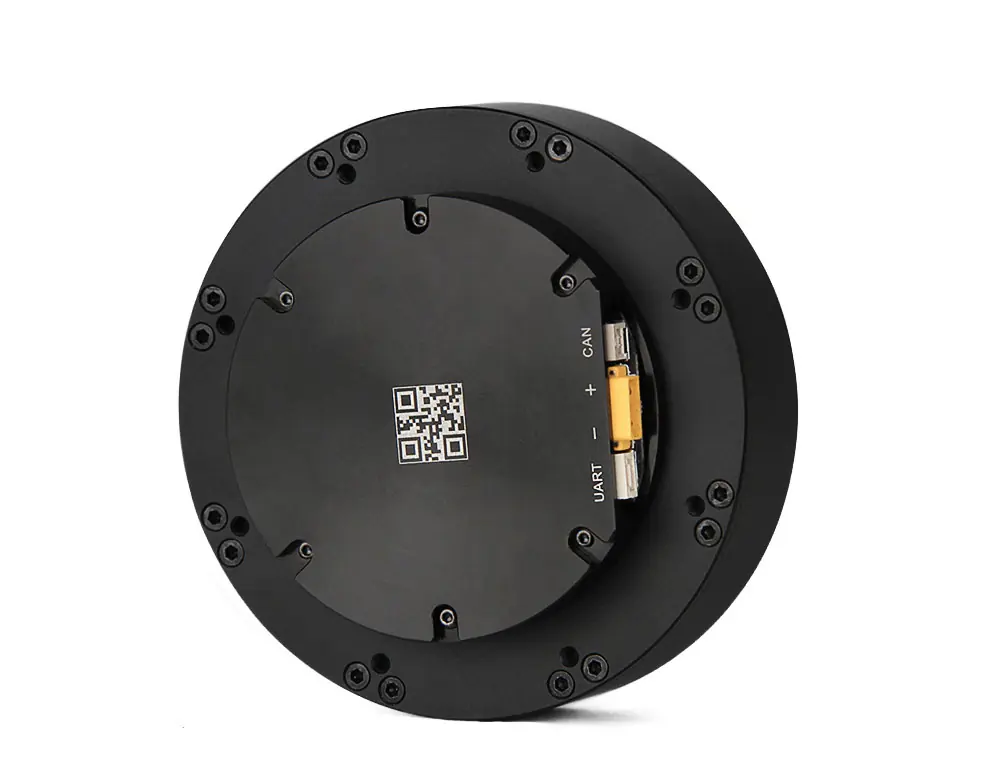
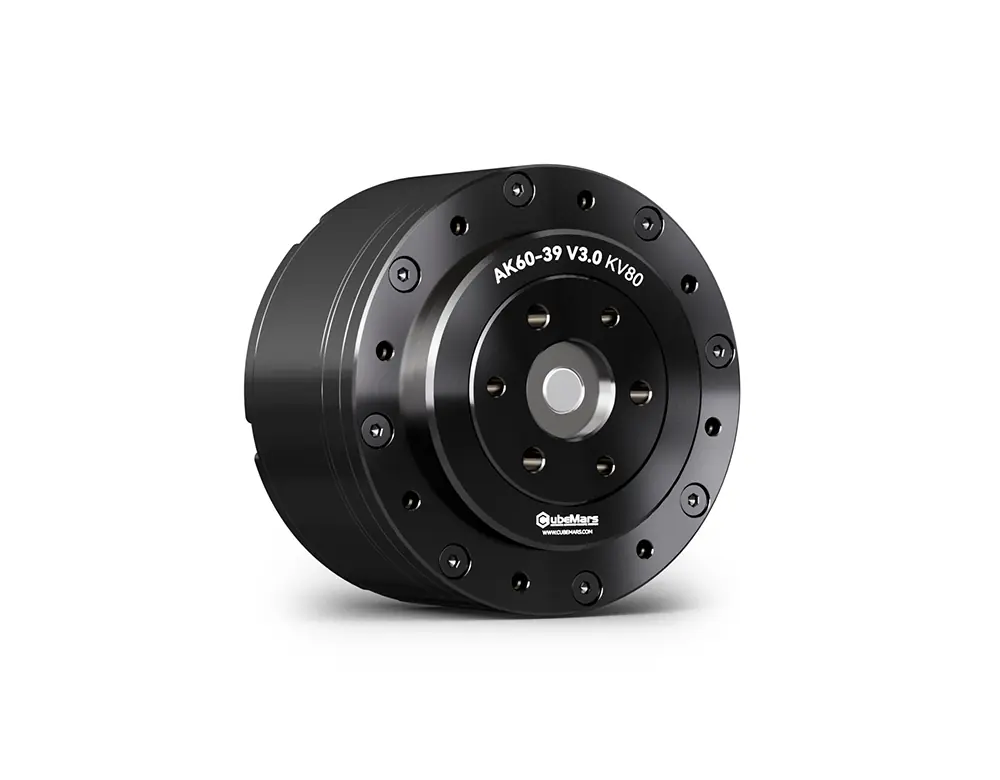
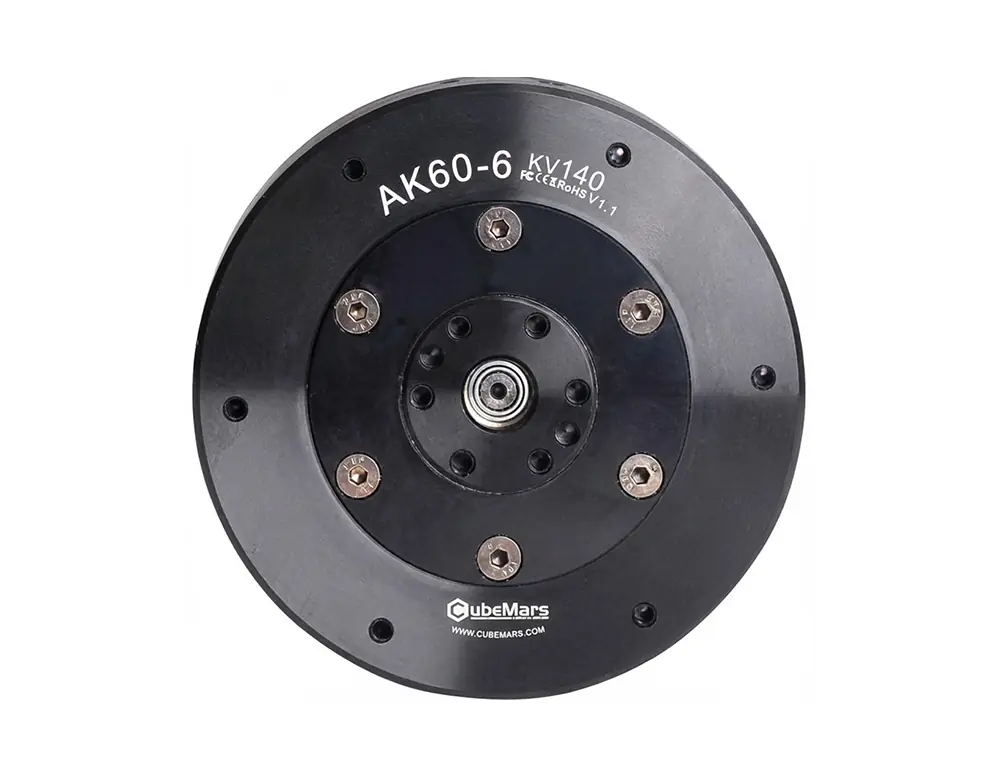
Os atuadores robóticos CubeMars são das séries AK e AKH. O torque nominal vai de 1,3 Nm a 74 Nm e o torque de pico de 4,1 Nm a 222 Nm. Os valores KV vão de 41 a 170 rpm/V.
Ao escolher, dimensione sua carga de trabalho contínua pelo torque nominal e as partidas e impactos pelo torque de pico. Quanto maior a relação de redução, mais torque e menos velocidade, e em articulações de robôs com pernas são comuns relações de 9:1 ou mais.
Como a série AKH tem eixo oco, permite passar os cabos por dentro da articulação, o que é uma grande vantagem em quadris e tornozelos de robôs humanoides.
Ao escolher um motor
O mais perguntado ao comparar os produtos desta categoria.
Qual é a diferença entre torque nominal e torque de pico?
O torque nominal é o que o motor consegue produzir de forma contínua sem superaquecer, dimensione seu sistema por esse valor. O torque de pico é o limite superior que ele suporta em esforços curtos. Para partidas e impactos veja o torque de pico, e para o trabalho contínuo, o nominal.
O que significa o valor KV?
KV é o número de rotações por volt. Um KV baixo significa mais torque e menos velocidade, e um KV alto o contrário. Com o mesmo corpo, a escolha do KV define o equilíbrio entre velocidade e torque da sua aplicação.
Como escolho a relação de redução?
O redutor aumenta o torque e reduz a velocidade. Em aplicações que pedem torque alto em baixa velocidade, como uma articulação de robô com pernas, prefere-se uma relação alta (36:1, 48:1), e nas que pedem resposta rápida, uma relação baixa (6:1, 9:1). Se não tiver certeza, informe seus valores desejados de torque e velocidade.
Motor sem carcaça ou atuador integrado?
Nos atuadores integrados (AK, AKH) o driver, o encoder e o redutor ficam dentro do motor e são usados via CAN assim que saem da caixa. A série AKE integra motor e redutor e usa um driver externo. Nos motores sem carcaça (RI, RO) há apenas rotor e estator, eles são integrados à sua própria mecânica e precisam de um driver externo. Se houver restrição de espaço ou um projeto especial, sem carcaça, e se a ideia é instalar rápido, integrado.
Como uso os filtros?
No painel de filtros você pode restringir por série, relação de redução, torque de pico, KV, velocidade sem carga, peso e preço. No computador o painel fica à esquerda da lista, e no celular abre pelo botão Filtrar. Os produtos sem esse valor saem da lista ao aplicar o filtro, por isso recomendamos começar amplo e restringir aos poucos.
Não tem certeza de qual escolher?Consulte a equipe técnica