Propulsores subaquáticos
Os propulsores subaquáticos são os motores que movem os veículos subaquáticos e mantêm sua posição. Nesses produtos a unidade de medida não é o torque, e sim o empuxo, porque o que define o desempenho não é a força de giro do eixo, e sim a força de empuxo que a hélice aplica na água.
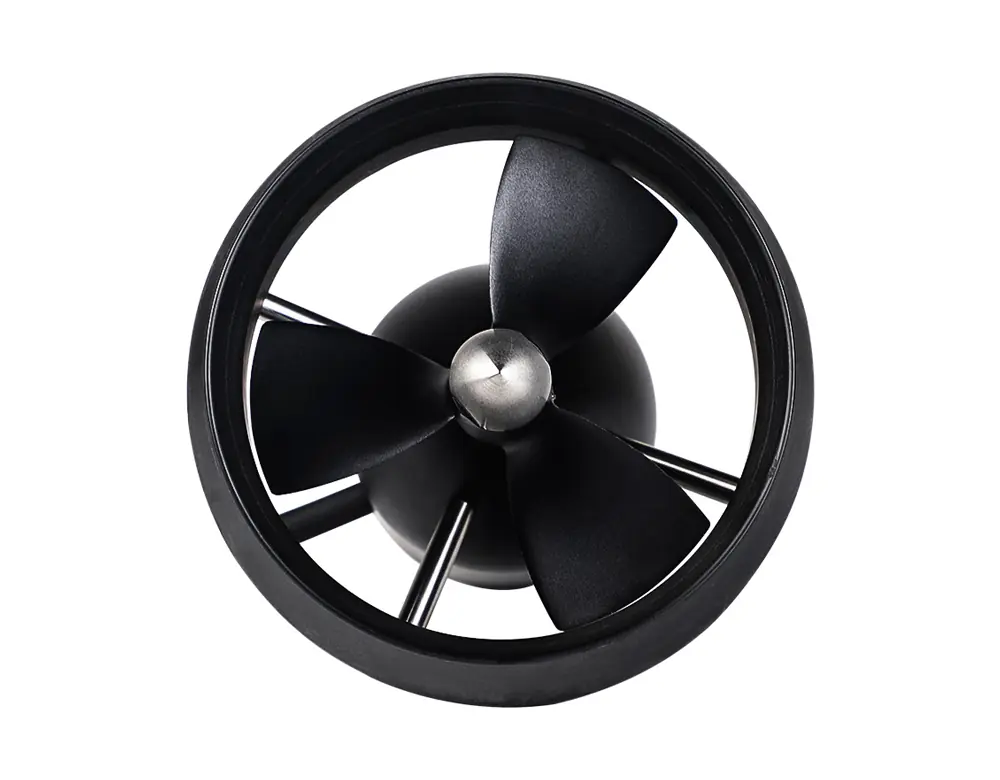
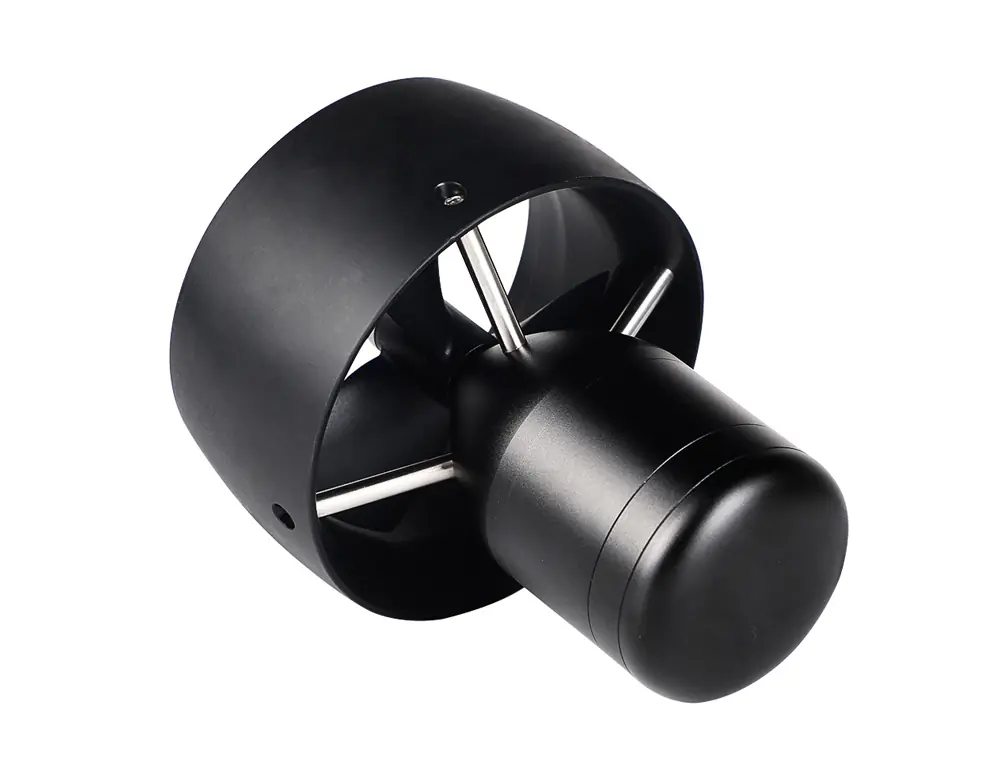
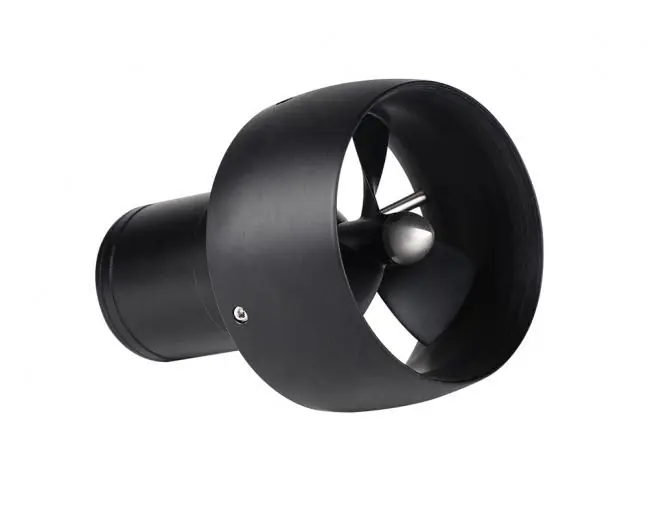
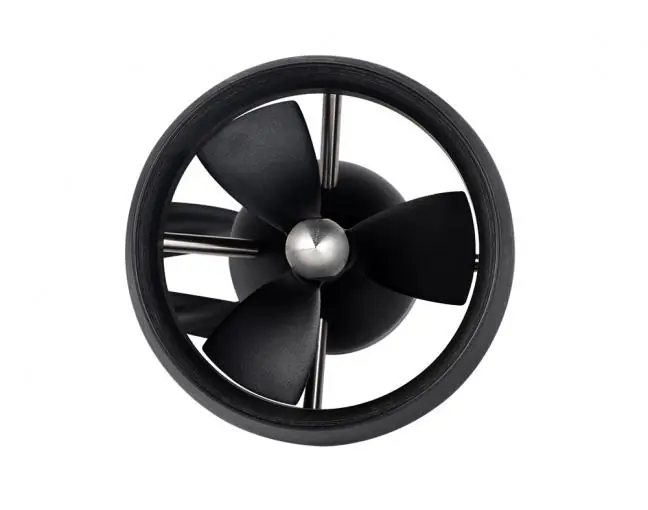
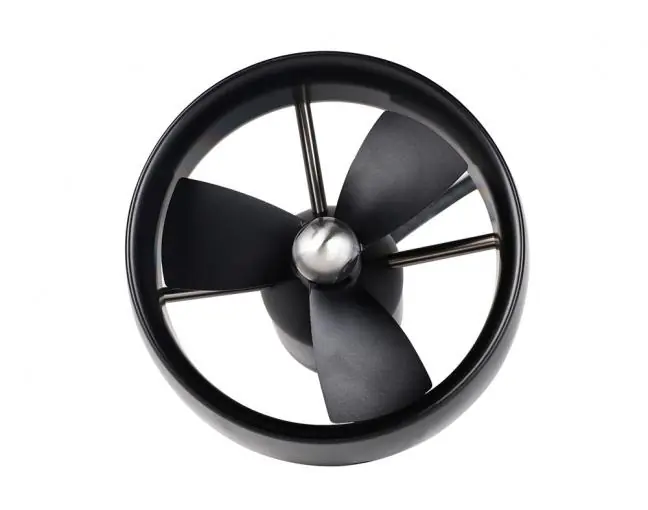
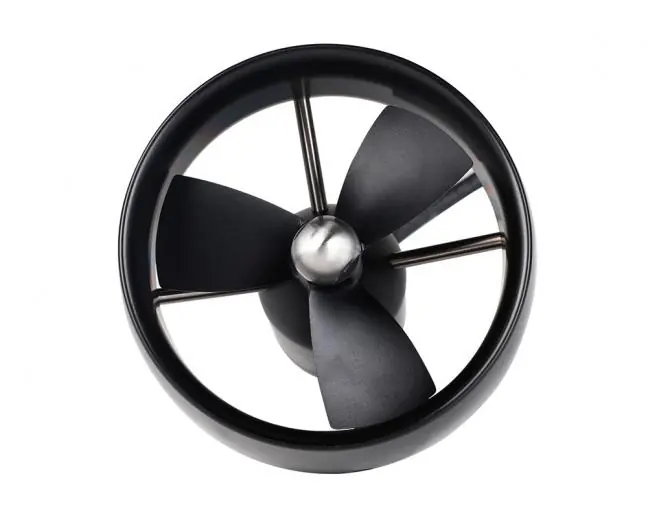
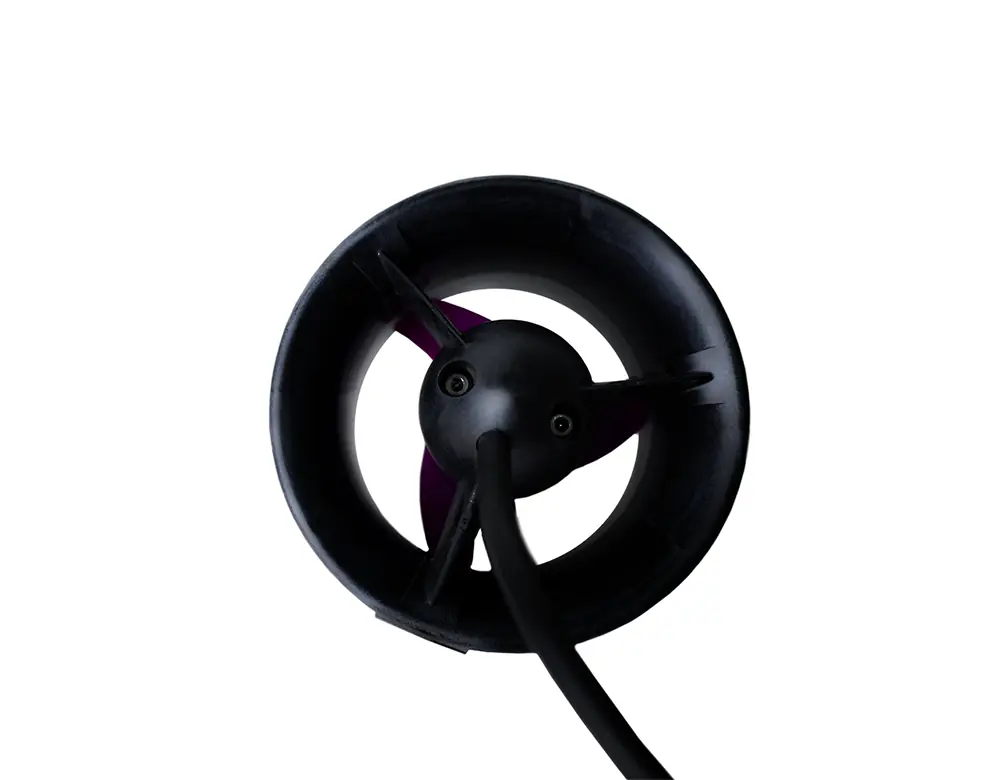
Os três modelos da série SW se diferenciam pelo empuxo estático. O SW7 fornece pelo menos 7 kgf, o SW12 pelo menos 12 kgf e o SW17 pelo menos 17 kgf. O SW12 e o SW17 funcionam com 48 V nominais e o SW7 com 36 V.
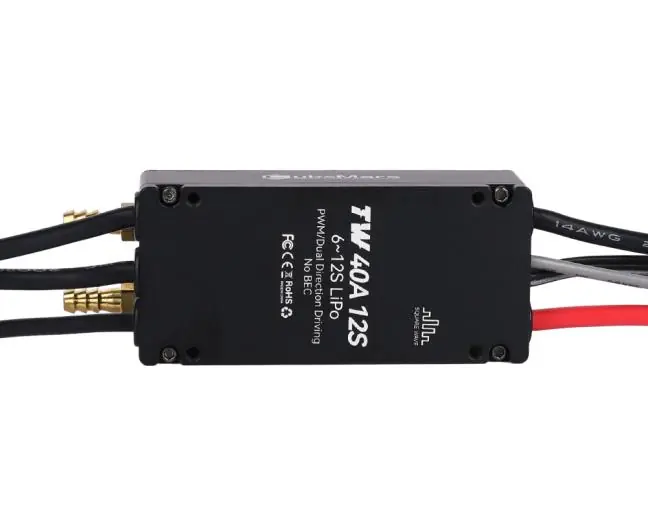
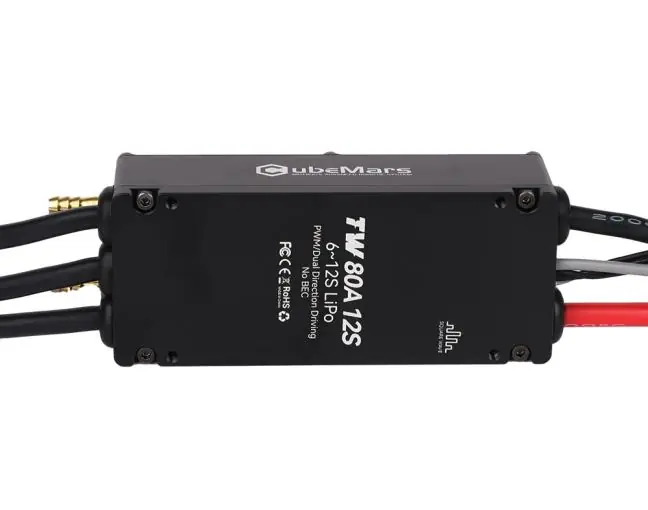
Para missões mais profundas usa-se a série DW. O DW10, o DW15, o DW20 e o DW25 fornecem pelo menos de 10 a 25 kgf de empuxo estático e trabalham até 350 m de profundidade, enquanto a série SW foi projetada para 30 m. O W30 é um propulsor compacto de 7,7 kgf que vem em kit com motor, ESC, bocal e hélices. Para os modelos que precisam de ESC externo, os kits de ESC TW-40A-12S e TW-80A-12S também estão nesta categoria.
Veículos subaquáticos não tripulados, robôs de observação, sistemas de apoio ao mergulho e sistemas de manutenção de posição de embarcações são os usos típicos. Podemos calcular juntos quantos propulsores você precisa conforme o peso do seu veículo e as condições de correnteza.
Ao escolher um motor
O mais perguntado ao comparar os produtos desta categoria.
Qual é a diferença entre torque nominal e torque de pico?
O torque nominal é o que o motor consegue produzir de forma contínua sem superaquecer, dimensione seu sistema por esse valor. O torque de pico é o limite superior que ele suporta em esforços curtos. Para partidas e impactos veja o torque de pico, e para o trabalho contínuo, o nominal.
O que significa o valor KV?
KV é o número de rotações por volt. Um KV baixo significa mais torque e menos velocidade, e um KV alto o contrário. Com o mesmo corpo, a escolha do KV define o equilíbrio entre velocidade e torque da sua aplicação.
Como escolho a relação de redução?
O redutor aumenta o torque e reduz a velocidade. Em aplicações que pedem torque alto em baixa velocidade, como uma articulação de robô com pernas, prefere-se uma relação alta (36:1, 48:1), e nas que pedem resposta rápida, uma relação baixa (6:1, 9:1). Se não tiver certeza, informe seus valores desejados de torque e velocidade.
Motor sem carcaça ou atuador integrado?
Nos atuadores integrados (AK, AKH) o driver, o encoder e o redutor ficam dentro do motor e são usados via CAN assim que saem da caixa. A série AKE integra motor e redutor e usa um driver externo. Nos motores sem carcaça (RI, RO) há apenas rotor e estator, eles são integrados à sua própria mecânica e precisam de um driver externo. Se houver restrição de espaço ou um projeto especial, sem carcaça, e se a ideia é instalar rápido, integrado.
Como uso os filtros?
No painel de filtros você pode restringir por série, relação de redução, torque de pico, KV, velocidade sem carga, peso e preço. No computador o painel fica à esquerda da lista, e no celular abre pelo botão Filtrar. Os produtos sem esse valor saem da lista ao aplicar o filtro, por isso recomendamos começar amplo e restringir aos poucos.
Não tem certeza de qual escolher?Consulte a equipe técnica