Ferramenta técnica
Calculadora de seleção de motores
Informe a carga e as medidas do seu braço robótico. Calculamos o torque necessário e listamos os modelos CubeMars que atendem, começando pelo mais leve.
Dados da sua aplicação
Necessidade calculada
- Torque contínuo
- 5,52 Nm
- Torque de pico
- 7,99 Nm
- Velocidade
- 30 rpm
Modelos adequados
9 modelos atendem ao requisito
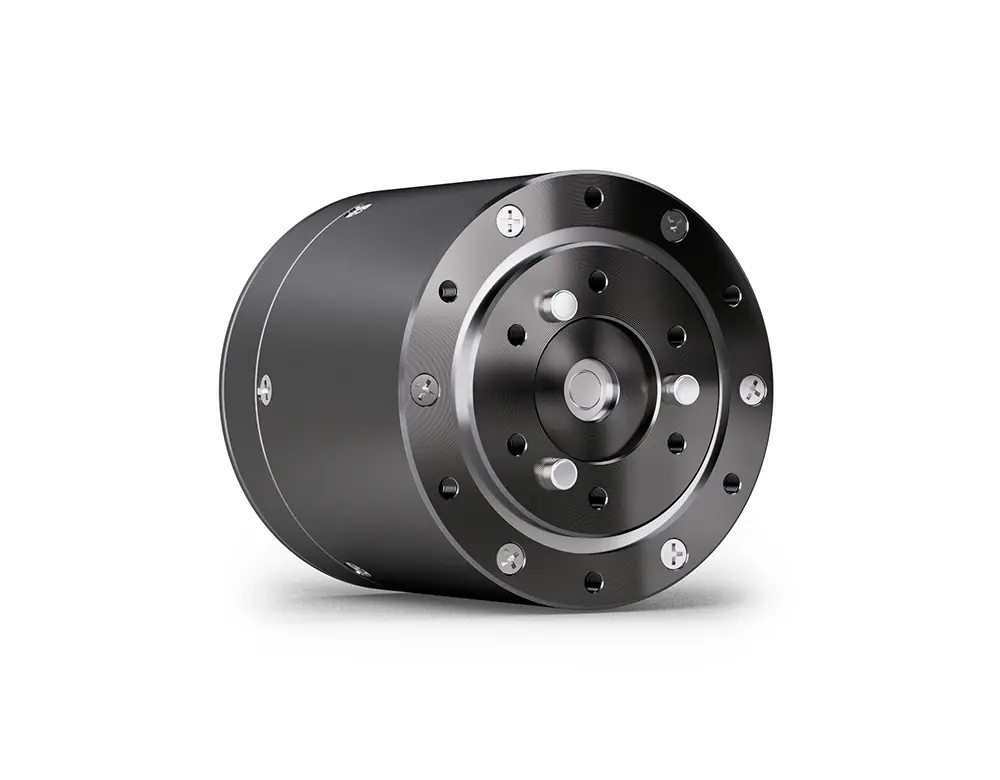 %11CubeMars AK45-36 KV80US$ 222,30US$ 249,30
- Torque contínuo
- 8 Nm
- Torque de pico
- 24 Nm
- Velocidade
- 40 rpm
- Peso
- 340 g
- Margem de torque
- %45
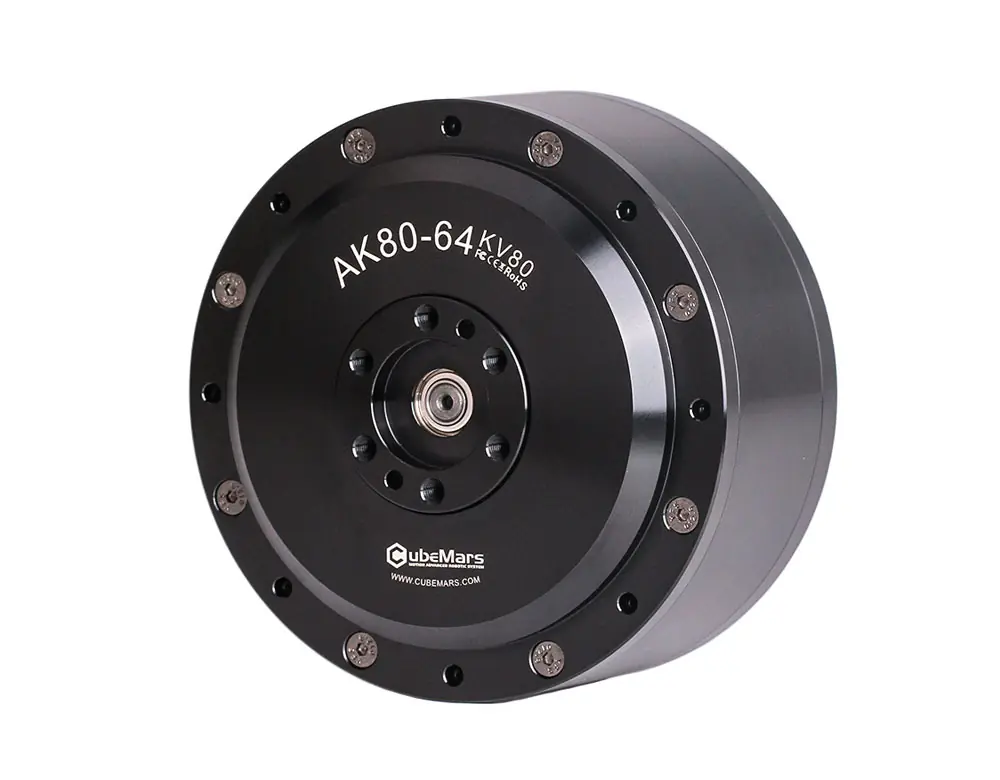 %11CubeMars AK80-64 KV80US$ 1.189,60US$ 1.336,80
- Torque contínuo
- 48 Nm
- Torque de pico
- 120 Nm
- Velocidade
- 48 rpm
- Peso
- 850 g
- Margem de torque
- %770
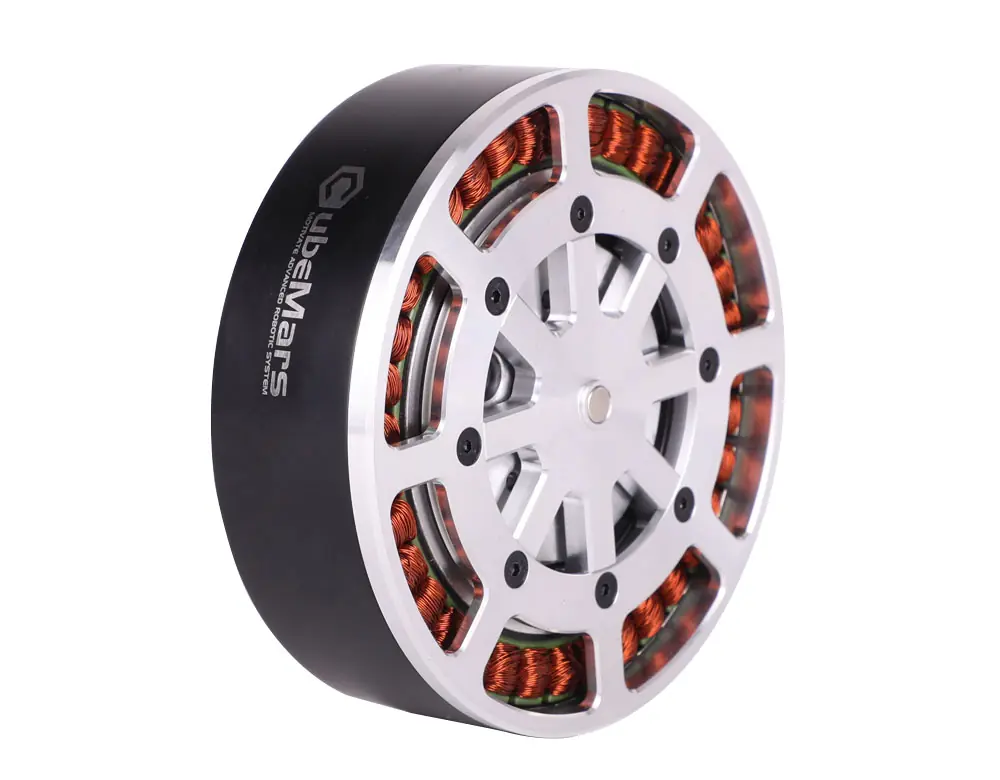 %3CubeMars AKE90-8KV35US$ 579,80US$ 599,80
- Torque contínuo
- 55 Nm
- Torque de pico
- 170 Nm
- Velocidade
- 120 rpm
- Peso
- 1.400 g
- Margem de torque
- %897
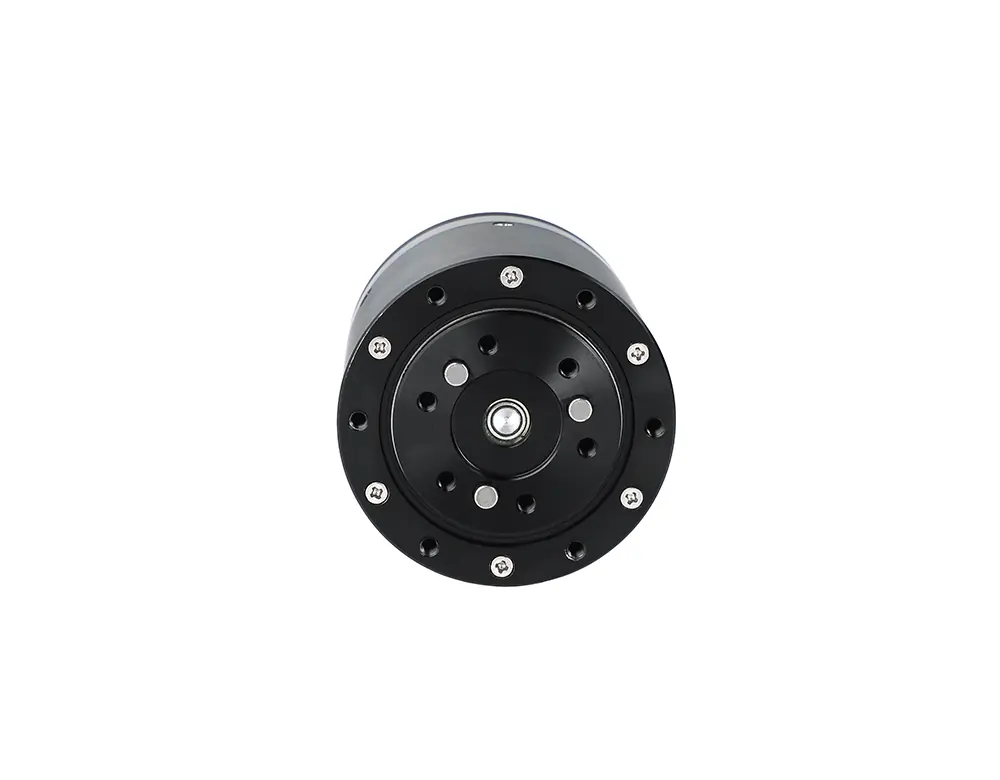 EsgotadoCubeMars AK45-36 V3.0 KV80US$ 279,40
- Torque contínuo
- 8 Nm
- Torque de pico
- 24 Nm
- Velocidade
- 40 rpm
- Peso
- 349 g
- Margem de torque
- %45
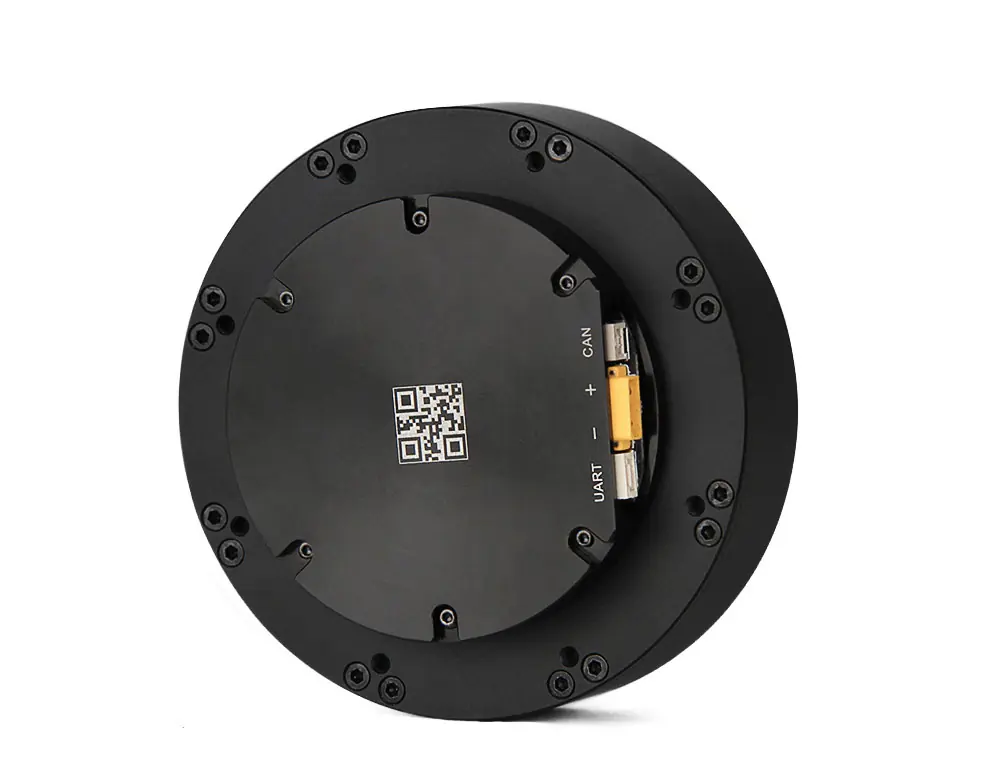 EsgotadoCubeMars AK80-6 KV100US$ 684,90US$ 700,90
- Torque contínuo
- 6 Nm
- Torque de pico
- 12 Nm
- Velocidade
- 603 rpm
- Peso
- 485 g
- Margem de torque
- %9
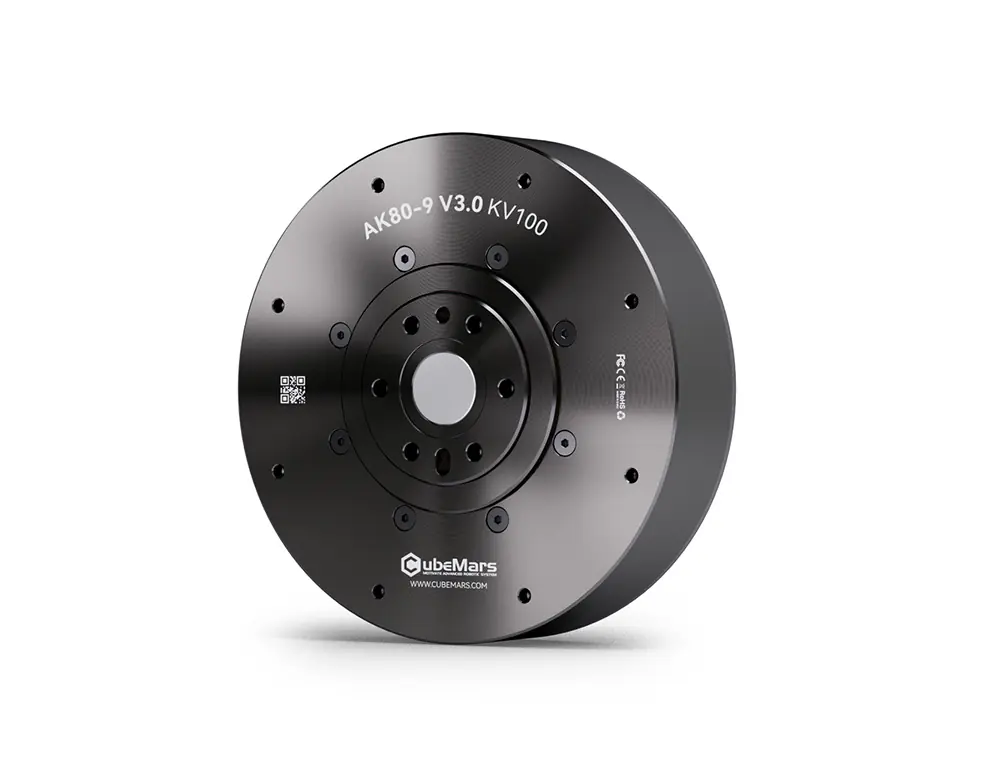 EsgotadoCubeMars AK80-9 V3.0 KV100US$ 696,90
- Torque contínuo
- 9 Nm
- Torque de pico
- 22 Nm
- Velocidade
- 390 rpm
- Peso
- 490 g
- Margem de torque
- %63
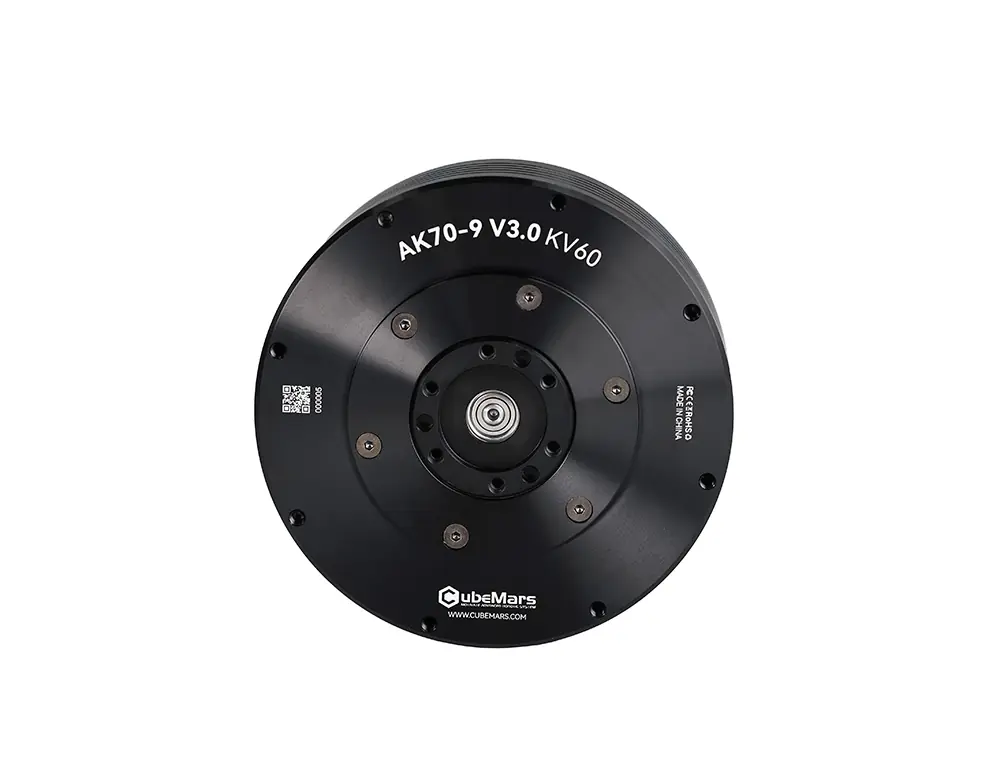 EsgotadoCubeMars AK70-9 V3.0 KV60US$ 600,80US$ 660,90
- Torque contínuo
- 8,5 Nm
- Torque de pico
- 29,2 Nm
- Velocidade
- 260 rpm
- Peso
- 540 g
- Margem de torque
- %54
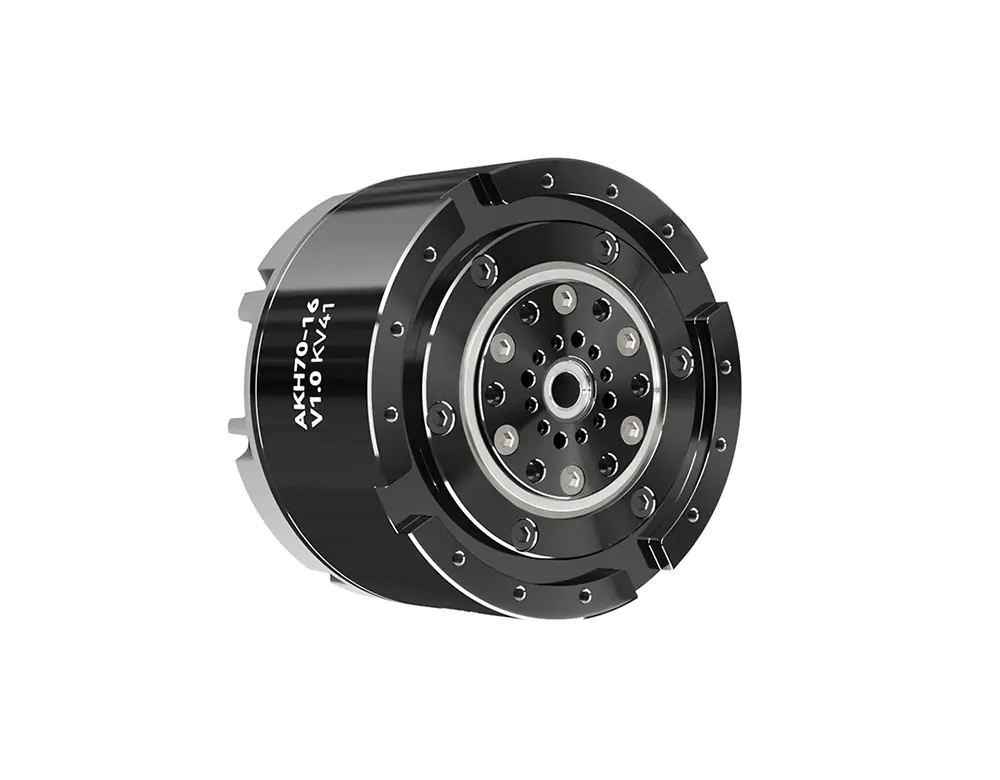 EsgotadoCubeMars AKH70-16 KV41US$ 961,30
- Torque contínuo
- 26 Nm
- Torque de pico
- 78 Nm
- Velocidade
- 90 rpm
- Peso
- 879 g
- Margem de torque
- %371
O cálculo considera a posição mais exigente, com o braço na horizontal. O torque contínuo é o necessário para sustentar a carga e o torque de pico soma a ele o necessário para acelerar. Os resultados servem como pré-seleção. Confirme a escolha conosco considerando atrito, rendimento do redutor e ciclo de trabalho.
Vamos escolher juntosFórmulas e exemplo de cálculo
O torque que o motor de uma junta robótica precisa suportar é o produto do peso da carga pela sua distância horizontal até o eixo da junta. Essa distância é máxima com o braço na horizontal, por isso a calculadora usa essa posição como referência.
Torque contínuo
É o torque necessário para manter a carga suspensa. O peso do próprio braço é somado considerando que o seu centro de gravidade fica no meio do braço.
Tcontínuo = g × (mcarga × L + mbraço × L / 2) × k
Aqui g é a aceleração da gravidade (9,81 m/s²), mcarga a carga na ponta, mbraço a massa do próprio braço, L a distância do eixo da junta ao centro de gravidade da carga e k o fator de segurança. O torque nominal (contínuo) do motor escolhido deve ficar acima desse valor.
Torque de pico
Enquanto o braço acelera, além de sustentar a carga é preciso fazê-la girar. O torque necessário para isso é o produto do momento de inércia do braço em relação ao eixo da junta (J) pela aceleração angular (α).
J = mcarga × L² + mbraço × L² / 3
α = ω / t, ω = rpm × 2π / 60
Tpico = (g × (mcarga × L + mbraço × L / 2) + J × α) × k
Aqui t é o tempo para sair do repouso até a velocidade desejada. Quanto menor o tempo, maior a aceleração e, portanto, o torque de pico. O torque de pico do motor escolhido deve ficar acima desse valor.
Exemplo de cálculo
Com os valores iniciais da calculadora, ou seja, 1 kg de carga, 0,3 m de braço, 0,5 kg de massa do braço, 30 rpm, 0,2 segundo de aceleração e fator de segurança 1,5, o cálculo segue assim.
- O torque para sustentar a carga é 9,81 × (1 × 0,3 + 0,5 × 0,3 / 2) = 3,68 Nm.
- Com o fator de segurança, o torque contínuo é 3,68 × 1,5 = 5,52 Nm.
- O momento de inércia é 1 × 0,09 + 0,5 × 0,09 / 3 = 0,105 kg·m².
- 30 rpm correspondem a 3,14 radianos por segundo. Para chegar a essa velocidade em 0,2 segundo, a aceleração angular é 15,7 rad/s².
- O torque adicional para acelerar é 0,105 × 15,7 = 1,65 Nm.
- O torque de pico é (3,68 + 1,65) × 1,5 = 7,99 Nm.
O modelo mais leve que atende a esse requisito é o CubeMars AK45-36 KV80, de 340 gramas. O torque nominal é de 8 Nm, o torque de pico de 24 Nm e a velocidade nominal de 40 rpm.
Por que um fator de segurança de 1,5
As fórmulas não consideram atrito, perdas no redutor, resistência dos cabos nem impactos inesperados. O fator cobre essa diferença. Em uma pré-seleção, um valor entre 1,5 e 2 é comum. Se a carga ou as medidas do braço ainda não estão definidas, é mais seguro começar com 2.
O que o cálculo não inclui
O cálculo considera uma única junta e uma única carga. Em um braço com várias juntas, a junta de baixo também carrega os motores das juntas de cima. Por exemplo, ao escolher o motor do ombro é preciso somar o peso dos motores do cotovelo e do punho à carga ou à massa do braço. O ciclo de trabalho, ou seja, quanto tempo o motor vai operar perto do torque de pico, também define o aquecimento. Em uma junta que vai trabalhar continuamente perto do torque de pico, convém deixar uma margem maior de torque nominal.
Perguntas frequentes
As perguntas mais comuns ao usar a calculadora.
Onde coloco o peso do motor do cotovelo ao escolher o motor do ombro?
Se o motor do cotovelo estiver perto da ponta do braço, some o peso dele à carga. Se estiver perto do meio do braço, basta somá-lo à massa do braço. Se não tiver certeza, somar à carga dá um resultado mais seguro, porque a calculadora considera a carga na ponta do braço.
Como encontro a velocidade da junta em rpm?
Divida por 6 o ângulo que a junta gira em um segundo. Por exemplo, uma junta que gira 180 graus por segundo está a 30 rpm. Em robôs que caminham e braços rápidos esse valor pode passar de 60 rpm, e em juntas de posicionamento lento pode ficar abaixo de 10 rpm.
O que faço se nenhum modelo aparecer?
Revise primeiro o comprimento do braço e a carga, porque o torque cresce na proporção dos dois. Encurtar o braço, aproximar as peças pesadas do eixo da junta ou usar um contrapeso ou uma mola reduz bastante o torque necessário. Se mesmo assim nenhum modelo aparecer, fale conosco e avaliamos juntos uma solução com redutor externo.
Por que os motores frameless RI e RO também aparecem na lista?
Os motores frameless vêm sem redutor e sem carcaça e são montados dentro do seu próprio mecanismo. Os valores de torque são os do eixo do motor. São indicados para uma junta de acionamento direto ou para um projeto com o seu próprio redutor. Se procura uma junta pronta, veja os atuadores com redutor das séries AK, AKE e AKH.
O resultado da calculadora é definitivo?
Não, os resultados servem como pré-seleção. A necessidade real depende do atrito, do rendimento do redutor, do ciclo de trabalho e do perfil de movimento do braço. Envie o modelo escolhido com os detalhes da sua aplicação e a nossa equipe de suporte técnico vai confirmar.