CubeMars AK10-9 V2.0 KV60
Atuador robótico AK10-9 V2.0 KV60, 18 Nm nominal e 48 Nm de torque de pico. 320 rpm sem carga, 960 g.
Perguntar pelo WhatsAppEste motor atende ao seu projeto?Confira o torque necessário na calculadora
Descrição do produto
O AK10-9 V2.0 é um atuador robótico que reúne em uma única carcaça um motor DC sem escovas, um redutor planetário 9:1, encoder duplo e o driver. Como dispensa a montagem separada de placa driver e encoder, simplifica o projeto da articulação.
Principais características
- Encoder duplo. A posição é lida tanto na entrada do motor quanto no eixo de saída. Isso torna visível a folga do redutor e melhora a precisão de posicionamento.
- Modo de força e servo selecionável. Conforme a aplicação, pode funcionar em controle de força ou em modo de acionamento servo.
- Alta velocidade articular. Suporta velocidades articulares de até 26 rad/s e encurta o tempo de resposta em movimentos dinâmicos.
- Proteções integradas. As proteções contra sobrecorrente, sobretensão, subtensão e superaquecimento ficam dentro da carcaça.
Aplicações
Sistemas de articulações robóticas, robôs humanoides, robôs colaborativos, plataformas de robôs com pernas, sistemas AGV e AMR, dispositivos médicos e projetos universitários de P&D são as aplicações típicas deste atuador.
Atende ao seu projeto?
O AK10-9 V2.0 fornece 18 Nm de torque contínuo e 48 Nm de torque de pico. Por exemplo, uma carga de 4 kg na ponta de um braço de 40 cm exige cerca de 15,7 Nm de torque estático (4 × 9,81 × 0,40). Essa carga fica dentro do torque nominal do atuador.
Essa classe de torque é adequada para quadris e joelhos de robôs humanoides, pernas de robôs quadrúpedes que carregam peso e exoesqueletos. A velocidade articular chega a 26 rad/s, ou seja, também permite movimentos dinâmicos sob carga.
Diferenças em relação a modelos semelhantes
- AK10-9 V3.0 KV60. É a versão renovada do mesmo corpo. O torque de pico sobe para 53 Nm e o peso cai para 940 g.
- AK70-9 V3.0 KV60. Com 8,5 Nm de torque nominal tem cerca de metade do torque, em troca é muito mais leve, com 540 g.
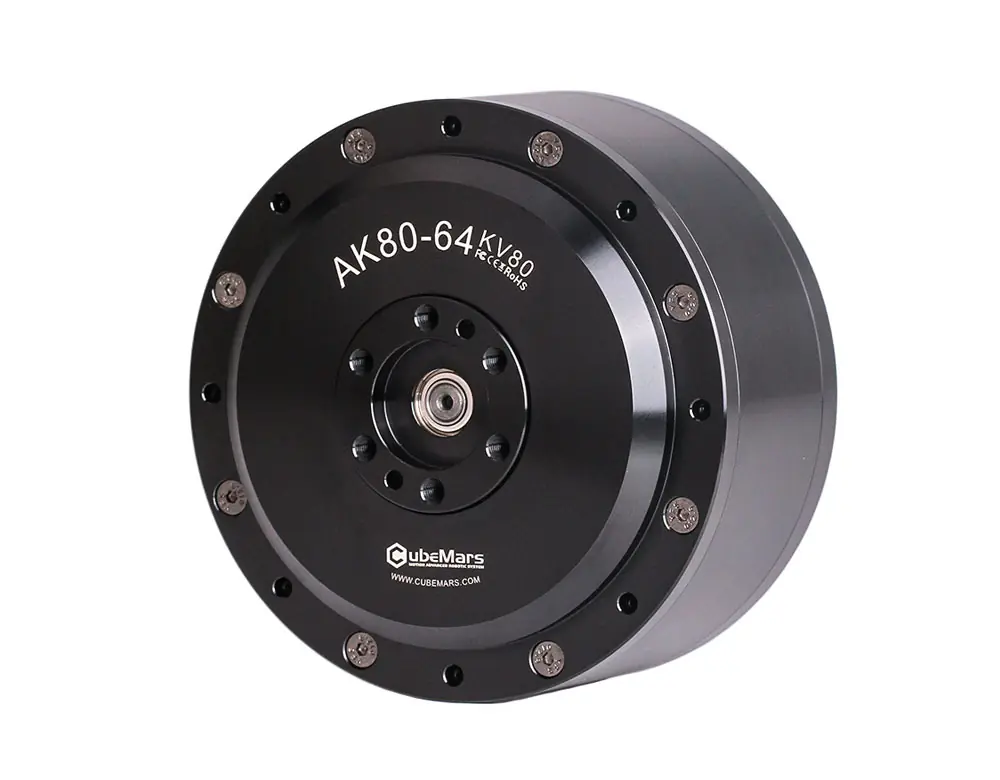
- AK80-64 KV80. Com 48 Nm de torque nominal é muito mais potente, mas com 75 rpm é quatro vezes mais lento.
Perguntas frequentes
Qual é a diferença entre V2.0 e V3.0?
Na V3.0, o torque de pico sobe de 48 para 53 Nm e o peso cai de 960 para 940 g. O torque nominal e a velocidade sem carga são iguais.
Para que serve o encoder duplo?
Há dois encoders, um no lado do motor e outro no eixo de saída. O do eixo de saída lê o ângulo real da articulação sem depender da folga do redutor.
Qual é a folga do redutor?
Segundo o fabricante, 0,33 grau.
Quais modos de controle ele tem?
Conforme a aplicação, é possível escolher entre controle de força e modo de acionamento servo.
Conteúdo da embalagem
- Atuador robótico AK10-9 V2.0 KV60 com driver integrado
- Cabo de alimentação e comunicação CAN
- Cabo de comunicação serial
- Certificado de conformidade
Produtos complementares
Para completar a instalação, confira os produtos R-Link, Driver Board e Wiring Package.
Envio e entrega
Os produtos em estoque são despachados em até 3 dias úteis a partir do nosso armazém na Turquia.
O valor e o prazo do frete para o seu país aparecem na etapa de pagamento. Para modelos que não constam em estoque, consulte o prazo de fornecimento com nossa equipe técnica.
Devoluções
Para iniciar uma devolução, fale conosco por meio da nossa equipe técnica. O produto deve estar sem uso, sem danos e na embalagem original.
As condições de devolução para envios internacionais são informadas antes da compra.
Especificações técnicas
Valores da folha de dados do fabricante.
Os valores vêm da folha de dados do fabricante.
Apoio a projetos
Vamos tirar seu projeto do papel juntos
Se você está desenvolvendo um braço robótico, um robô humanoide, um exoesqueleto ou um veículo de competição, conte-nos sobre o seu projeto. Da escolha do motor ao comissionamento, nossa equipe acompanha você em cada etapa.
Para equipes universitárias, equipes de P&D e projetos industriais
- O motor certo, o torque certoVamos escolher juntos o modelo de acordo com as cargas das suas articulações.
- Instalação e comissionamentoAcompanhamos você no driver, na comunicação CAN e no ajuste de parâmetros.
- Do protótipo à sérieVamos planejar quantidades e fornecimento de acordo com o cronograma do seu projeto.
Documentos técnicos
Os arquivos foram publicados pelo fabricante CubeMars.
Outros modelos da série
Compare lado a lado os modelos da mesma série.
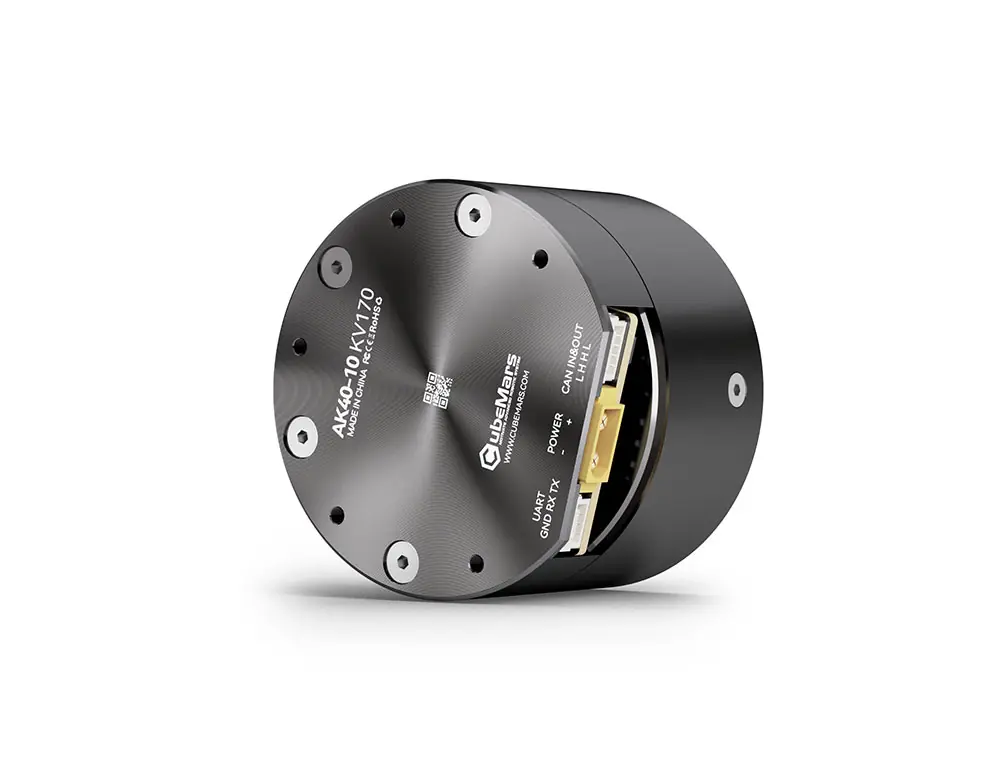
| Característica | Este produtoCubeMars AK10-9 V2.0 KV60 | CubeMars AK40-10 V3.0 KV170Ver | CubeMars AK45-10 V3.0 KV75Ver | CubeMars AK45-36 V3.0 KV80Ver |
|---|---|---|---|---|
| Torque nominal (Nm) | 18 | 1,3 | 2,5 | 8 |
| Torque de pico (Nm) | 48 | 4,1 | 7 | 24 |
| KV (rpm/V) | 60 | 170 | 75 | 80 |
| Velocidade sem carga (rpm) | 320 | 435 | 180 | 52 |
| Peso (g) | 960 | 190 | 262 | 349 |
| Dimensões | Ø98 × 61,7 mm | Ø53 × 40,2 mm | Ø53 × 45,2 mm | Ø55 × 56,5 mm |
Solicitar orçamento
Preencha o formulário para compras em volume, faturamento para empresas e preços por projeto. Nossa equipe responderá o mais breve possível.
Perguntas frequentes
O mais perguntado sobre escolha do motor, entregas e suporte técnico.
O produto está em estoque e quando é despachado?
Nossos produtos são enviados do nosso próprio armazém na Turquia. Seu pedido é despachado em até 3 dias úteis. A situação atual do estoque aparece nesta página.
Qual motor serve para o meu projeto? Vocês ajudam a escolher?
Sim. Informe os valores de torque, velocidade e tensão de alimentação de que precisa e definiremos juntos a série adequada. Você também pode comparar pela tabela de especificações desta página e pelos filtros da página de categoria.
- Se precisa de torque alto em baixa velocidade, as séries AK, AKE e AKH com redutor
- Se precisa de acionamento direto e baixa inércia, as séries sem carcaça RI e RO
- Para câmeras e sistemas de estabilização, a série GL
Os produtos são originais e têm garantia?
A Robotizma é distribuidora oficial da CubeMars. Todos os produtos que vendemos são originais e têm garantia do fabricante.
Onde encontro a folha de dados e as medidas de montagem?
Na seção Especificações técnicas desta página estão o torque nominal, o torque de pico, o KV, a velocidade sem carga, o peso e as medidas externas. Se precisar da folha de dados detalhada, do arquivo CAD ou da documentação do driver, peça à nossa equipe técnica.
Vocês fazem vendas corporativas, orçamentos e faturas?
Fazemos vendas corporativas para universidades, indústria e projetos de P&D. Para preços por volume e orçamento formal, preencha o formulário Solicitar orçamento desta página e nossa equipe responderá com preço e prazo de entrega.
Com qual driver e comunicação posso usar o motor?
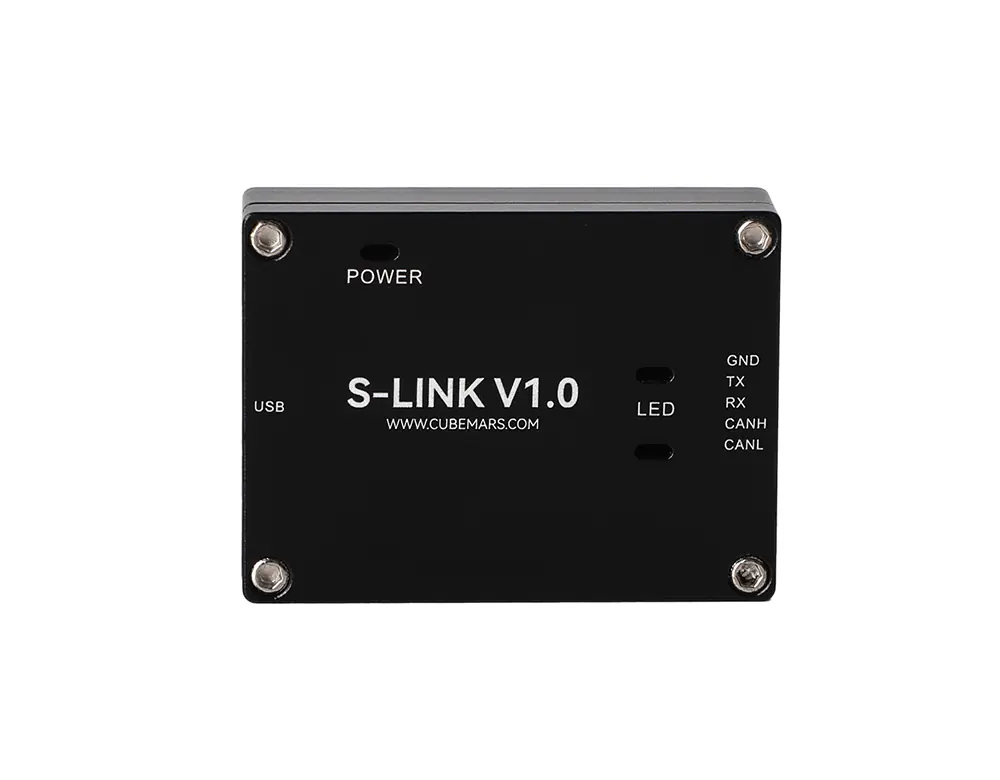
Nos atuadores das séries AK e AKH a placa driver é integrada ao motor e se comunica via CAN. A série AKE e os motores sem carcaça das séries RI e RO precisam de um driver FOC externo. As interfaces R-Link e S-Link servem para configuração e depuração, e para a instalação você pode contar com o nosso suporte.
Sua pergunta não está na lista?Escreva para a equipe técnica
Produtos semelhantes
 Desconto%7 Desconto
 Desconto%19 Desconto
 Desconto%15 Desconto
 Desconto%18 Desconto
 Desconto%17 Desconto
 Desconto%11 Desconto
 Desconto%10 Desconto
 Desconto%19 Desconto
 Desconto%8 Desconto
 Desconto%20 Desconto
 Desconto%6 Desconto
 Desconto%11 Desconto