Robot Eklemi İçin Motor Seçimi: Tork Hesabından Model Seçimine
İçindekiler12
Bir robot eklemi için motor seçerken çoğu proje aynı hatayla başlar. Önce katalogdaki en güçlü ya da en ucuz model seçilir, sonra kol ona göre tasarlanır. Doğru sıra tersidir. Eklemin taşıyacağı yük hesaplanır, harekete pay bırakılır, sonra bu değerleri karşılayan en hafif model aranır. Bu yazıda bu süreci adım adım anlatıyor ve 1 kg yük taşıyan üç eklemli bir robot kolunu baştan sona çözüyoruz.
1. Önce statik torku hesaplayın
Statik tork, eklemin hiç hareket etmeden yükü havada tutmak için vermesi gereken torktur. Bir kütle eklem ekseninden ne kadar uzaktaysa o kadar çok tork ister. Hesap basittir.
T = m × g × r
Burada m kilogram cinsinden kütle, g yerçekimi ivmesi (9,81 m/s²), r ise kütlenin eklem eksenine yatay uzaklığıdır (metre). Sonuç Nm cinsinden çıkar. Eklemden sonra gelen her parça için bu çarpım ayrı ayrı yapılır ve toplanır. Uzuvların kendi ağırlığı, sonraki eklemlerin motorları, tutucu ve yük bu toplama dahildir.
Hesabı her zaman en kötü duruma göre yapın. Bir robot kolunda en kötü durum, kolun yere paralel olarak tamamen uzandığı konumdur. Kütlelerin eklemden yatay uzaklığı en büyük değerine o zaman ulaşır.
2. Harekete pay bırakın
Eklem yükü yalnızca tutmaz, onu hızlandırır ve durdurur. Bunun için gereken ek tork dinamik torktur.
Tdinamik = I × α
I eklemden sonraki kütlelerin eylemsizlik momenti (her kütle için kabaca m × r²), α ise açısal ivmedir. Örneğin kolu yarım saniyede durgunluktan saniyede 90 dereceye çıkarmak yaklaşık 3,14 rad/s² ivme ister.
Bunlara bir de sürtünme, kablo direnci, gerilim düşmesi ve ısınmayla düşen tork eklenir. Pratikte bu yüzden statik torku 1,5 ile çarpıp nominal torkla karşılaştırmak iyi bir başlangıçtır. Nominal tork motorun ısınmadan sürekli verebildiği torktur. Tepe tork ise yalnız kısa süreli darbeler içindir, sürekli yük hesabında kullanılmaz.
3. Uç eklemden başlayın
Motor seçimi bilekten omuza doğru yapılır, çünkü her eklemin motoru bir üst eklemin yüküdür. Bilekte seçilen motor 300 g ağır olursa dirsek ve omuz bu 300 g'ı her konumda taşımak zorunda kalır. Uca yakın eklemde birkaç yüz gram tasarruf, omuzda birkaç Nm tasarruf demektir. Bu yüzden her eklemde hesabı karşılayan en hafif modeli seçin, bir sonraki eklemin hesabını o modelin gerçek ağırlığıyla yapın.
4. Üç eklemli bir robot kolunu çözelim
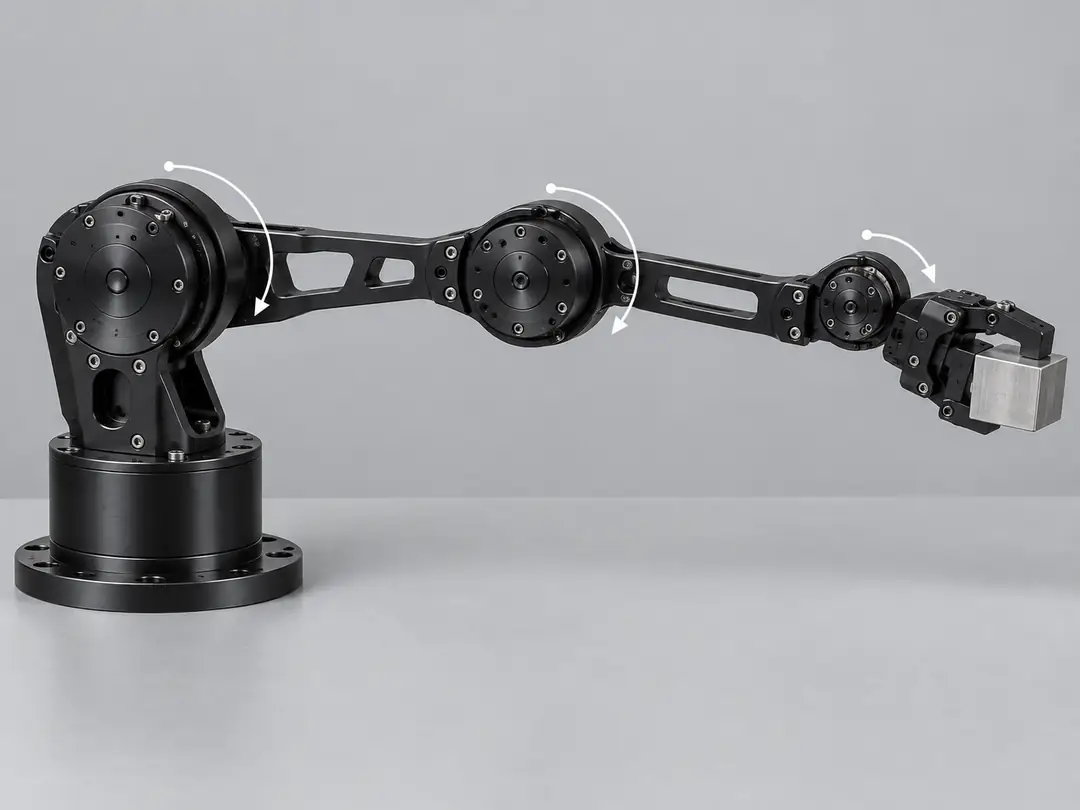
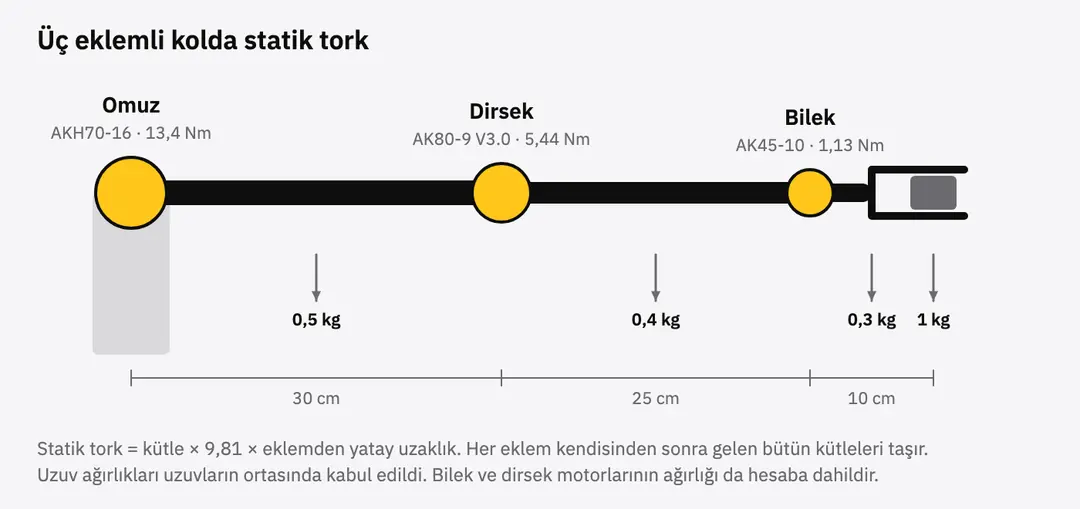
Kolun yapısı şöyle. Üst kol (omuzdan dirseğe) 30 cm uzunluğunda ve 0,5 kg ağırlığında. Ön kol (dirsekten bileğe) 25 cm uzunluğunda ve 0,4 kg ağırlığında. Bileğin 5 cm ilerisinde 0,3 kg'lık bir tutucu, 10 cm ilerisinde 1 kg'lık yük var. Uzuvların ağırlığını orta noktalarında kabul ediyoruz.
Bilek
Bileğin taşıdığı yalnızca tutucu ve yüktür. Statik tork (1,0 × 0,10 + 0,3 × 0,05) × 9,81 ≈ 1,13 Nm, 1,5 katı ise yaklaşık 1,7 Nm eder. AK40-10 1,3 Nm nominal torkuyla bu payı karşılamıyor. Bir üst model olan AK45-10 2,5 Nm nominal tork verir ve 260 g ağırlığındadır, bilek için seçimimiz bu.
Dirsek
Dirsek ön kolu, bilek motorunu (260 g), tutucuyu ve yükü taşır.
(0,4 × 0,125 + 0,26 × 0,25 + 0,3 × 0,30 + 1,0 × 0,35) × 9,81 ≈ 5,44 Nm
1,5 katı yaklaşık 8,2 Nm eder. Bu sınıfta üç aday var. AK70-10 8,3 Nm verir ama 621 g ağırlığındadır. AK70-9 V3.0 8,5 Nm ve 540 g ile çift enkoderlidir. AK80-9 V3.0 ise 9 Nm verir ve 490 g ile en hafifidir. Ağırlık zinciri kuralı gereği dirsek için AK80-9 V3.0'ı seçiyoruz.
Omuz
Omuz, kolun geri kalan her şeyini taşır. Dirsek motorunun 490 g olduğunu artık biliyoruz.
(0,5 × 0,15 + 0,49 × 0,30 + 0,4 × 0,425 + 0,26 × 0,55 + 0,3 × 0,60 + 1,0 × 0,65) × 9,81 ≈ 13,4 Nm
1,5 katı yaklaşık 20,1 Nm eder. Dinamik torku ayrıca hesaplarsak, kolun eylemsizlik momenti yaklaşık 0,74 kg·m² çıkar ve 3,14 rad/s² ivme için 2,3 Nm ek tork gerekir. Yani güvenlik katsayısı burada boş bir pay değil, gerçekten kullanılıyor.
AKH70-16 26 Nm nominal tork ve 879 g ağırlıkla bu değeri rahatça karşılar. İçi boş milinden kablolar geçtiği için bilek ve dirsek kablolarının omuzdan dışarı sarkmasını da önler. Alternatif olarak AK10-9 V3.0 18 Nm nominal ve 53 Nm tepe tork verir. Statik yükü karşılar ama 1,5 kat payın altında kalır, hızlı hareketlerde ısınma sınırına yaklaşır.
Sonuç tablosu
| Eklem | Statik tork | 1,5 kat pay | Seçilen model | Nominal tork | Ağırlık |
|---|---|---|---|---|---|
| Bilek | 1,13 Nm | 1,7 Nm | AK45-10 | 2,5 Nm | 260 g |
| Dirsek | 5,44 Nm | 8,2 Nm | AK80-9 V3.0 | 9 Nm | 490 g |
| Omuz | 13,4 Nm | 20,1 Nm | AKH70-16 | 26 Nm | 879 g |
Ağırlık zincirinin etkisini görmek için dirsekte 940 g'lık AK10-9 V3.0 kullandığımızı düşünelim. Bu tek değişiklik omuzdaki statik torku yaklaşık 1,3 Nm artırırdı.
5. Redüksiyon türünü seçin
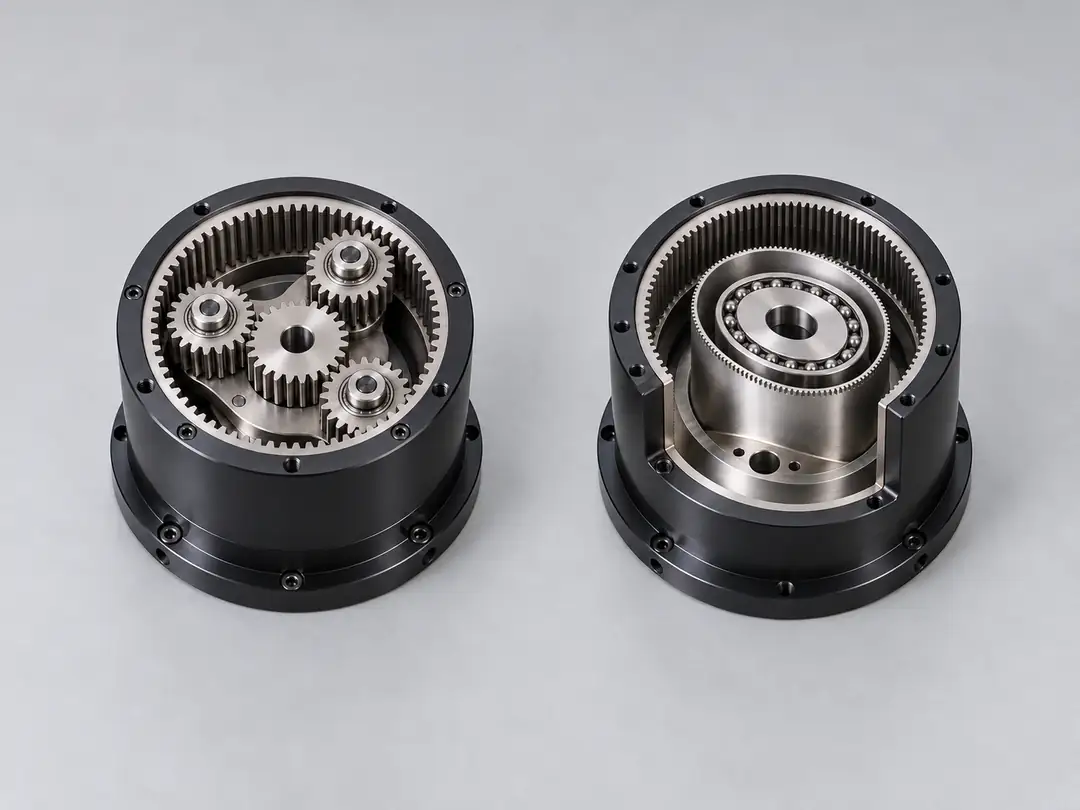
Aynı torku farklı mekanizmalarla elde edebilirsiniz. Seçim, eklemin ne kadar hızlı döneceğine, dış kuvvete karşı ne kadar esnek kalması gerektiğine ve ne kadar hassas konumlanacağına bağlıdır.
| Yapı | Örnek seri | Güçlü yanı | Dikkat edilecek |
|---|---|---|---|
| Planet redüktörlü aktüatör (6:1 ile 10:1) | AK serisi | Tork, hız ve ağırlık dengesi iyi, sürücü içinde | 0,2 ile 0,4 derece boşluk |
| Yüksek redüksiyonlu aktüatör (16:1 ile 64:1) | AK45-36, AK80-64, AKH serisi | Küçük gövdeden yüksek tork | Düşük hız, elle çevirmek zor |
| Yarı doğrudan tahrik (8:1) | AKE serisi | Dış kuvvete esnek, kuvvet kontrolüne uygun | Sürücü kartı yok, harici sürücü gerekir |
| Çerçevesiz motor ve ayrı redüktör | RI ve RO serileri | Mekanik tasarım tamamen sizde, harmonik redüktörle boşluksuz olabilir | Rulman, enkoder ve sürücü sizin tasarımınız |
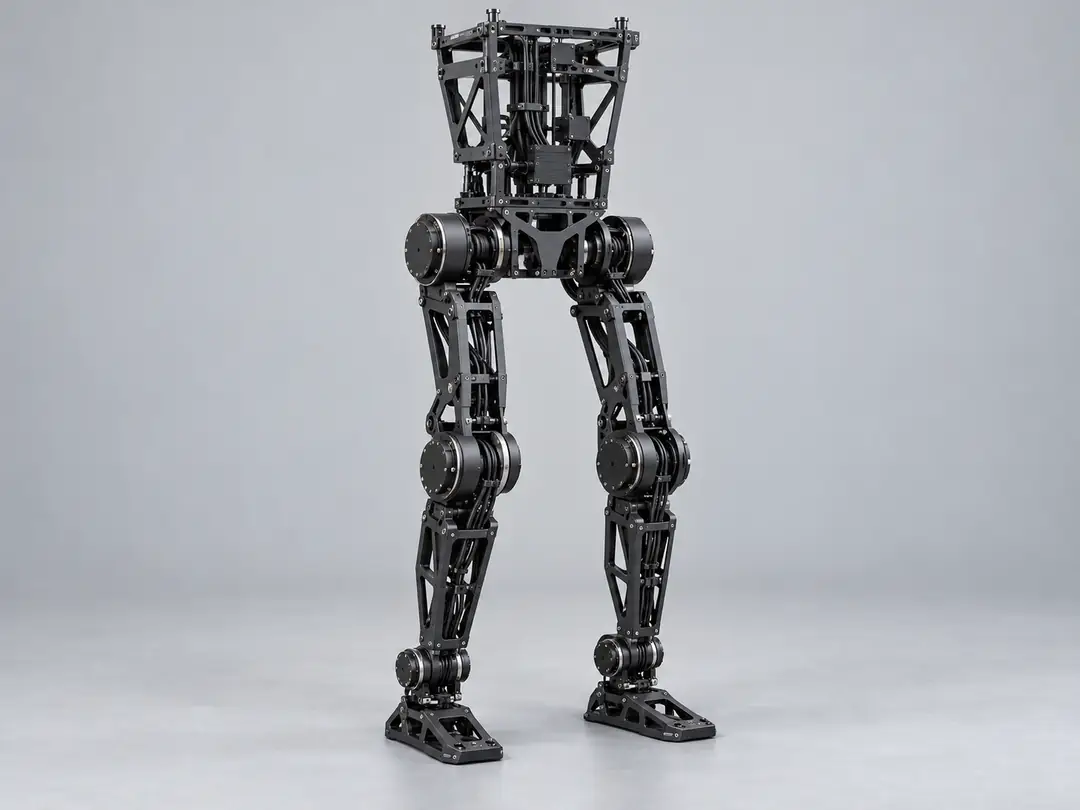
Yürüyen robotlarda ve dış iskeletlerde eklem yere çarptığında esneyebilmelidir, bu yüzden düşük redüksiyonlu yapılar öne çıkar. Ağır yük taşıyan ama yavaş hareket eden eklemlerde (omuz, bel) yüksek redüksiyon ağırlıktan tasarruf ettirir.
6. Hızı kontrol edin
Tork yeterli olsa bile eklem istenen hızda dönemeyebilir. Ürün tablolarındaki yüksüz hız rpm cinsindendir ve 1 rpm saniyede 6 dereceye karşılık gelir. Örneğin AKH70-16'nın yüksüz hızı 105 rpm, yani saniyede yaklaşık 630 derecedir. Yük altında hız bunun altına iner, nominal hız değeri daha gerçekçi bir sınırdır. Örnekteki kol için saniyede 90 derece hedeflenmişti, üç eklem de bunun çok üzerinde.
Hızın kritik olduğu eklemlerde (koşan robotların bacakları gibi) redüksiyonu düşük tutun. AK80-6 gibi 6:1 modeller 800 rpm'e kadar çıkar.
7. Elektrik ve kontrol tarafını planlayın
Seçtiğiniz motorların aynı besleme gerilimiyle çalışması kablolamayı sadeleştirir. AK serisinin çoğu 48 V ile çalışır, AK40-10 ve AK45-10 gibi küçük modeller 24 V'tur. Karışık gerilimli bir kolda iki ayrı besleme hattı gerekir. Güç kaynağını seçerken bütün eklemlerin tepe akımlarının aynı anda çekilebileceğini hesaba katın.
AK ve AKH serisinde sürücü kartı gövdenin içindedir ve bütün eklemler aynı CAN hattına bağlanabilir. AKH serisinin çift bağlantı arayüzü eklemleri arka arkaya zincirlemeyi de kolaylaştırır. Konum, hız ve tork hedefinin sertlik ve sönüm katsayılarıyla tek komutta gönderildiği MIT modu, bacaklı robotlarda ve insanla temas eden kollarda kontrolü kolaylaştırır. İlk kurulum ve parametre ayarı için V3.0 sürücü kartlı modellerde R-Link V3.0, eski sürümlerde R-Link kullanılır.
8. Enkoder ve boşluğa bakın
Tek enkoderli bir aktüatör konumu motor tarafından okur, redüktör boşluğu bu ölçüme yansımaz. Çift enkoderli modeller (AK70-9 V3.0, AK10-9 V3.0, AK80-8 ve AKH serisi gibi) çıkış milinin gerçek açısını da okur. AKH serisi ve AK80-8 enerji kesildikten sonra da çıkış konumunu hatırlar. Açılışta eklemi referansa götüremediğiniz bir kolda bu önemli bir avantajdır.
Redüktör boşluğu genellikle derece ya da açı dakikası (1 derece = 60 açı dakikası) olarak verilir. 0,3 derecelik boşluk 50 cm'lik bir kolun ucunda yaklaşık 2,6 mm oynamaya karşılık gelir. Hassas konumlama gereken işlerde bu değeri kol uzunluğuyla birlikte değerlendirin.
9. Isınmayı ve çalışma döngüsünü unutmayın
Nominal tork sürekli verilebilen değerdir, ama bu değer belirli bir ortam sıcaklığı ve soğutma için geçerlidir. Kolu uzun süre tam açık tutan, kapalı bir gövdede çalışan ya da sürekli tekrarlı hareket yapan uygulamalarda nominal torkun yüzde 70 ile 80'ini aşmayan bir çalışma noktası seçmek motor ömrünü uzatır. Tepe tork ise birkaç saniyelik darbe ve hızlanma anları içindir.
Kontrol listesi
- Her eklem için en kötü konumda statik torku hesapladınız mı?
- Statik torku 1,5 ile çarpıp nominal torkla karşılaştırdınız mı?
- Seçime uç eklemden başlayıp her eklemin hesabını bir alttaki motorun gerçek ağırlığıyla yaptınız mı?
- Nominal hız istenen eklem hızını karşılıyor mu?
- Bütün eklemler aynı besleme gerilimiyle çalışıyor mu, güç kaynağı tepe akımlara yetiyor mu?
- Eklemin dış kuvvete esnemesi mi, yoksa hassas ve sert konumlanması mı gerekiyor?
- Açılışta referanslama yapamıyorsanız çift enkoderli bir model seçtiniz mi?
- Redüktör boşluğunun kol ucundaki karşılığı uygulamanız için kabul edilebilir mi?
Sık sorulan sorular
Tepe torku nominal tork yerine kullanabilir miyim?
Hayır. Tepe tork yalnız kısa süreli yüklerde verilebilir. Yükü sürekli tutan bir eklem nominal torka göre seçilmelidir, aksi halde motor ısınır ve koruma devreye girer.
Bütün eklemlerde aynı motoru kullanmak mantıklı mı?
Yedek parça ve yazılım açısından kolaylık sağlar ama genellikle ağırlık kaybettirir. Omuz için yeterli bir motor bilekte gereksiz ağırlık olur ve bu ağırlık yine omuza yük olarak geri döner. Küçük kollarda iki farklı model çoğu zaman en iyi dengeyi verir.
Hesabım iki model arasında kalıyorsa hangisini seçmeliyim?
Kola yakın eklemlerde (omuz, kalça) güçlü olanı, uca yakın eklemlerde (bilek, boyun) hafif olanı seçin. Uçta kazanılan her gram, kökteki motorun yükünü azaltır.
Model seçiminde yardım
İnsansı robotlar için eklem bazında önerdiğimiz modelleri robot eklem motorları sayfasındaki eklem seçicide görebilirsiniz. Projenizin kol uzunluklarını, yükünü ve hedef hızlarını iletirseniz teknik ekibimiz hesabı sizinle birlikte yapar ve stoktaki modellerden uygun olanları önerir.