Teknik araç
Motor seçim hesaplayıcısı
Robot kolunuzun yükünü ve ölçülerini girin. Gereken torku hesaplayıp ihtiyacı karşılayan CubeMars modellerini en hafiften başlayarak listeliyoruz.
Uygulamanızın değerleri
Hesaplanan ihtiyaç
- Sürekli tork
- 5,52 Nm
- Tepe tork
- 7,99 Nm
- Hız
- 30 rpm
Uygun modeller
9 model ihtiyacı karşılıyor
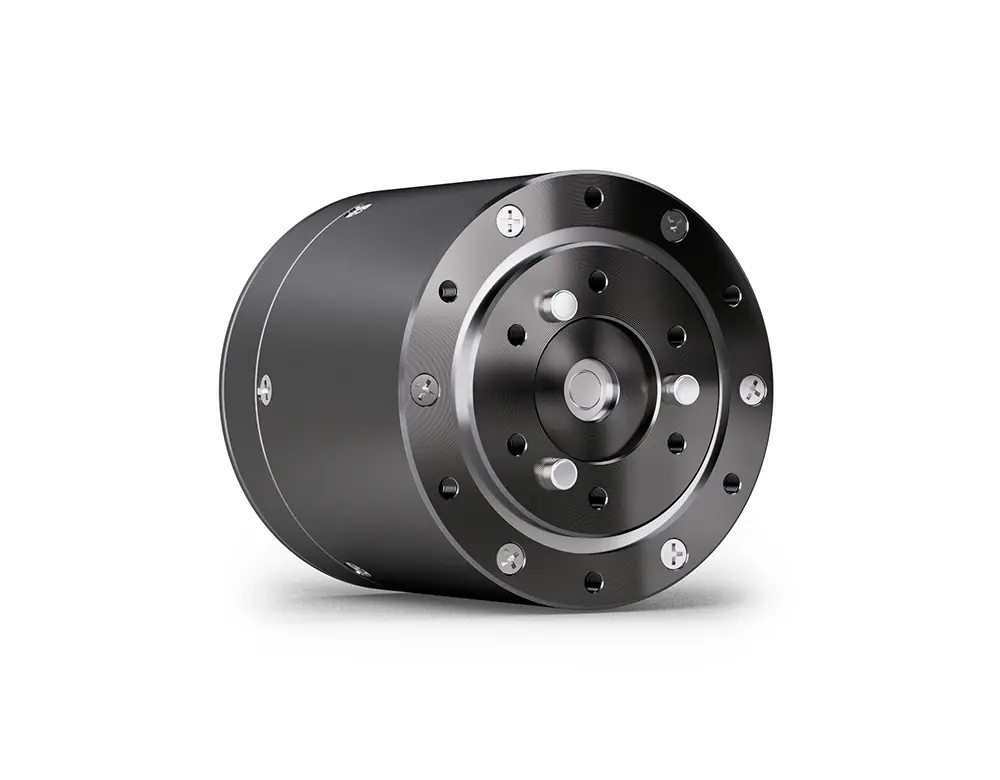 %11CubeMars AK45-36 KV80₺ 11.100₺ 12.450
- Sürekli tork
- 8 Nm
- Tepe tork
- 24 Nm
- Hız
- 40 rpm
- Ağırlık
- 340 g
- Tork payı
- %45
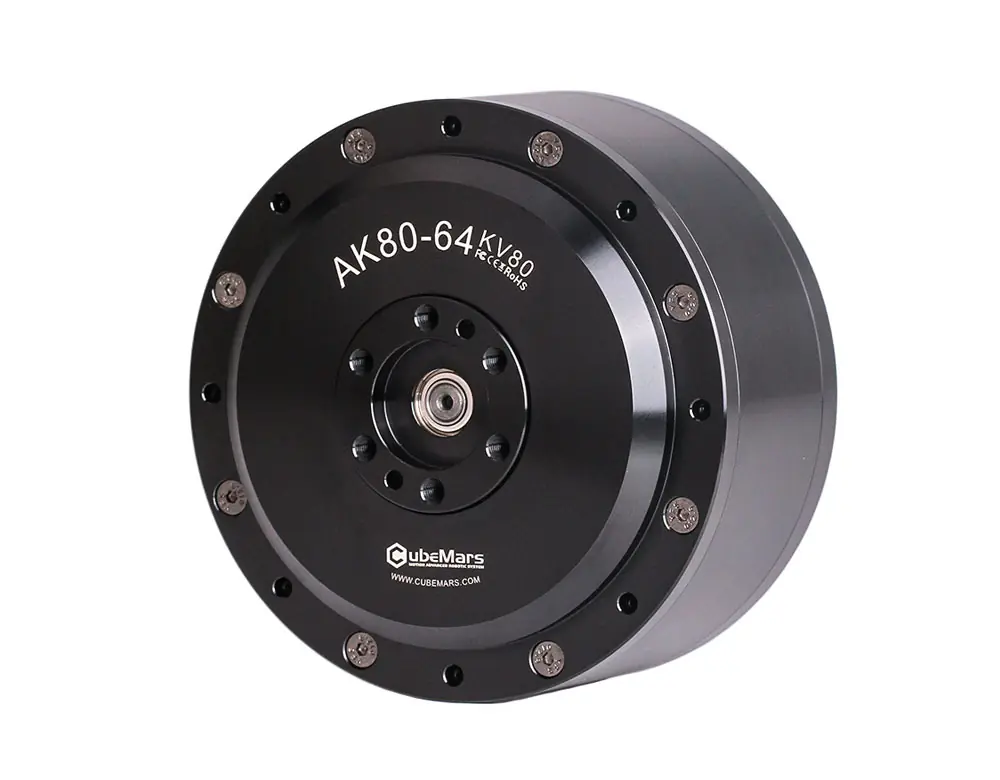 %11CubeMars AK80-64 KV80₺ 59.400₺ 66.750
- Sürekli tork
- 48 Nm
- Tepe tork
- 120 Nm
- Hız
- 48 rpm
- Ağırlık
- 850 g
- Tork payı
- %770
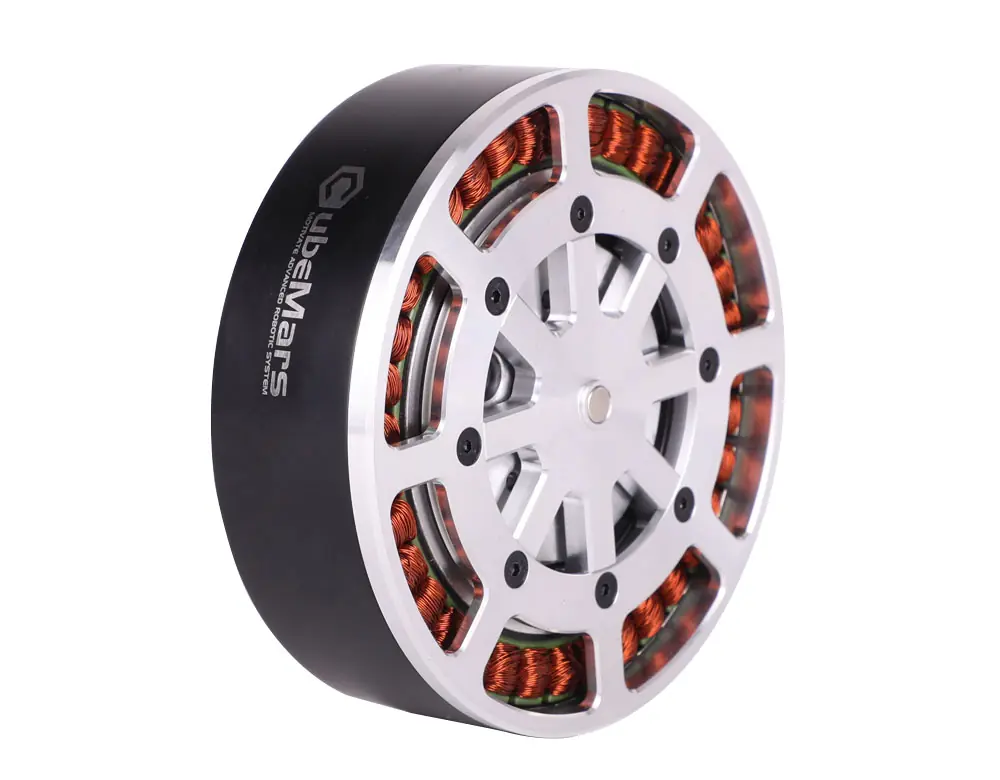 %3CubeMars AKE90-8KV35₺ 28.950₺ 29.950
- Sürekli tork
- 55 Nm
- Tepe tork
- 170 Nm
- Hız
- 120 rpm
- Ağırlık
- 1.400 g
- Tork payı
- %897
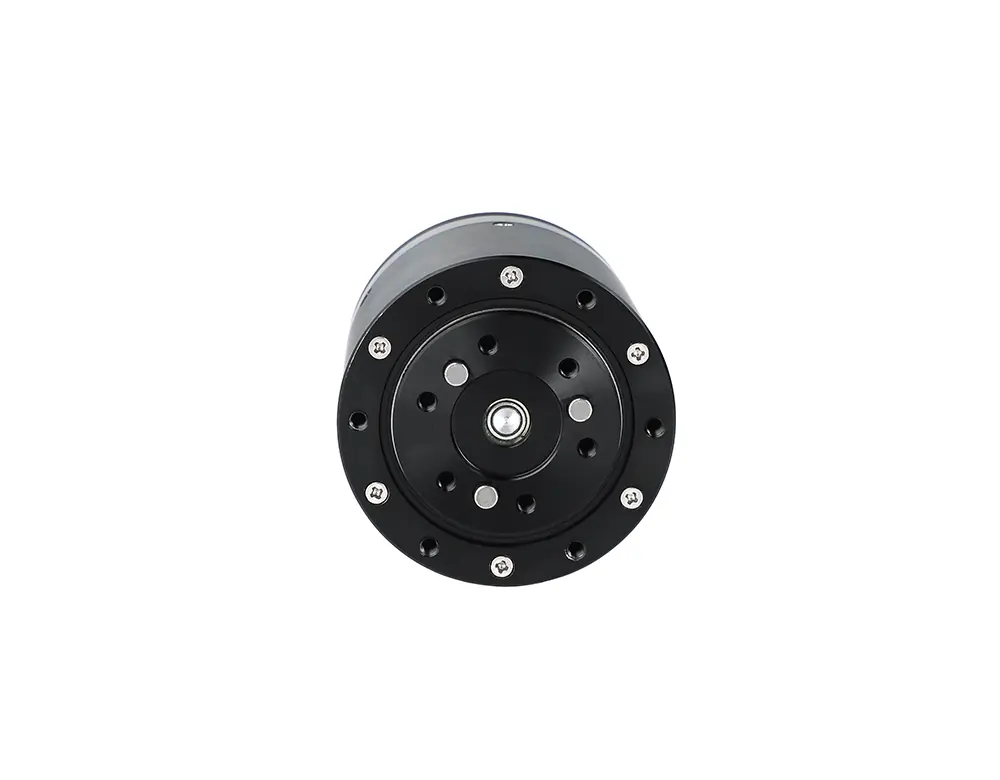 TükendiCubeMars AK45-36 V3.0 KV80₺ 13.950
- Sürekli tork
- 8 Nm
- Tepe tork
- 24 Nm
- Hız
- 40 rpm
- Ağırlık
- 349 g
- Tork payı
- %45
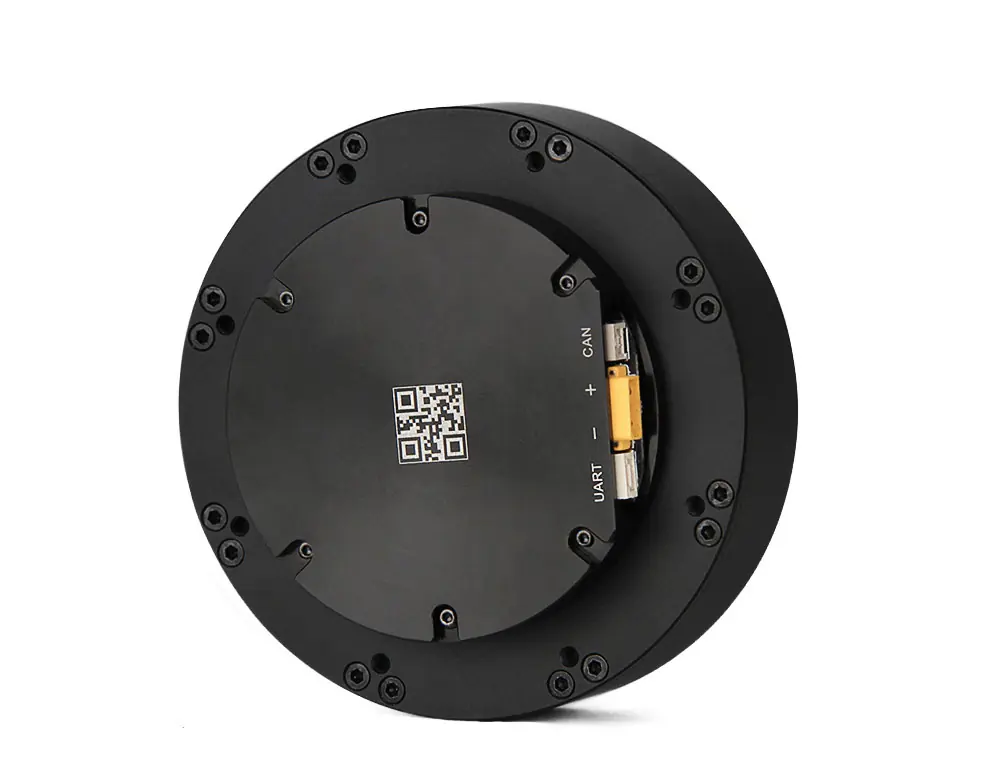 TükendiCubeMars AK80-6 KV100₺ 34.200₺ 35.000
- Sürekli tork
- 6 Nm
- Tepe tork
- 12 Nm
- Hız
- 603 rpm
- Ağırlık
- 485 g
- Tork payı
- %9
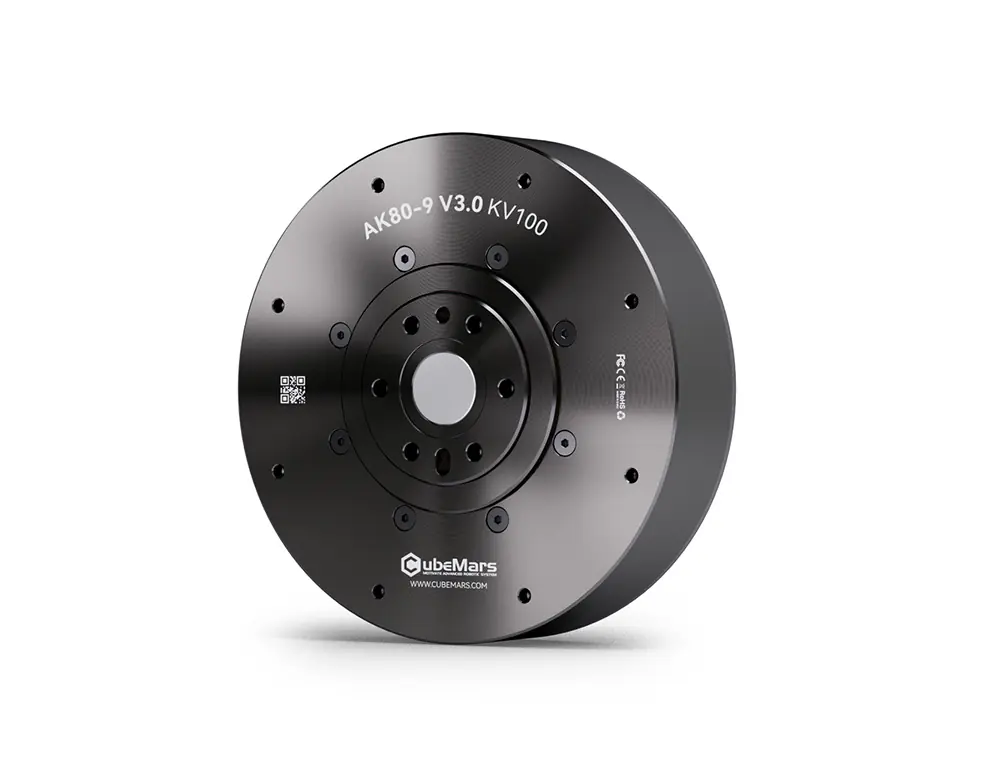 TükendiCubeMars AK80-9 V3.0 KV100₺ 34.800
- Sürekli tork
- 9 Nm
- Tepe tork
- 22 Nm
- Hız
- 390 rpm
- Ağırlık
- 490 g
- Tork payı
- %63
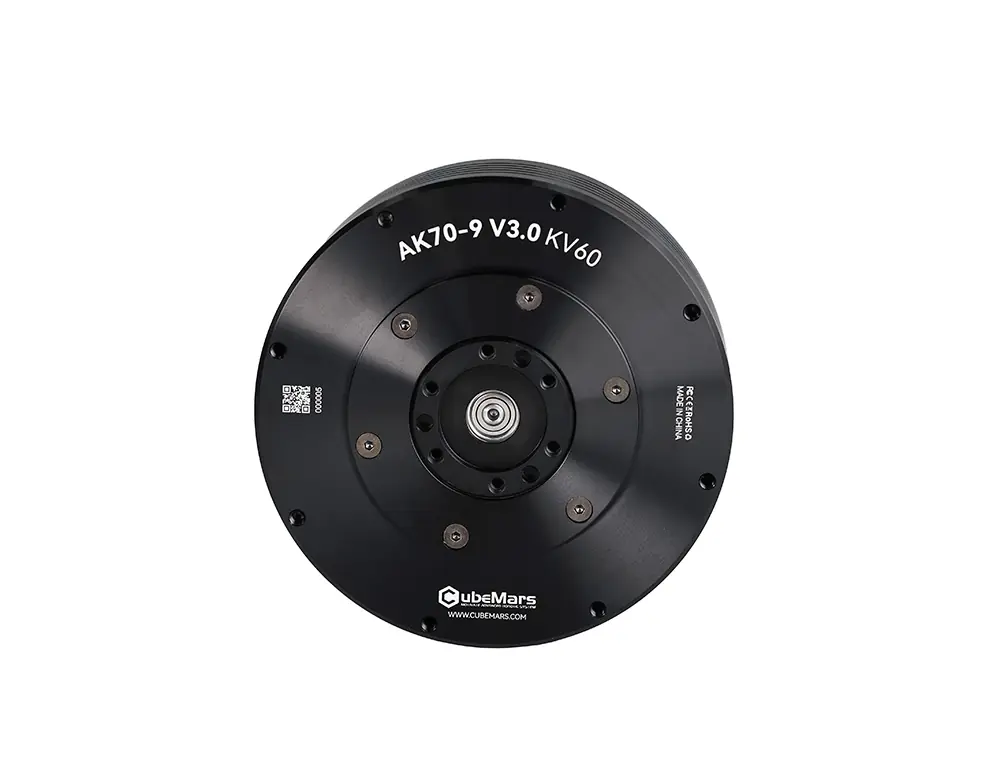 TükendiCubeMars AK70-9 V3.0 KV60₺ 30.000₺ 33.000
- Sürekli tork
- 8,5 Nm
- Tepe tork
- 29,2 Nm
- Hız
- 260 rpm
- Ağırlık
- 540 g
- Tork payı
- %54
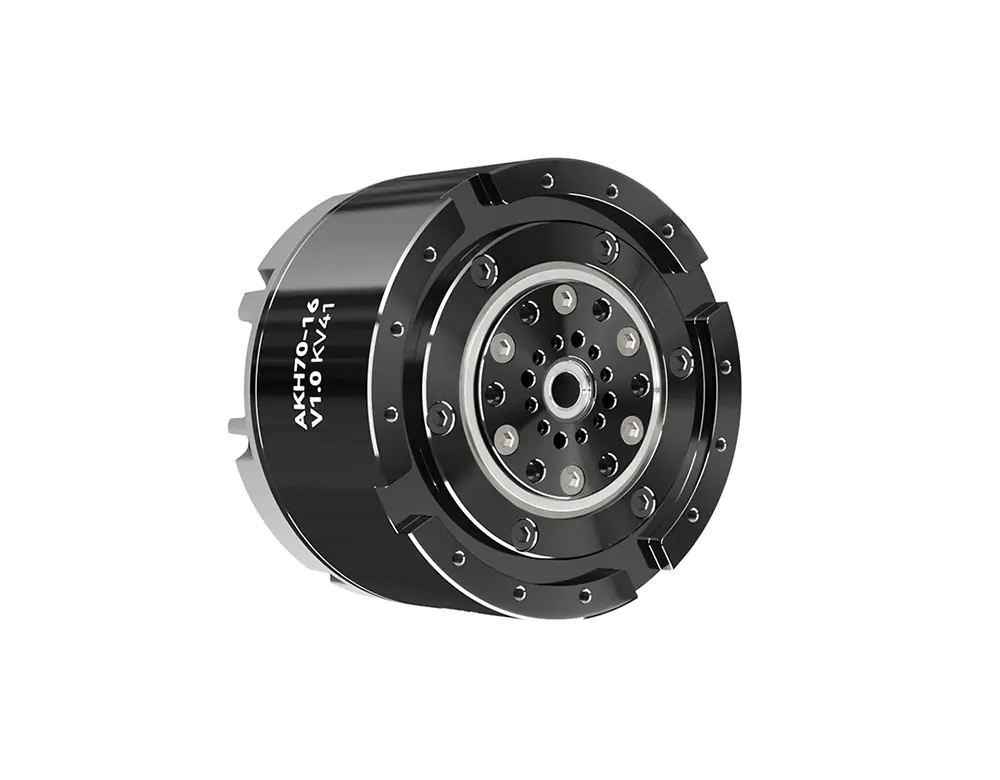 TükendiCubeMars AKH70-16 KV41₺ 48.000
- Sürekli tork
- 26 Nm
- Tepe tork
- 78 Nm
- Hız
- 90 rpm
- Ağırlık
- 879 g
- Tork payı
- %371
Hesap, kolun yatay durduğu en zor konumu esas alır. Sürekli tork yükü tutmak için gereken torktur, tepe tork buna hızlanma için gereken torku ekler. Sonuçlar ön seçim içindir, sürtünme, redüktör verimi ve görev döngüsü için seçimi bizimle doğrulayın.
Seçimi birlikte yapalımFormüller ve örnek hesap
Bir robot eklemindeki motorun taşıması gereken tork, yükün ağırlığı ile eklem eksenine olan yatay uzaklığın çarpımıdır. Bu uzaklık kol yatayken en büyük olur. Hesaplayıcı bu yüzden kolun yatay durduğu konumu esas alır.
Sürekli tork
Yükü havada tutmak için gereken torktur. Kolun kendi ağırlığı, ağırlık merkezi kolun ortasında kabul edilerek eklenir.
Tsürekli = g × (myük × L + mkol × L / 2) × k
Burada g yerçekimi ivmesi (9,81 m/s²), myük uçtaki yük, mkol kolun kendi kütlesi, L eklem ekseninden yükün ağırlık merkezine uzaklık, k ise güvenlik katsayısıdır. Seçilen motorun nominal (sürekli) torku bu değerin üstünde olmalıdır.
Tepe tork
Kol hızlanırken yükü tutmanın üstüne bir de onu döndürmek gerekir. Bunun için gereken tork, kolun eklem eksenine göre eylemsizlik momenti (J) ile açısal ivmenin (α) çarpımıdır.
J = myük × L² + mkol × L² / 3
α = ω / t, ω = rpm × 2π / 60
Ttepe = (g × (myük × L + mkol × L / 2) + J × α) × k
Burada t, durgun halden istenen hıza çıkış süresidir. Süre kısaldıkça ivme ve dolayısıyla tepe tork büyür. Seçilen motorun tepe torku bu değerin üstünde olmalıdır.
Örnek hesap
Hesaplayıcının açılıştaki değerleriyle, yani 1 kg yük, 0,3 m kol, 0,5 kg kol kütlesi, 30 rpm hız, 0,2 saniye hızlanma ve 1,5 güvenlik katsayısıyla hesap şöyle ilerler.
- Yükü tutmak için gereken tork 9,81 × (1 × 0,3 + 0,5 × 0,3 / 2) = 3,68 Nm olur.
- Güvenlik katsayısıyla sürekli tork 3,68 × 1,5 = 5,52 Nm olur.
- Eylemsizlik momenti 1 × 0,09 + 0,5 × 0,09 / 3 = 0,105 kg·m² olur.
- 30 rpm, saniyede 3,14 radyana karşılık gelir. 0,2 saniyede bu hıza çıkmak için açısal ivme 15,7 rad/s² olur.
- Hızlanma için gereken ek tork 0,105 × 15,7 = 1,65 Nm olur.
- Tepe tork (3,68 + 1,65) × 1,5 = 7,99 Nm olur.
Bu ihtiyacı karşılayan en hafif model 340 gramlık CubeMars AK45-36 KV80'dir. Nominal torku 8 Nm, tepe torku 24 Nm, nominal hızı 40 rpm'dir.
Güvenlik katsayısı neden 1,5
Formüller sürtünmeyi, redüktör kayıplarını, kabloların direncini ve beklenmedik darbeleri hesaba katmaz. Katsayı bu farkı karşılar. Ön seçimde 1,5 ile 2 arası yaygın bir aralıktır. Yük ya da kol ölçüsü henüz kesinleşmediyse 2 ile başlamak daha güvenlidir.
Hesabın kapsamadıkları
Hesap tek bir eklemi ve tek bir yükü ele alır. Çok eklemli bir kolda alttaki eklem, üstteki eklemlerin motorlarını da taşır. Örneğin omuz motorunu seçerken dirsek ve bilek motorlarının ağırlığını yüke ya da kol kütlesine eklemek gerekir. Görev döngüsü, yani motorun tepe torkta ne kadar süre çalışacağı da ısınmayı belirler. Sürekli tepe torka yakın çalışacak bir eklemde nominal tork payını daha geniş tutmak gerekir.
Sık sorulan sorular
Hesaplayıcıyı kullanırken en çok sorulan sorular.
Omuz motorunu seçerken dirsek motorunun ağırlığını nereye yazmalıyım?
Dirsek motoru kolun ucuna yakınsa ağırlığını uçtaki yüke ekleyin. Kolun ortasına yakınsa kol kütlesine eklemek yeterlidir. Emin değilseniz yüke eklemek daha güvenli sonuç verir, çünkü hesaplayıcı yükü kolun en uç noktasında kabul eder.
Eklem hızını rpm olarak nasıl bulurum?
Eklemin bir saniyede döndüğü açıyı 6'ya bölün. Örneğin saniyede 180 derece dönen bir eklem 30 rpm demektir. Yürüyen robotlarda ve hızlı kollarda bu değer 60 rpm'in üstüne çıkabilir, yavaş konumlama yapan eklemlerde 10 rpm'in altında kalabilir.
Hiçbir model çıkmazsa ne yapmalıyım?
Önce kol uzunluğunu ve yükü gözden geçirin, tork bu iki değerle doğru orantılı büyür. Kolu kısaltmak, ağır parçaları eklem eksenine yaklaştırmak ya da bir karşı ağırlık veya yay kullanmak gereken torku belirgin biçimde düşürür. Yine de model çıkmıyorsa bize yazın, harici redüktörlü bir çözümü birlikte değerlendirelim.
Listede neden çerçevesiz RI ve RO motorları da çıkıyor?
Çerçevesiz motorlar redüktörsüz ve gövdesiz gelir, kendi mekanizmanızın içine monte edilir. Tork değerleri motor milindedir. Doğrudan tahrikli bir eklem ya da kendi redüktörünüzü kullanacağınız bir tasarım için uygundurlar. Hazır bir eklem arıyorsanız AK, AKE ve AKH serisindeki redüktörlü aktüatörlere bakın.
Hesaplayıcının sonucu kesin mi?
Hayır, sonuçlar ön seçim içindir. Gerçek ihtiyaç sürtünmeye, redüktör verimine, görev döngüsüne ve kolun hareket profiline göre değişir. Seçtiğiniz modeli uygulamanızın ayrıntılarıyla birlikte bize gönderin, Teknik Destek ekibimiz doğrulasın.