Kalça Eklemi Motorları
Kalça, insansı robotun en çok zorlanan eklemidir. Robotun tüm ağırlığını taşır, her adımda darbe alır ve ayakta dururken yükü tutmaya devam eder.
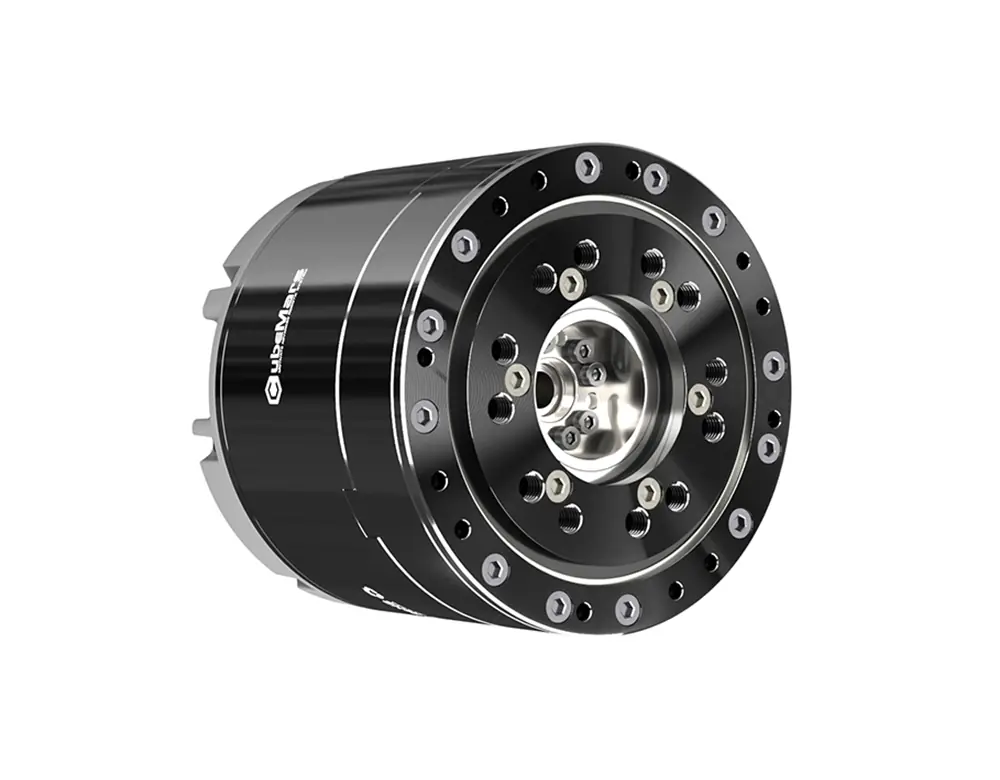
Bu eklem için CubeMars AKH70-48 V1.0 KV41 modelini öneriyoruz. Nominal tork 74 Nm, tepe tork 222 Nm, KV değeri 41 rpm/V.
Kalça torku robotun toplam kütlesine ve adım genliğine bağlı olarak hızla büyür. Robotunuzun ağırlığını ve hedeflediğiniz yürüyüş hızını iletirseniz gereken değeri birlikte hesaplayabiliriz.
Diz ve ayak bileği motorlarını da seçecekseniz eklem seçici sayfamızda bacağın tamamı için önerdiğimiz modelleri karşılaştırabilirsiniz.
Motor Seçerken
Bu kategorideki ürünleri karşılaştırırken en çok sorulanlar.
Nominal tork ile tepe tork arasındaki fark nedir?
Nominal tork, motorun ısınmadan sürekli üretebildiği torktur, sisteminizi buna göre boyutlandırın. Tepe tork ise kısa süreli zorlanmalarda dayanabildiği üst sınırdır. Kalkış ve darbe anları için tepe torka bakın, sürekli çalışma için nominale.
KV değeri ne anlama geliyor?
KV, volt başına devir sayısıdır. Düşük KV daha yüksek tork ve daha düşük hız, yüksek KV ise tersi demektir. Aynı gövdede KV seçimi, uygulamanızın hız ve tork dengesini belirler.
Redüksiyon oranı seçimini nasıl yapmalıyım?
Redüktör torku artırır, hızı düşürür. Bacaklı robot eklemi gibi düşük hızda yüksek tork isteyen uygulamalarda yüksek oran (36:1, 48:1), hızlı tepki isteyen uygulamalarda düşük oran (6:1, 9:1) tercih edilir. Emin değilseniz hedef tork ve hız değerlerinizi bize iletin.
Çerçevesiz motor mu, entegre aktüatör mü?
Entegre aktüatörlerde (AK, AKE, AKH) sürücü, enkoder ve redüktör motorun içindedir, kutudan çıkar çıkmaz CAN ile kullanılır. Çerçevesiz motorlarda (RI, RO) yalnızca rotor ve stator vardır, kendi mekaniğinize gömersiniz, harici sürücü gerekir. Yer kısıtı ve özel tasarım varsa çerçevesiz, hızlı kurulum isteniyorsa entegre.
Filtreleri nasıl kullanmalıyım?
Filtre panelinden seri, tork aralığı, KV ve hız değerlerine göre daraltabilirsiniz. Panel masaüstünde listenin solunda durur, telefonda Filtrele düğmesiyle açılır. Değeri girilmemiş ürünler o filtre uygulandığında listeden düşer, bu yüzden geniş başlayıp kademeli daraltmanızı öneririz.
Hangisini seçeceğinizden emin değil misiniz?Teknik ekibe danışın