İnsansı Robotlarda Kullanılan Motorlar ve Aktüatör Türleri
İçindekiler8
İnsansı bir robotun yürüyebilmesi, dengede durabilmesi ve bir şeyi kaldırabilmesi, her ekleminde doğru motorun olmasına bağlıdır. Bir otomobilde tek bir motor bütün aracı taşır. İnsansı robotta ise 20 ile 40 arasında motor aynı anda çalışır ve her biri hem güçlü hem hafif hem de darbeye dayanıklı olmak zorundadır. Bu yazıda insansı robotlarda hangi motorların kullanıldığını, aralarındaki farkları ve vücudun her bölgesinin motordan ne beklediğini anlatıyoruz.
Bir insansı robotta kaç motor var?
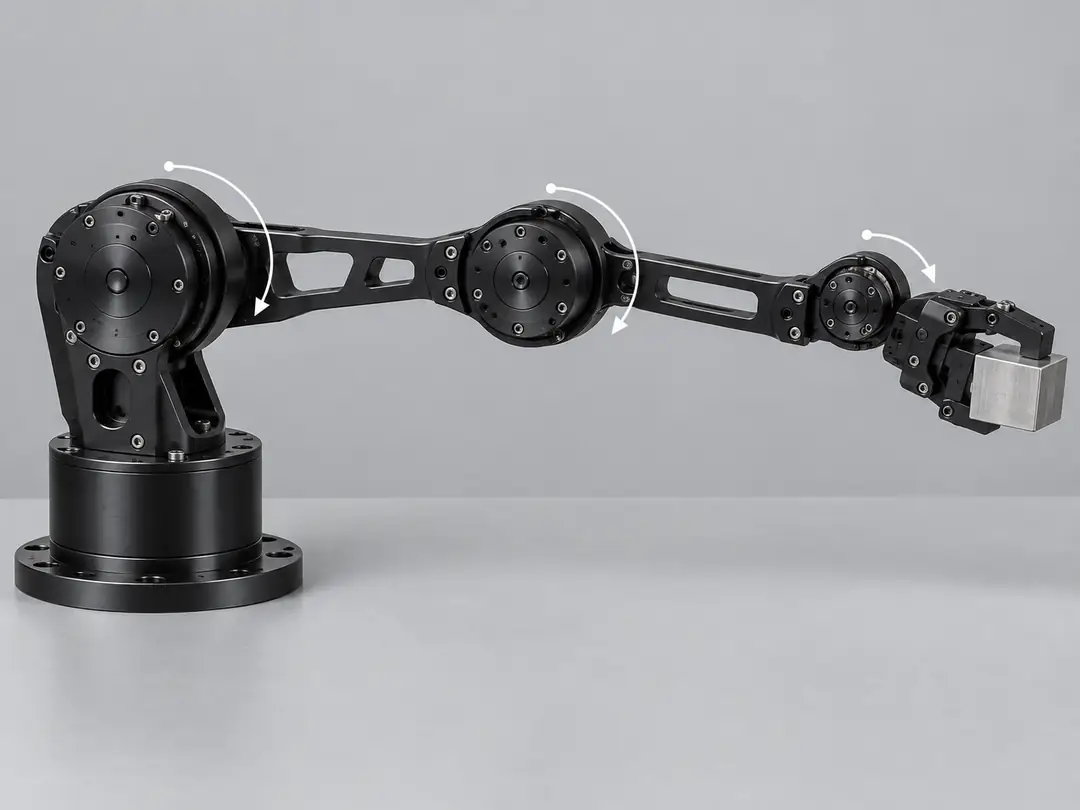
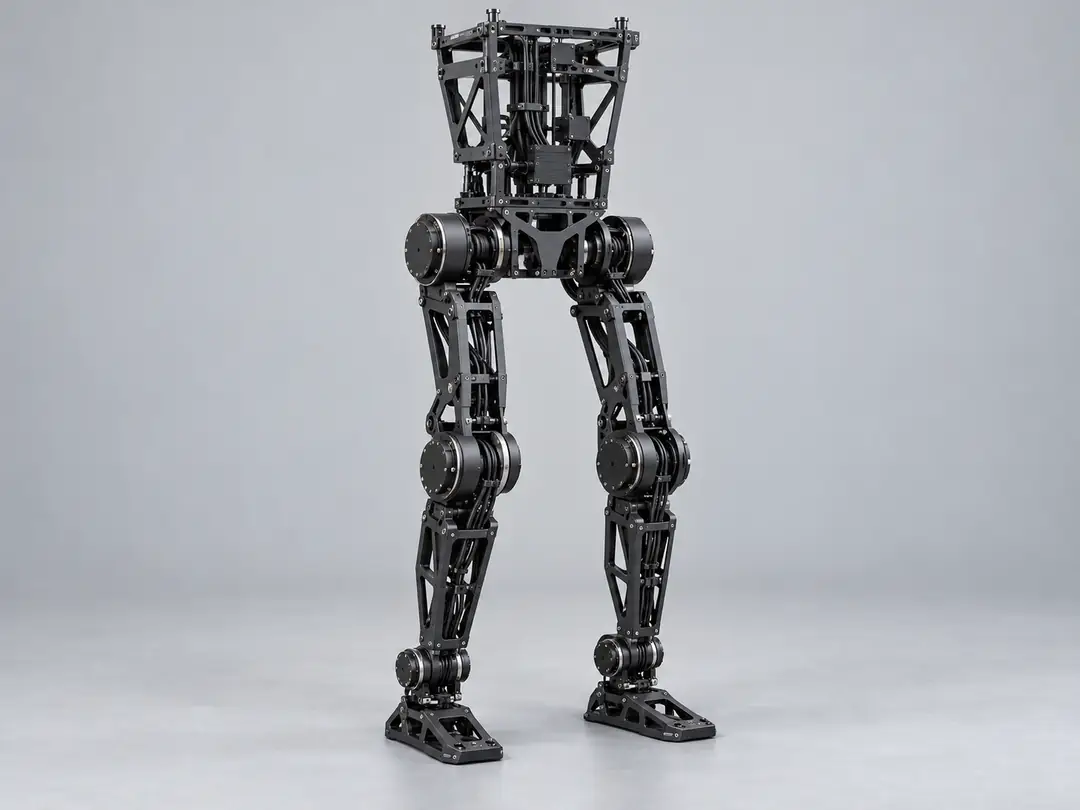
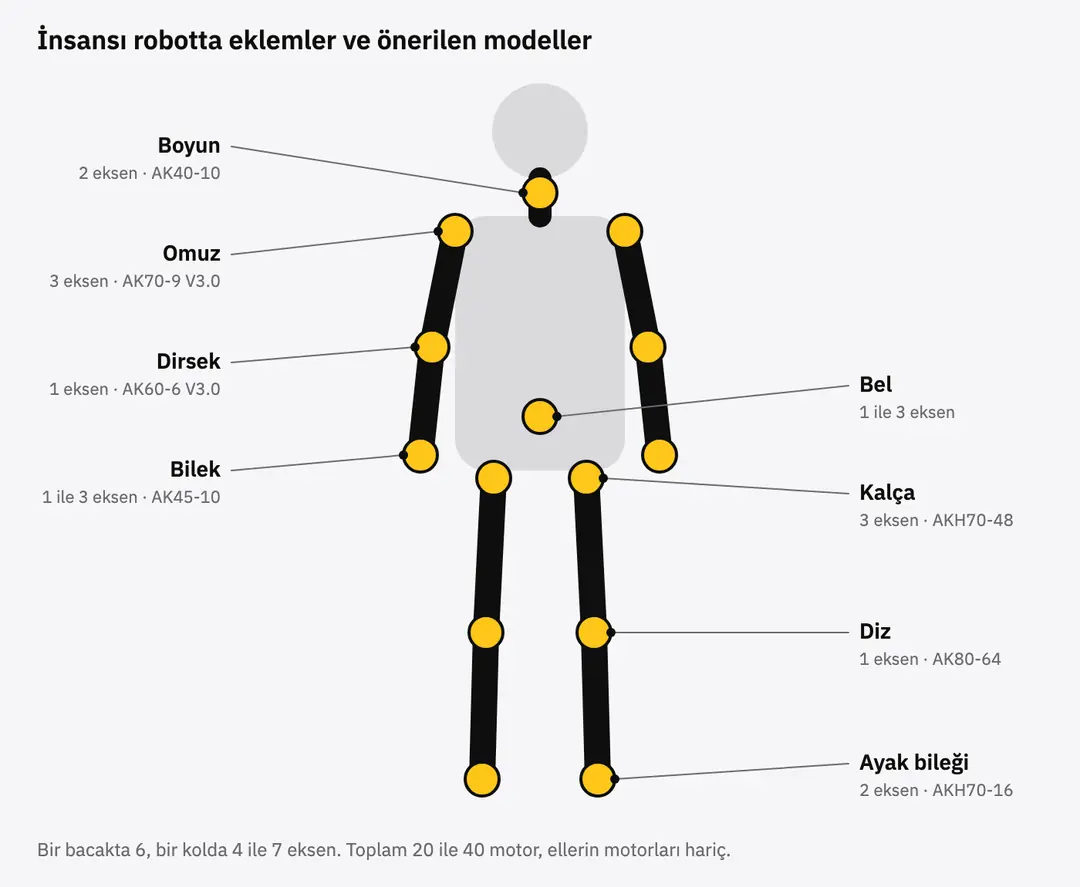
Her bağımsız hareket ekseni bir serbestlik derecesidir ve genellikle kendi motorunu ister. Tipik bir insansı robotun bacağında 6 eksen bulunur. Kalçada 3, dizde 1 ve ayak bileğinde 2 eksen vardır. İki bacak bu yüzden 12 motor demektir.
Kollar tasarıma göre 4 ile 7 eksen arasında değişir. Buna gövdede 1 ile 3, boyunda 2 eksen eklenir. Ellerin kendi küçük motorları ayrıca sayılır. Sonuçta araştırma robotlarında 20 civarında, gelişmiş modellerde 40'ın üzerinde motor görülür. Bu kadar motorun her birinden kazanılan 100 gram, robotun toplamında birkaç kilogram eder.
Hidrolikten elektriğe geçiş
Uzun süre en etkileyici insansı robotlar hidrolik sistemlerle çalıştı. Boston Dynamics'in Atlas'ı yıllarca hidrolik aktüatörlerle koştu ve takla attı. Hidrolik çok yüksek kuvvet verir ama pompa, hortum ve sızıntı riski taşır, gürültülüdür ve bakımı zordur. Boston Dynamics 2024'te hidrolik Atlas'ı emekliye ayırıp tamamen elektrikli yeni bir Atlas tanıttı.
Bugün ticari insansı robotların neredeyse hepsi elektrik motoru kullanıyor. Fırçasız motorların tork yoğunluğu arttıkça, sessiz çalışma, hassas kontrol ve kolay bakım gibi avantajlar hidroliğin kuvvet üstünlüğünü dengeledi.
Dönen ve doğrusal aktüatörler
Elektrikli insansı robotlarda iki tür aktüatör kullanılır. Dönen aktüatör eklemi doğrudan döndürür, motor ve redüktör eklem ekseninin üzerindedir. Doğrusal aktüatör ise vidalı bir milde ileri geri hareket eder ve bir kol mekanizmasıyla eklemi döndürür.
Tesla, Optimus robotunu 2022'de tanıtırken gövdede 28 aktüatör kullandığını ve bunların yarısının dönen, yarısının doğrusal olduğunu açıkladı. Doğrusal aktüatörler diz ve dirsek gibi çok yüksek kuvvet isteyen eklemlerde avantajlıdır. Dönen aktüatörler ise daha az parçayla kurulur, daha kompakttır ve araştırma robotlarında açık ara en yaygın çözümdür. Katalogumuzdaki CubeMars aktüatörlerinin tamamı dönen tiptedir.
Dönen aktüatörün üç yapısı
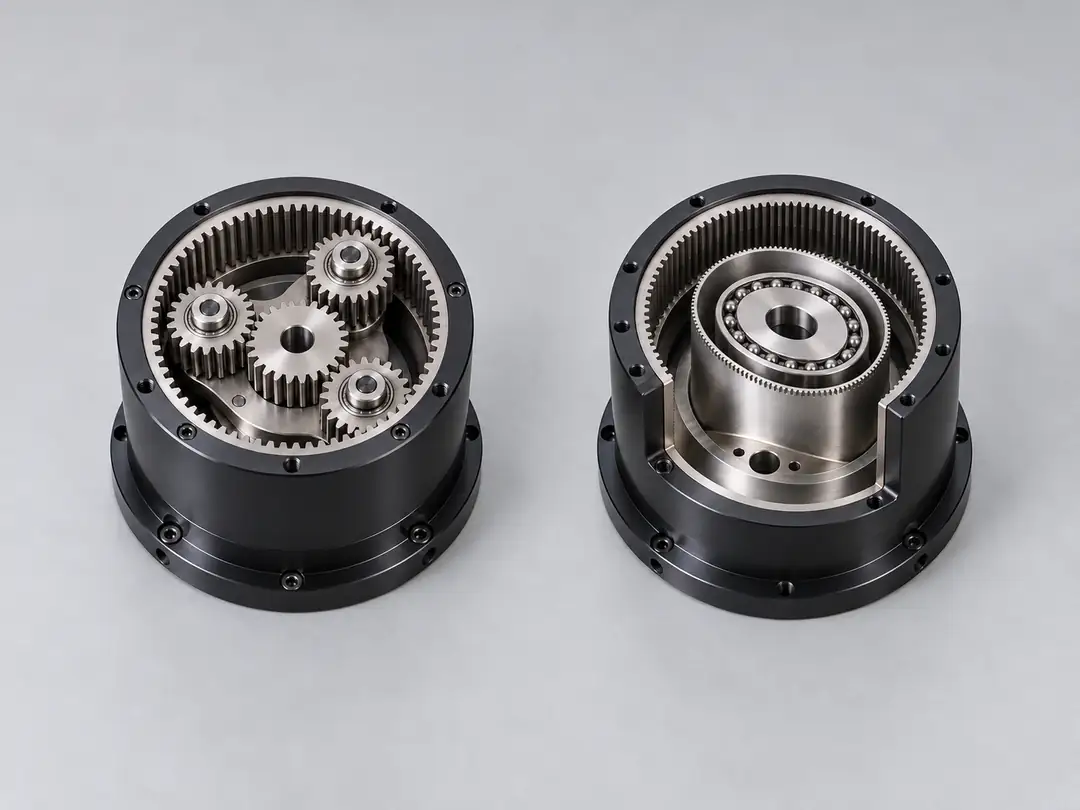
Dönen bir eklem aktüatörü fırçasız bir motor, bir redüktör, bir enkoder ve bir sürücüden oluşur. Farkı yaratan çoğunlukla redüktördür.
Yarı doğrudan tahrik (düşük redüksiyon)
Redüksiyon oranı 6:1 ile 10:1 arasında tutulur. Bu yapı MIT'nin Cheetah robotlarıyla yaygınlaştı. Düşük oran sayesinde eklem dışarıdan gelen kuvvete esner, yere basma anındaki darbeyi emer ve kuvvet ayrı bir sensör olmadan motor akımından okunabilir. Yürüyen ve zıplayan robotlar için en çok tercih edilen yapıdır. AK serisi ve AKE serisi bu sınıftadır.
Yüksek redüksiyonlu planet
16:1 ile 64:1 arası oranlarla küçük bir motordan çok yüksek tork alınır. Eklem daha yavaştır ve elle zor çevrilir, ama kalça ve diz gibi bütün gövdeyi taşıyan eklemlerde ağırlıktan büyük tasarruf sağlar. AK80-64 ve AKH serisi bu sınıftadır. AKH serisinin içi boş mili, bacak boyunca inen kabloların eklemin ortasından geçmesine izin verir.
Çerçevesiz motor ve harmonik redüktör
Endüstriyel insansı robotlarda sık görülen bu yapıda motor gövdesiz gelir ve tasarımcı onu kendi eklem gövdesine, genellikle bir harmonik redüktörle birlikte yerleştirir. Harmonik redüktör boşluksuz çalışır ve tek kademede 50:1 ile 160:1 arası oran verir. Karşılığında tasarım, rulman ve sürücü seçimi tamamen size kalır. RI ve RO serisi çerçevesiz motorlar bu kullanım içindir.
| Yapı | Güçlü yanı | Zayıf yanı | Tipik eklem |
|---|---|---|---|
| Yarı doğrudan tahrik | Darbeye esnek, kuvvet algısı, hızlı | Tork yoğunluğu sınırlı | Bacaklar, kollar |
| Yüksek redüksiyonlu planet | Küçük gövdeden yüksek tork | Yavaş, geri sürmek zor | Kalça, diz, bel |
| Çerçevesiz motor ve harmonik | Boşluksuz, kompakt, yüksek oran | Tasarım ve montaj yükü | Kollar, bilekler, gövde |
Vücudun her bölgesi farklı bir motor ister
İnsansı robotta tek bir model bütün vücuda uymaz. Her bölgenin yükü, hızı ve ağırlık bütçesi farklıdır.
Bacaklar
Kalça ve diz bütün gövdeyi taşır ve yürürken her adımda ani yüklere girer. Burada belirleyici olan tepe torku ve ısınmadır. Örneğin 30 kg'lık bir robot tek ayak üzerinde dururken dizi bükülü olduğunda gövde ağırlığının diz eksenine yatay uzaklığı 10 cm olsun. Diz yaklaşık 30 × 9,81 × 0,10 ≈ 29 Nm statik tork verir. Çömelip kalkarken ya da merdiven çıkarken bu değer kolayca iki ila üç katına çıkar. Sitemizdeki eklem seçicide diz için AK80-64 (48 Nm nominal, 120 Nm tepe), kalça için AKH70-48 (74 Nm nominal, 222 Nm tepe), ayak bileği için AKH70-16 (26 Nm nominal, 78 Nm tepe) öneriyoruz.
Gövde ve bel
Bel eklemi üst gövdeyi döndürür ve eğer, yükü yüksek ama hızı düşüktür. Bu yüzden yüksek redüksiyonlu, içi boş milli aktüatörler burada iyi çalışır. Gövdeden bacaklara ve kollara inen kablo demeti de çoğunlukla bu eklemin ortasından geçer.
Kollar
Kolda hafiflik torktan önce gelir. Kolun ucuna eklenen her gram omuz ve dirsekte moment olarak geri döner. Kol eklemlerinde 3 ile 10 Nm nominal tork veren, 300 ile 600 gram arası aktüatörler yaygındır. AK60-6 V3.0 ve AK70-9 V3.0 bu sınıftadır. Kol için motor hesabını adım adım robot eklemi için motor seçimi rehberimizde anlattık.
Boyun ve bilek
Baş ve el birkaç yüz gramdır, bu yüzden boyun ve bilek motorlarında küçük gövde ve düşük ağırlık önemlidir. Kameranın bağlı olduğu boyunda hızlı ve titreşimsiz dönüş görüntü kalitesini de etkiler. AK40-10 (185 g) ve AK45-10 (260 g) bu eklemler içindir.
Eller
İnsansı robot elleri ayrı bir mühendislik alanıdır. Parmaklarda genellikle çok küçük motorlar, tendon benzeri kablolar ya da minyatür doğrusal aktüatörler kullanılır. Bu yazıdaki eklem aktüatörleri el için değil, bilekten yukarısı içindir.
Motor kadar önemli olan dört konu
Mutlak konum. 30 eklemli bir robotu her açılışta tek tek referansa götürmek pratik değildir. Çıkış milinde ikinci bir enkoderi olan aktüatörler eklemin gerçek açısını açılışta bilir. AKH serisi bu yüzden insansı robot bacakları için uygundur.
Haberleşme. Onlarca eklem tek bir kontrol bilgisayarıyla CAN hattı üzerinden haberleşir. Konum, hız ve tork hedefinin sertlik ve sönüm katsayılarıyla birlikte tek komutta gönderildiği MIT modu, yürüme kontrolünü kolaylaştırır. AK ve AKH serisinde sürücü kartı gövdenin içindedir ve bu modu destekler.
Enerji ve ısı. İnsansı robotlar bataryayla çalışır ve motorlar enerjinin en büyük tüketicisidir. Ayakta beklerken bile bacak motorları gövdeyi taşımak için akım çeker. Nominal torkun sürekli sınırına yakın çalışan bir diz motoru hem bataryayı hızla bitirir hem de ısınır. Bu yüzden bacak eklemlerinde nominal tork için geniş pay bırakılır.
Gerilim. Büyük insansı robotların çoğu 48 V civarında çalışır. Aynı akımla daha yüksek güç almak kablo kesitini ve ağırlığını düşürür. Küçük araştırma robotlarında 24 V da yaygındır. Bütün eklemleri aynı gerilim sınıfında seçmek güç dağıtımını sadeleştirir.
Sık sorulan sorular
İnsansı robot için hangi motor en iyisi?
Tek bir doğru cevap yoktur. Bacaklarda yüksek tepe torku ve darbe dayanımı, kollarda hafiflik, boyun ve bilekte küçük gövde öne çıkar. Çoğu projede üç ya da dört farklı model birlikte kullanılır.
Servo motor ile robotik aktüatör arasındaki fark nedir?
Hobi servoları küçük, ucuz ve dişli kutuludur ama tork ve konum geri bildirimi sınırlıdır, kuvvet kontrolü yapamaz. Robotik aktüatörde fırçasız motor, redüktör, hassas enkoder ve sürücü tek gövdede birleşir, eklem hem konum hem tork kontrolüyle sürülebilir.
Bu motorlar Türkiye'de stokta mı?
Robotizma, CubeMars'ın Türkiye resmi distribütörüdür. Katalogdaki modellerin çoğu Türkiye stoğumuzdadır. İthalat sürecini nasıl yönettiğimizi gümrük ve TAREKS yazımızda anlattık.
Projeniz için model seçimi
Her eklem için önerdiğimiz modelleri robot eklem motorları sayfasındaki eklem seçicide, tüm uygun motorları insansı robot motorları kategorisinde görebilirsiniz. Robotunuzun boyunu, ağırlığını ve eklem sayısını iletirseniz teknik ekibimiz her eklem için tork hesabını sizinle birlikte yapar.