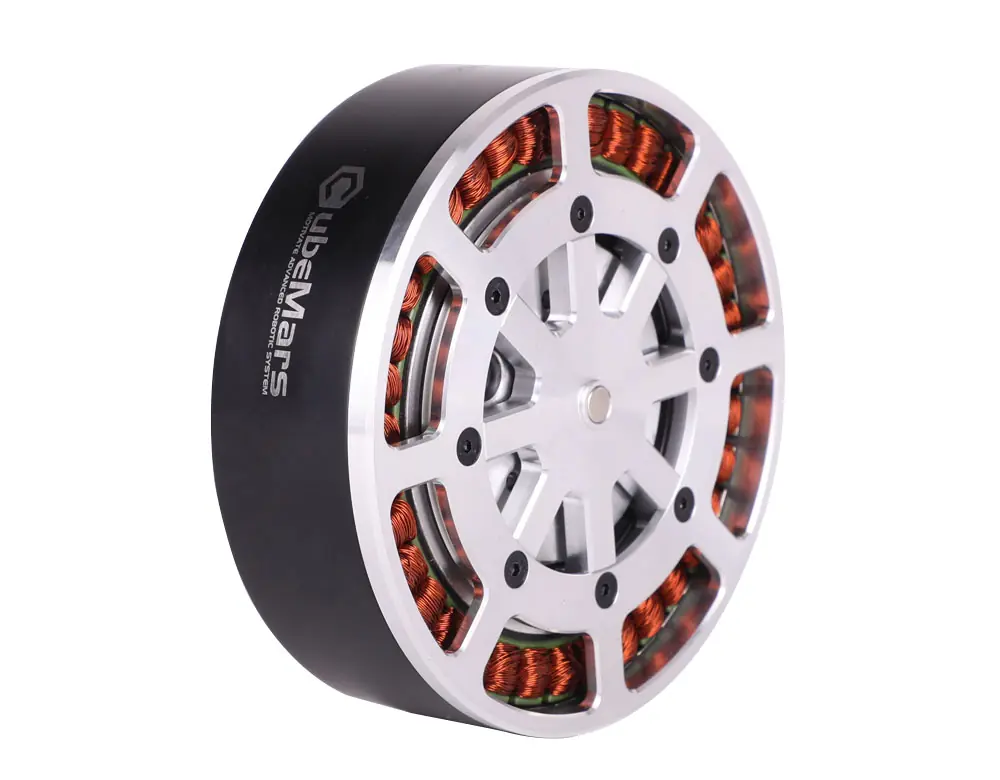
CubeMars AK10-9 V2.0 KV60
Actuador robótico AK10-9 V2.0 KV60, 18 Nm nominal y 48 Nm de torque pico. 320 rpm sin carga, 960 g.
Preguntar por WhatsApp¿Este motor es suficiente para su proyecto?Compruebe el par necesario con la calculadora
Descripción del producto
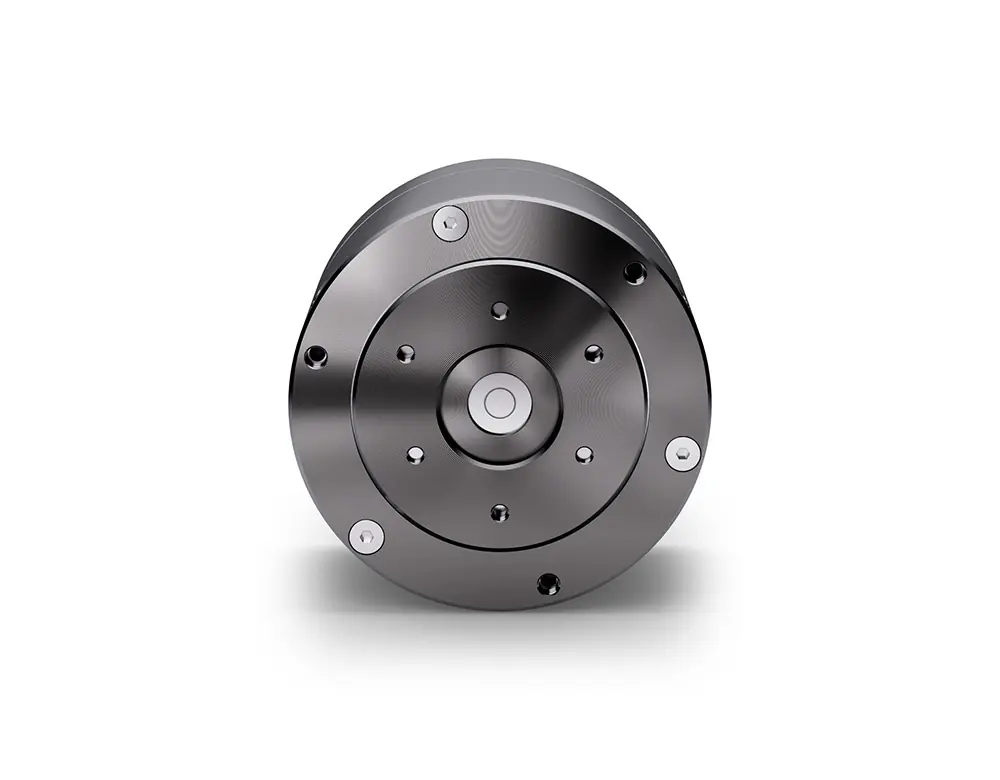
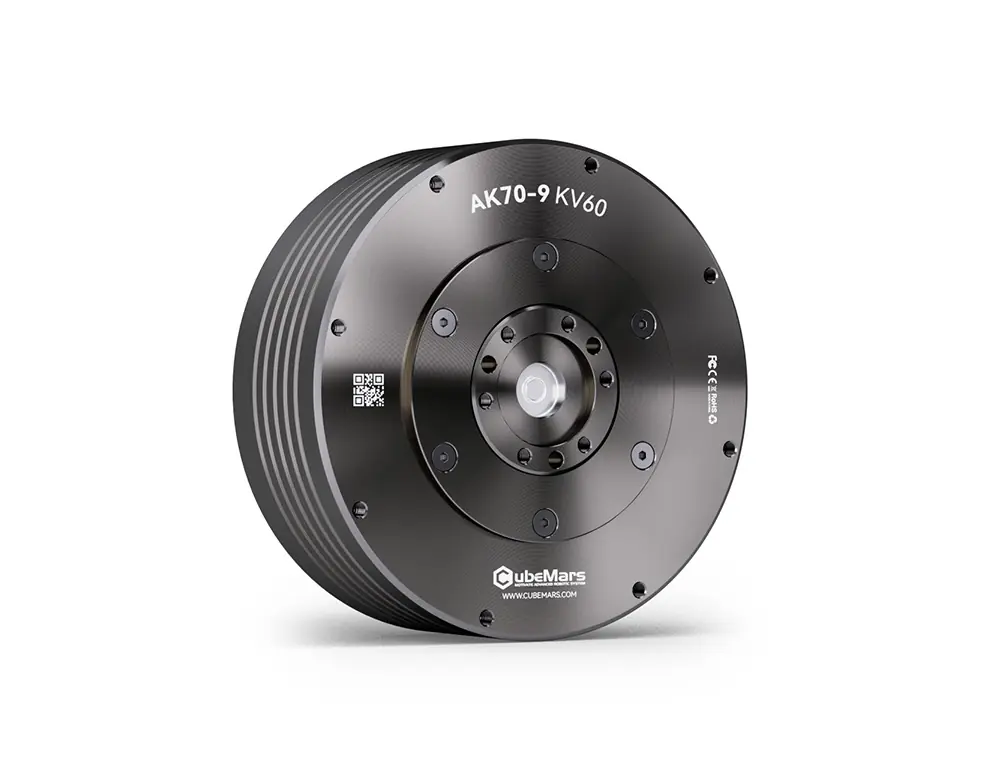
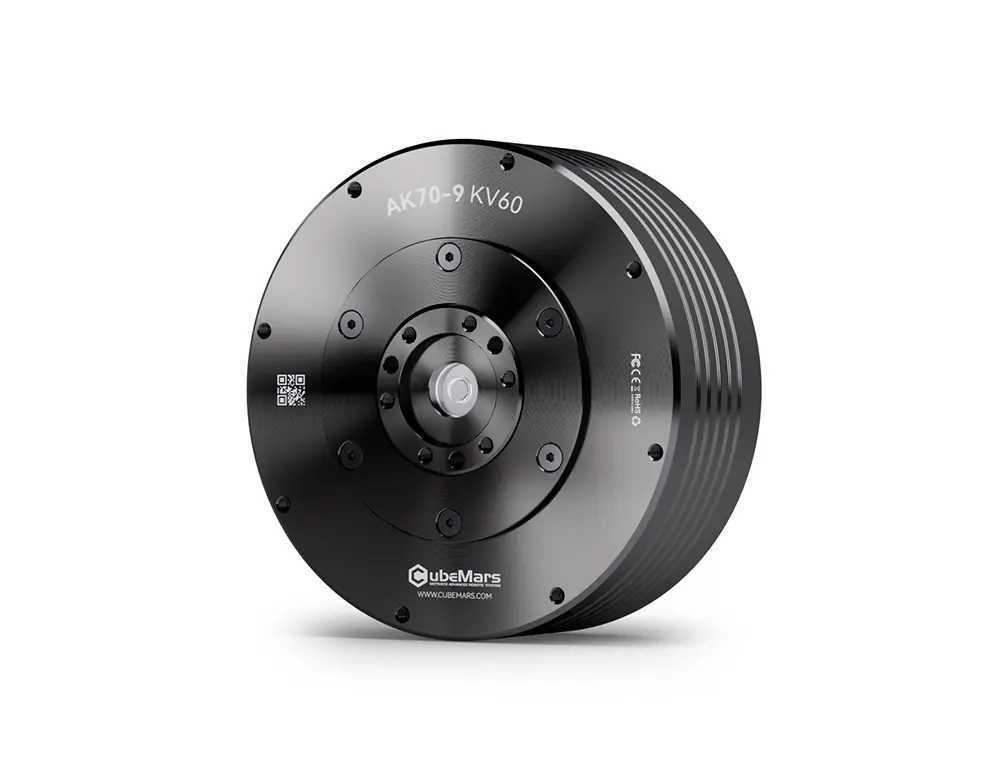
El AK10-9 V2.0 es un actuador robótico que reúne en una sola carcasa un motor DC sin escobillas, un reductor planetario 9:1, doble encoder y el driver. Como no requiere montar aparte la placa driver ni el encoder, simplifica el diseño de la articulación.
Características destacadas
- Doble encoder. La posición se lee tanto en la entrada del motor como en el eje de salida. Esto hace visible la holgura del reductor y mejora la precisión de posicionamiento.
- Modo de fuerza y servo seleccionable. Según la aplicación, puede funcionar en control de fuerza o en modo de accionamiento servo.
- Alta velocidad articular. Admite velocidades articulares de hasta 26 rad/s y acorta el tiempo de respuesta en movimientos dinámicos.
- Protecciones integradas. Las protecciones contra sobrecorriente, sobretensión, subtensión y sobretemperatura están dentro de la carcasa.
Aplicaciones
Sistemas de articulaciones robóticas, robots humanoides, robots colaborativos, plataformas de robots con patas, sistemas AGV y AMR, dispositivos médicos y proyectos universitarios de I+D son las aplicaciones típicas de este actuador.
¿Es suficiente para su proyecto?
El AK10-9 V2.0 entrega 18 Nm de torque continuo y 48 Nm de torque pico. Por ejemplo, una carga de 4 kg en el extremo de un brazo de 40 cm requiere unos 15,7 Nm de torque estático (4 × 9,81 × 0,40). Esa carga queda dentro del torque nominal del actuador.
Esta clase de torque es adecuada para caderas y rodillas de robots humanoides, piernas de robots cuadrúpedos que cargan peso y exoesqueletos. La velocidad articular llega hasta 26 rad/s, es decir, también permite movimientos dinámicos bajo carga.
Diferencias con modelos similares
- AK10-9 V3.0 KV60. Es la versión renovada del mismo cuerpo. El torque pico sube a 53 Nm y el peso baja a 940 g.
- AK70-9 V3.0 KV60. Con 8,5 Nm de torque nominal tiene cerca de la mitad del torque, a cambio es mucho más liviano, con 540 g.
- AK80-64 KV80. Con 48 Nm de torque nominal es mucho más potente, pero con 75 rpm es cuatro veces más lento.
Preguntas frecuentes
¿Qué diferencia hay entre V2.0 y V3.0?
En la V3.0 el torque pico sube de 48 a 53 Nm y el peso baja de 960 a 940 g. El torque nominal y la velocidad sin carga son iguales.
¿Para qué sirve el doble encoder?
Hay dos encoders, uno en el lado del motor y otro en el eje de salida. El del eje de salida lee el ángulo real de la articulación sin depender de la holgura del reductor.
¿Cuánta holgura tiene el reductor?
Según el fabricante, 0,33 grados.
¿Qué modos de control tiene?
Según la aplicación se puede elegir entre control de fuerza y modo de accionamiento servo.
Contenido de la caja
- Actuador robótico AK10-9 V2.0 KV60 con driver integrado
- Cable de alimentación y comunicación CAN
- Cable de comunicación serie
- Certificado de conformidad
Productos complementarios
Para completar la instalación, consulte los productos R-Link, Driver Board y Wiring Package.
Envío y entrega
Los productos en stock se despachan en un plazo de hasta 3 días hábiles desde nuestro almacén en Turquía.
El costo y el plazo de envío a su país se muestran en el paso de pago. Para modelos que no figuran en stock, consulte el plazo de abastecimiento con nuestro equipo técnico.
Devoluciones
Para iniciar una devolución, escríbanos a través de nuestro equipo técnico. El producto debe estar sin usar, sin daños y en su embalaje original.
Las condiciones de devolución para envíos internacionales se informan antes de la compra.
Especificaciones técnicas
Valores de la hoja de datos del fabricante.
Los valores provienen de la hoja de datos del fabricante.
Apoyo a proyectos
Hagamos realidad su proyecto juntos
Si está desarrollando un brazo robótico, un robot humanoide, un exoesqueleto o un vehículo de competición, cuéntenos su proyecto. Desde la elección del motor hasta la puesta en marcha, nuestro equipo lo acompaña en cada etapa.
Para equipos universitarios, equipos de I+D y proyectos industriales
- El motor correcto, el torque correctoElijamos juntos el modelo según las cargas de sus articulaciones.
- Instalación y puesta en marchaLo acompañamos con el driver, la comunicación CAN y el ajuste de parámetros.
- Del prototipo a la seriePlanifiquemos cantidades y abastecimiento según el calendario de su proyecto.
Documentos técnicos
Los archivos fueron publicados por el fabricante CubeMars.
Otros modelos de la serie
Compare lado a lado los modelos de la misma serie.
| Característica | Este productoCubeMars AK10-9 V2.0 KV60 | CubeMars AK40-10 V3.0 KV170Ver | CubeMars AK45-10 V3.0 KV75Ver | CubeMars AK45-36 V3.0 KV80Ver |
|---|---|---|---|---|
| Torque nominal (Nm) | 18 | 1,3 | 2,5 | 8 |
| Torque pico (Nm) | 48 | 4,1 | 7 | 24 |
| KV (rpm/V) | 60 | 170 | 75 | 80 |
| Velocidad sin carga (rpm) | 320 | 435 | 180 | 52 |
| Peso (g) | 960 | 190 | 262 | 349 |
| Dimensiones | Ø98 × 61,7 mm | Ø53 × 40,2 mm | Ø53 × 45,2 mm | Ø55 × 56,5 mm |
Solicitar cotización
Complete el formulario para compras por volumen, facturación a empresas y precios por proyecto. Nuestro equipo le responderá a la brevedad.
Preguntas frecuentes
Lo más consultado sobre elección del motor, entregas y soporte técnico.
¿El producto está en stock y cuándo se despacha?
Nuestros productos se envían desde nuestro propio almacén en Turquía. Su pedido se despacha en un plazo de hasta 3 días hábiles. El estado actual del stock figura en esta página.
¿Qué motor sirve para mi proyecto? ¿Pueden ayudarme a elegir?
Sí. Indíquenos los valores de torque, velocidad y tensión de alimentación que necesita y definiremos juntos la serie adecuada. También puede comparar con la tabla de especificaciones de esta página y con los filtros de la página de categoría.
- Si necesita torque alto a baja velocidad, las series AK, AKE y AKH con reductor
- Si necesita transmisión directa y baja inercia, las series sin marco RI y RO
- Para cámaras y sistemas de estabilización, la serie GL
¿Los productos son originales y tienen garantía?
Robotizma es distribuidor oficial de CubeMars. Todos los productos que vendemos son originales y cuentan con garantía del fabricante.
¿Dónde encuentro la hoja de datos y las medidas de montaje?
En la sección Especificaciones técnicas de esta página figuran el torque nominal, el torque pico, el KV, la velocidad sin carga, el peso y las medidas exteriores. Si necesita la hoja de datos detallada, el archivo CAD o la documentación del driver, puede pedirlos a nuestro equipo técnico.
¿Hacen ventas corporativas, cotizaciones y facturas?
Hacemos ventas corporativas para universidades, la industria y proyectos de I+D. Para precios por volumen y una cotización formal, complete el formulario Solicitar cotización de esta página y nuestro equipo le responderá con precio y plazo de entrega.
¿Con qué driver y comunicación puedo usar el motor?
En los actuadores de las series AK y AKH la placa driver está integrada en el motor y se comunica por CAN. La serie AKE y los motores sin marco de las series RI y RO necesitan un driver FOC externo. Las interfaces R-Link y S-Link sirven para la configuración y la depuración, y para la instalación puede contar con nuestro soporte.
¿Su pregunta no está en la lista?Escriba al equipo técnico
Productos similares
 Descuento%3 Descuento
 Descuento%18 Descuento
 Descuento%7 Descuento
 Descuento%20 Descuento
 Descuento%7 Descuento
 Descuento%18 Descuento
 Descuento%17 Descuento
 Descuento%11 Descuento
 Descuento%11 Descuento
 Descuento%4 Descuento
 Descuento%8 Descuento
 Descuento%11 Descuento