Herramienta técnica
Calculadora de selección de motores
Introduzca la carga y las medidas de su brazo robótico. Calculamos el par necesario y mostramos los modelos CubeMars que lo cumplen, empezando por el más ligero.
Datos de su aplicación
Necesidad calculada
- Par continuo
- 5,52 Nm
- Par pico
- 7,99 Nm
- Velocidad
- 30 rpm
Modelos adecuados
9 modelos cumplen el requisito
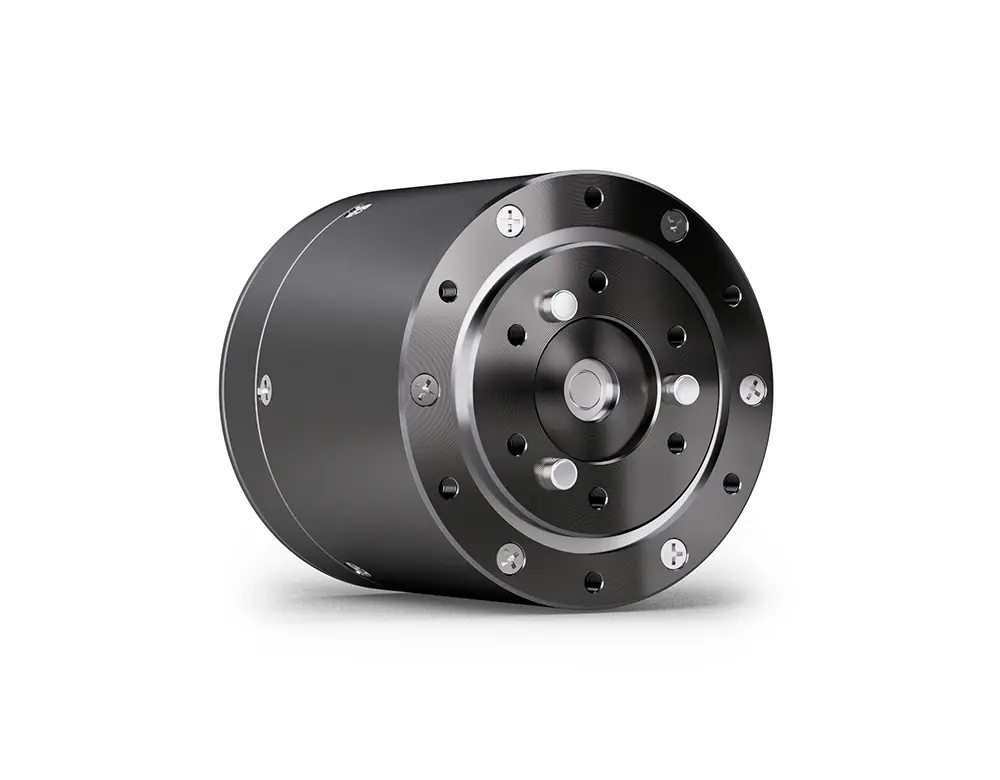 %11CubeMars AK45-36 KV80US$ 222,30US$ 249,30
- Par continuo
- 8 Nm
- Par pico
- 24 Nm
- Velocidad
- 40 rpm
- Peso
- 340 g
- Margen de par
- %45
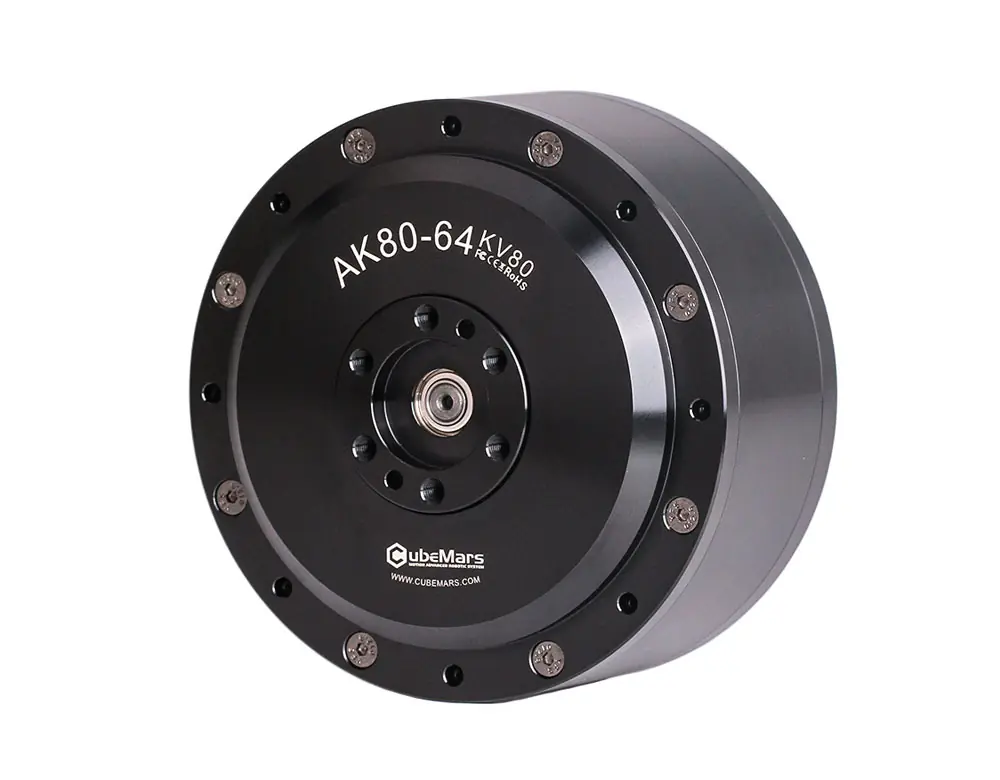 %11CubeMars AK80-64 KV80US$ 1.189,60US$ 1.336,80
- Par continuo
- 48 Nm
- Par pico
- 120 Nm
- Velocidad
- 48 rpm
- Peso
- 850 g
- Margen de par
- %770
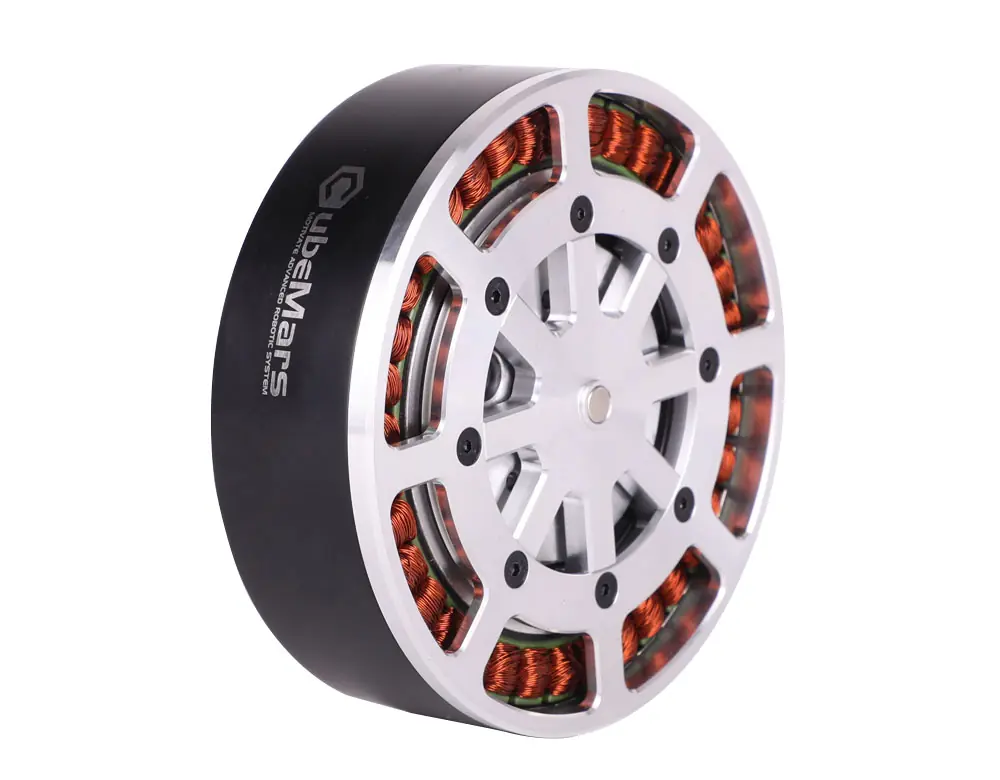 %3CubeMars AKE90-8KV35US$ 579,80US$ 599,80
- Par continuo
- 55 Nm
- Par pico
- 170 Nm
- Velocidad
- 120 rpm
- Peso
- 1.400 g
- Margen de par
- %897
 AgotadoCubeMars AK45-36 V3.0 KV80US$ 279,40
- Par continuo
- 8 Nm
- Par pico
- 24 Nm
- Velocidad
- 40 rpm
- Peso
- 349 g
- Margen de par
- %45
 AgotadoCubeMars AK80-6 KV100US$ 684,90US$ 700,90
- Par continuo
- 6 Nm
- Par pico
- 12 Nm
- Velocidad
- 603 rpm
- Peso
- 485 g
- Margen de par
- %9
 AgotadoCubeMars AK80-9 V3.0 KV100US$ 696,90
- Par continuo
- 9 Nm
- Par pico
- 22 Nm
- Velocidad
- 390 rpm
- Peso
- 490 g
- Margen de par
- %63
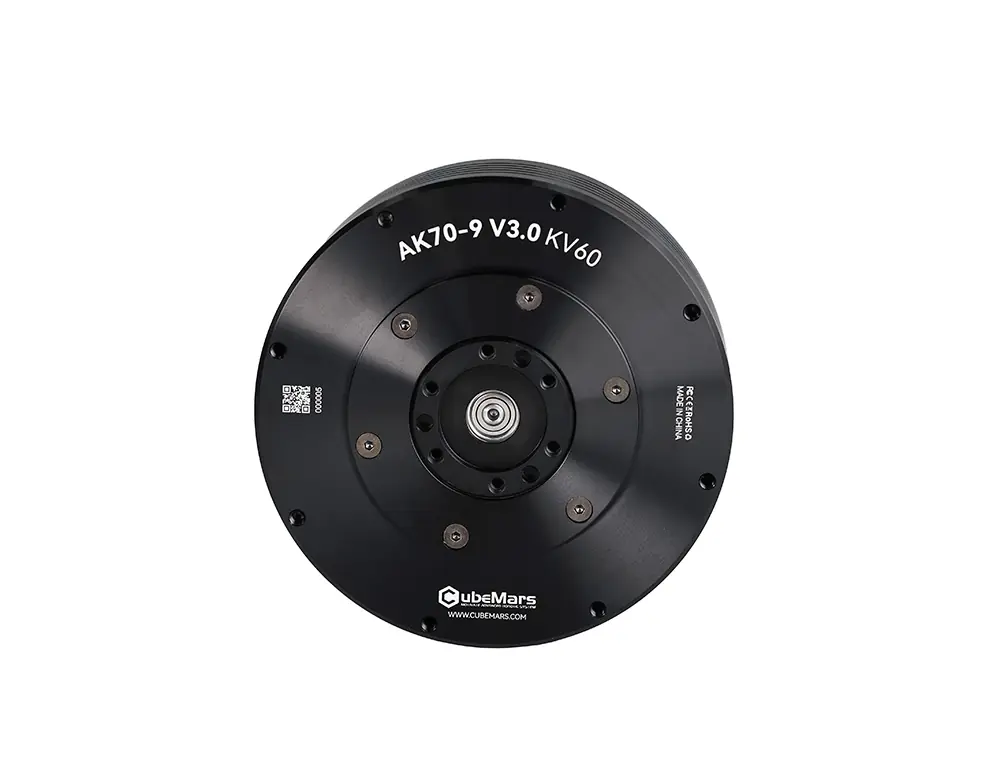 AgotadoCubeMars AK70-9 V3.0 KV60US$ 600,80US$ 660,90
- Par continuo
- 8,5 Nm
- Par pico
- 29,2 Nm
- Velocidad
- 260 rpm
- Peso
- 540 g
- Margen de par
- %54
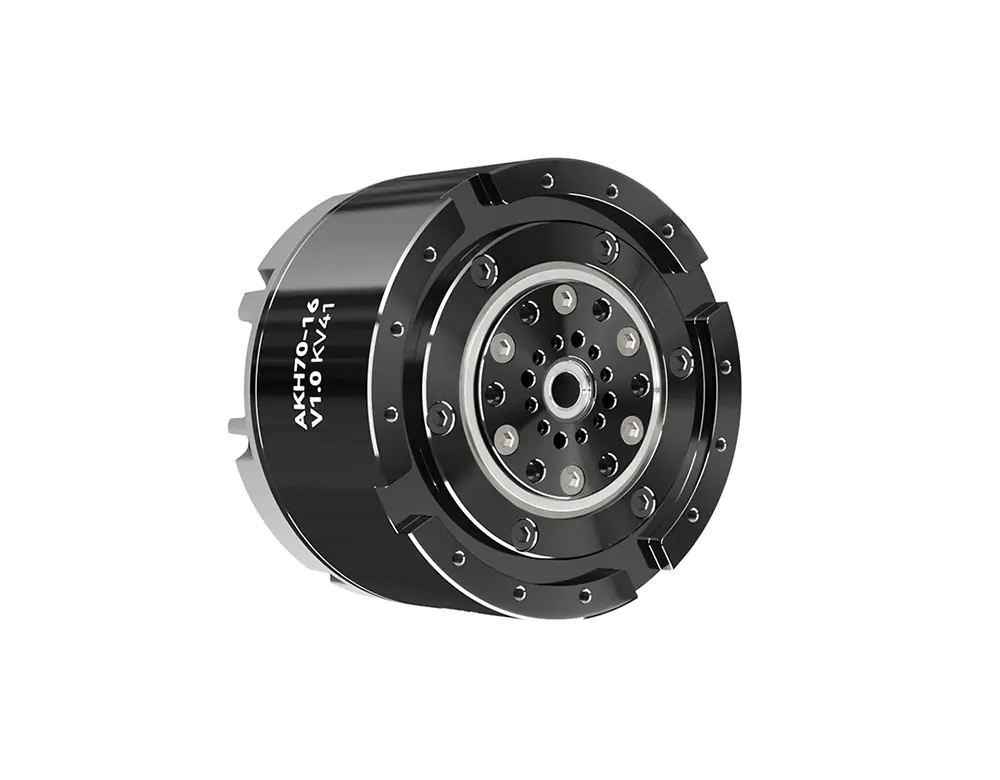 AgotadoCubeMars AKH70-16 KV41US$ 961,30
- Par continuo
- 26 Nm
- Par pico
- 78 Nm
- Velocidad
- 90 rpm
- Peso
- 879 g
- Margen de par
- %371
El cálculo toma como referencia la posición más exigente, con el brazo en horizontal. El par continuo es el necesario para sostener la carga y el par pico le suma el necesario para acelerar. Los resultados sirven como preselección. Confirme la elección con nosotros teniendo en cuenta la fricción, el rendimiento del reductor y el ciclo de trabajo.
Elijamos juntosFórmulas y ejemplo de cálculo
El par que debe soportar el motor de una articulación robótica es el producto del peso de la carga por su distancia horizontal al eje de la articulación. Esa distancia es máxima con el brazo en horizontal, por eso la calculadora toma como referencia esa posición.
Par continuo
Es el par necesario para sostener la carga en el aire. El peso del propio brazo se suma suponiendo que su centro de gravedad está en el punto medio del brazo.
Tcontinuo = g × (mcarga × L + mbrazo × L / 2) × k
Aquí g es la aceleración de la gravedad (9,81 m/s²), mcarga la carga en el extremo, mbrazo la masa del propio brazo, L la distancia del eje de la articulación al centro de gravedad de la carga y k el factor de seguridad. El par nominal (continuo) del motor elegido debe superar este valor.
Par pico
Mientras el brazo acelera, además de sostener la carga hay que hacerla girar. El par necesario para ello es el producto del momento de inercia del brazo respecto al eje de la articulación (J) por la aceleración angular (α).
J = mcarga × L² + mbrazo × L² / 3
α = ω / t, ω = rpm × 2π / 60
Tpico = (g × (mcarga × L + mbrazo × L / 2) + J × α) × k
Aquí t es el tiempo para pasar del reposo a la velocidad deseada. Cuanto menor es el tiempo, mayor es la aceleración y, por tanto, el par pico. El par pico del motor elegido debe superar este valor.
Ejemplo de cálculo
Con los valores iniciales de la calculadora, es decir, 1 kg de carga, 0,3 m de brazo, 0,5 kg de masa del brazo, 30 rpm, 0,2 segundos de aceleración y un factor de seguridad de 1,5, el cálculo avanza así.
- El par para sostener la carga es 9,81 × (1 × 0,3 + 0,5 × 0,3 / 2) = 3,68 Nm.
- Con el factor de seguridad, el par continuo es 3,68 × 1,5 = 5,52 Nm.
- El momento de inercia es 1 × 0,09 + 0,5 × 0,09 / 3 = 0,105 kg·m².
- 30 rpm equivalen a 3,14 radianes por segundo. Para alcanzar esa velocidad en 0,2 segundos, la aceleración angular es 15,7 rad/s².
- El par adicional para acelerar es 0,105 × 15,7 = 1,65 Nm.
- El par pico es (3,68 + 1,65) × 1,5 = 7,99 Nm.
El modelo más ligero que cumple este requisito es el CubeMars AK45-36 KV80, de 340 gramos. Su par nominal es de 8 Nm, su par pico de 24 Nm y su velocidad nominal de 40 rpm.
Por qué un factor de seguridad de 1,5
Las fórmulas no tienen en cuenta la fricción, las pérdidas del reductor, la resistencia de los cables ni los golpes inesperados. El factor cubre esa diferencia. En una preselección, un valor entre 1,5 y 2 es habitual. Si la carga o las medidas del brazo aún no están definidas, es más seguro empezar con 2.
Lo que el cálculo no incluye
El cálculo considera una sola articulación y una sola carga. En un brazo de varias articulaciones, la articulación inferior también soporta los motores de las superiores. Por ejemplo, al elegir el motor del hombro hay que sumar el peso de los motores del codo y de la muñeca a la carga o a la masa del brazo. El ciclo de trabajo, es decir, cuánto tiempo funcionará el motor cerca del par pico, también determina el calentamiento. En una articulación que trabajará de forma continua cerca del par pico conviene dejar un margen mayor de par nominal.
Preguntas frecuentes
Las preguntas más habituales al usar la calculadora.
¿Dónde pongo el peso del motor del codo al elegir el motor del hombro?
Si el motor del codo está cerca del extremo del brazo, sume su peso a la carga. Si está cerca del centro del brazo, basta con sumarlo a la masa del brazo. Si no está seguro, sumarlo a la carga da un resultado más seguro, porque la calculadora sitúa la carga en el extremo del brazo.
¿Cómo obtengo la velocidad de la articulación en rpm?
Divida entre 6 el ángulo que gira la articulación en un segundo. Por ejemplo, una articulación que gira 180 grados por segundo va a 30 rpm. En robots caminantes y brazos rápidos este valor puede superar las 60 rpm, y en articulaciones de posicionamiento lento puede quedar por debajo de 10 rpm.
¿Qué hago si no aparece ningún modelo?
Revise primero la longitud del brazo y la carga, porque el par crece en proporción a ambos. Acortar el brazo, acercar las piezas pesadas al eje de la articulación o usar un contrapeso o un resorte reduce claramente el par necesario. Si aun así no aparece ningún modelo, escríbanos y valoramos juntos una solución con reductor externo.
¿Por qué aparecen también en la lista los motores sin marco RI y RO?
Los motores sin marco llegan sin reductor ni carcasa y se montan dentro de su propio mecanismo. Sus valores de par corresponden al eje del motor. Son adecuados para una articulación de accionamiento directo o para un diseño con su propio reductor. Si busca una articulación lista para usar, revise los actuadores con reductor de las series AK, AKE y AKH.
¿El resultado de la calculadora es definitivo?
No, los resultados sirven como preselección. La necesidad real depende de la fricción, el rendimiento del reductor, el ciclo de trabajo y el perfil de movimiento del brazo. Envíenos el modelo elegido junto con los detalles de su aplicación y nuestro equipo de soporte técnico lo confirmará.