Planet Redüktör ve Harmonik Redüktör Farkı: Robot Eklemi İçin Hangisi?
İçindekiler11
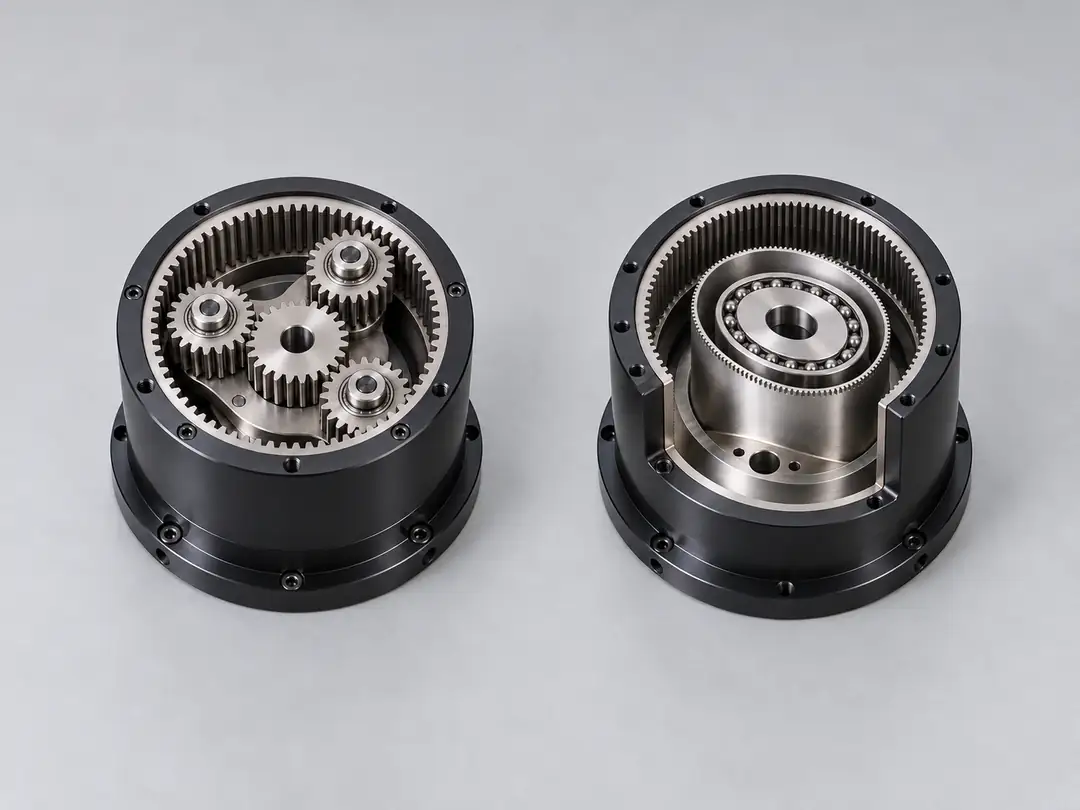
Bir robot ekleminde motor tek başına nadiren yeterlidir. Fırçasız motorlar yüksek hızda düşük tork üretir, eklem ise düşük hızda yüksek tork ister. Aradaki dönüşümü redüktör yapar. Robotikte en sık kullanılan iki redüktör planet redüktör ve harmonik redüktördür. İkisi de aynı işi yapar ama eklemin hissini, hassasiyetini ve dayanıklılığını çok farklı biçimde etkiler. Bu yazıda iki yapıyı karşılaştırıyor ve hangi eklemde hangisinin seçileceğini anlatıyoruz.
Redüktör eklemde ne değiştirir?
Redüktör oranı N ise çıkıştaki tork yaklaşık N katına çıkar, hız ise N'de birine iner. Örneğin 2 Nm tork veren ve 3.000 rpm dönen bir motor 10:1 redüktörle kabaca 20 Nm ve 300 rpm verir. Kayıplar yüzünden gerçek tork biraz daha düşüktür.
Oran yalnız tork ve hızı belirlemez. Eklemin dışarıdan gelen kuvvete nasıl tepki verdiğini, konumunu ne kadar hassas tuttuğunu ve darbeye nasıl dayandığını da belirler. Planet ile harmonik arasındaki asıl fark da burada ortaya çıkar.
Planet redüktör nasıl çalışır?
Planet redüktörde ortada bir güneş dişlisi, onun çevresinde dönen üç ya da dört planet dişlisi ve hepsini dıştan saran bir çember dişli bulunur. Motor güneş dişlisini döndürür, planetler çember dişli içinde yuvarlanır ve çıkış planetlerin bağlı olduğu taşıyıcıdan alınır.
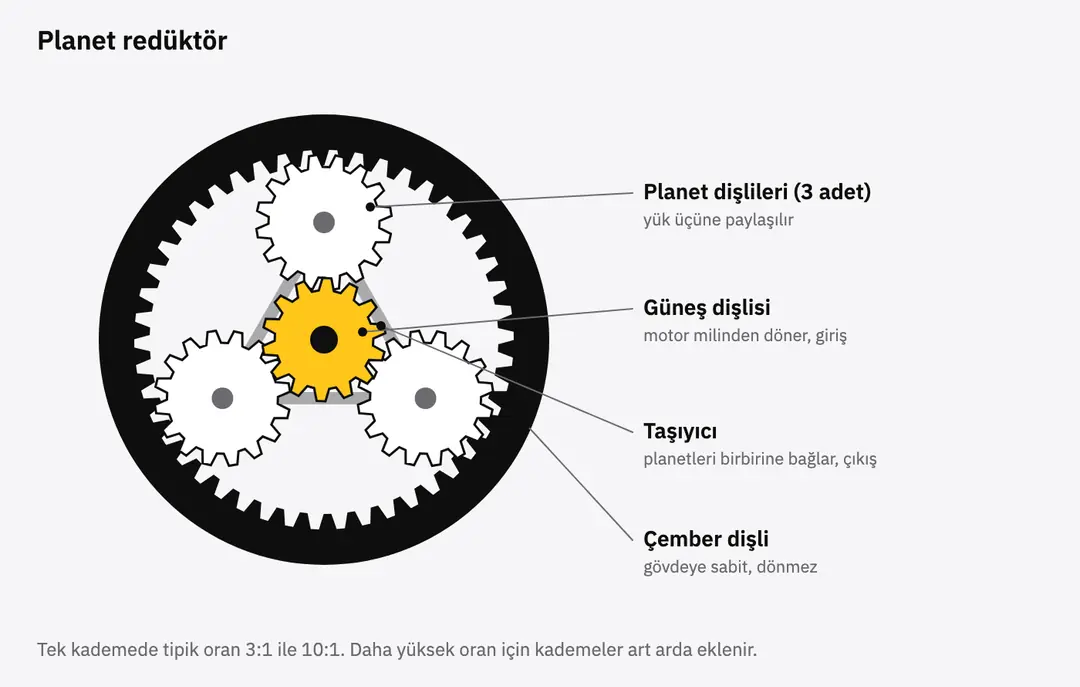
Yük birden fazla planet dişlisine paylaştırıldığı için yapı darbeye dayanıklıdır. Tek kademede tipik oran 3:1 ile 10:1 arasıdır, daha yüksek oranlar için kademeler art arda eklenir. Verimi yüksektir ve düşük oranlarda eklem dışarıdan kolayca çevrilebilir.
Dişliler arasında küçük bir boşluk kalır. Robotik aktüatörlerde bu boşluk genellikle 10 ile 20 açı dakikası, yani 0,15 ile 0,35 derece civarındadır. AK serisi aktüatörlerin hepsi planet redüktörlüdür.
Harmonik redüktör nasıl çalışır?
Harmonik redüktör (dalga dişli ya da gerilimli dalga dişlisi olarak da bilinir) üç parçadan oluşur. Eliptik bir dalga üreteci, ince cidarlı ve esneyebilen bir dış dişli kap (flexspline) ve bunu saran sert bir çember dişli. Esnek kapta çember dişliden genellikle iki diş eksik vardır.
Dalga üreteci döndükçe esnek kabı elips şeklinde büker ve dişler yalnız elipsin iki ucunda kavrar. Dalga üreteci bir tam tur attığında esnek kap çember dişliye göre yalnızca iki diş kadar ilerler. Bu yüzden tek kademede 50:1 ile 160:1 arası oran elde edilir.
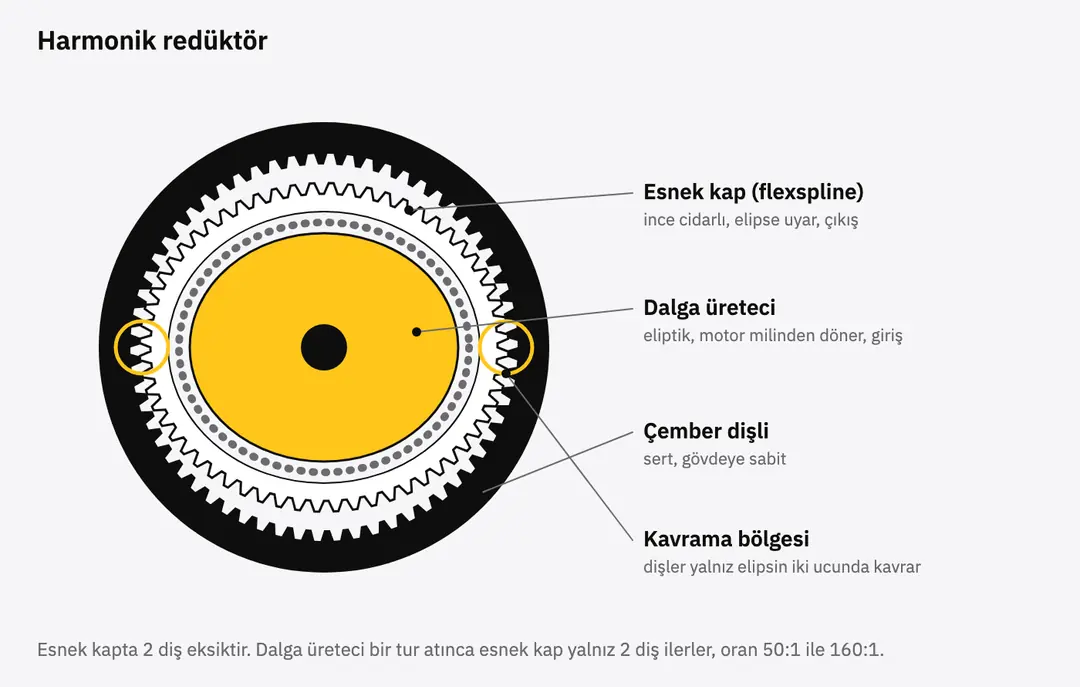
Dişler sürekli ön gerilimle kavradığı için pratikte boşluk yoktur. Yapı kompakttır, ortası boş yapılabilir ve kablolar eklemin içinden geçirilebilir. Bu özellikleri yüzünden iş birlikçi robot kollarında ve uzay mekanizmalarında yaygındır.
Karşılaştırma
| Özellik | Planet redüktör | Harmonik redüktör |
|---|---|---|
| Tek kademe oranı | 3:1 ile 10:1 | 50:1 ile 160:1 |
| Boşluk | 0,15 ile 0,35 derece | Pratikte sıfır |
| Verim | Yüksek | Orta, hıza ve sıcaklığa göre değişir |
| Darbe dayanımı | Yüksek, yük planetlere paylaşılır | Düşük, esnek kap yorulabilir |
| Dışarıdan çevrilebilirlik | Düşük oranda kolay | Zor |
| Burulma rijitliği | Yüksek | Küçük yüklerde daha esnek |
| Ağırlık ve hacim | Oranla birlikte büyür | Yüksek oranda bile kompakt |
| Maliyet | Daha düşük | Daha yüksek |
Boşluk gerçekte ne kadar fark eder?
Boşluk, çıkış milinin motor dönmeden ileri geri oynayabildiği açıdır. Küçük görünür ama kolun ucunda büyür. 0,3 derecelik boşluk 50 cm uzunluğundaki bir kolun ucunda yaklaşık 2,6 mm oynamaya karşılık gelir. Harmonik redüktörde tipik olan 1 açı dakikanın altındaki değer aynı kol için 0,15 mm'nin altında kalır.
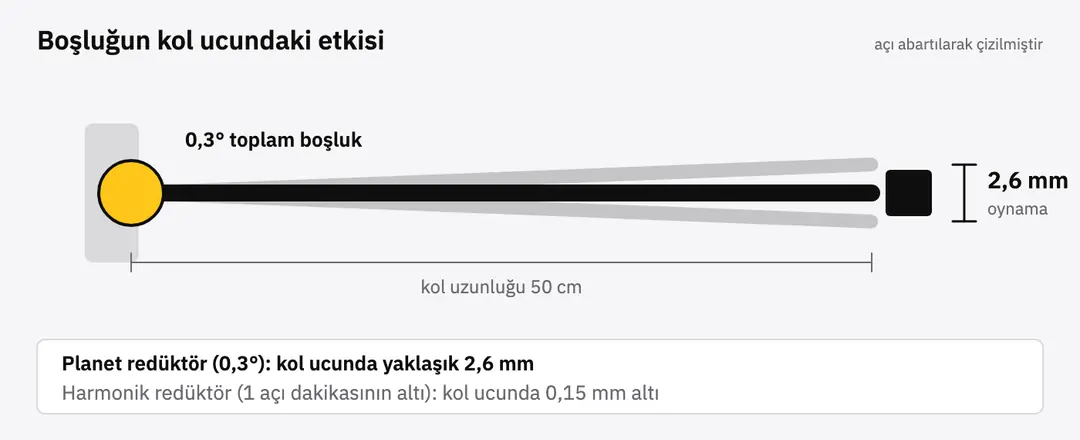
Bir nesneyi kavrayan, montaj yapan ya da ölçüm alan bir kolda bu fark belirleyicidir. Yürüyen bir robotun bacağında ise 2 ile 3 mm'lik oynama kontrol algoritmasıyla rahatça telafi edilir. Çıkış milinde ikinci bir enkoderi olan aktüatörler boşluğun konum ölçümüne etkisini de ortadan kaldırır.
Geri sürülebilirlik ve kuvvet kontrolü
Bir eklemin dışarıdan elle ya da çarpma anında çevrilebilmesine geri sürülebilirlik denir. Oran büyüdükçe eklemi dışarıdan çevirmek zorlaşır. Bunu katalogdaki değerlerde de görmek mümkün. 10:1 oranlı AK45-10 yaklaşık 0,1 Nm ile çevrilirken, 48:1 oranlı AKH70-48 için 2,22 Nm gerekir.
Geri sürülebilir bir eklem yere basma ve çarpma anındaki darbeyi emer, kuvvet de ayrı bir tork sensörü olmadan motor akımından okunabilir. Bu yüzden yürüyen robotlar ve dış iskeletler düşük oranlı planet ya da yarı doğrudan tahrikli aktüatörleri tercih eder. Harmonik redüktörlü eklemlerde kuvvet kontrolü genellikle eklem çıkışına konan ayrı bir tork sensörüyle yapılır.
Aynı tork, farklı motor
Bir eklemin 20 Nm sürekli tork vermesi gerektiğini düşünelim. 9:1 planet redüktörle motorun yaklaşık 2,2 Nm vermesi gerekir. 100:1 harmonik redüktörle bu değer 0,2 Nm'ye iner ve çok daha küçük bir motor yeterli olur. Buna karşılık 3.000 rpm dönen bir motorla çıkış hızı planette yaklaşık 330 rpm, harmonikte 30 rpm olur.
Bu yüzden seçim çoğu zaman hıza göre yapılır. Saniyede birkaç tur dönmesi gereken eklemlerde düşük oranlı planet, yavaş ama hassas hareket eden eklemlerde yüksek oranlı harmonik doğal seçimdir.
Hangi eklemde hangisi?
Planet redüktör seçin
- Eklem darbeye ve ani yüklere maruz kalıyorsa (bacak, kalça, diz)
- Kuvvet kontrolü motor akımı üzerinden yapılacaksa
- Eklem hızlı dönmek zorundaysa
- Bütçe ve bakım kolaylığı öncelikliyse
Harmonik redüktör seçin
- Kol ucunda milimetrenin altında konum hassasiyeti gerekiyorsa
- Eklem yavaş ama yüksek oranla çalışacaksa (bilek, endüstriyel kol eklemleri)
- Eklemin ortasından kablo ya da mil geçirilecekse ve hacim çok sınırlıysa
- Eklem çarpma riski düşük, kontrollü bir ortamda çalışacaksa
İki dünyanın arasında kalan bir seçenek de yüksek oranlı planet aktüatörlerdir. AK80-64 ve AKH serisi 16:1 ile 64:1 arası oranlarla harmoniğe yakın tork yoğunluğu verir ve planetin darbe dayanımını korur.
Harmonik redüktörlü eklem tasarlamak
Harmonik redüktörlü bir eklem genellikle çerçevesiz bir motorla kurulur. Motorun rotoru dalga üretecine, statoru eklem gövdesine bağlanır ve ortadan kablo geçecek boşluk korunur. RI serisi içten rotorlu ve RO serisi dıştan rotorlu çerçevesiz motorlar bu tür tasarımlar içindir. Örneğin RI100 45 mm çapında bir orta delik bırakır ve 50:1 bir harmonik redüktörle çıkışta kayıplar hariç yaklaşık 88 Nm sürekli tork verir. Bu yapıda rulman, enkoder ve sürücü seçimi tasarımcıya kalır.
Sık sorulan sorular
Sikloid redüktör nerede durur?
Sikloid redüktör de tek kademede yüksek oran verir ve harmoniğe göre darbeye daha dayanıklıdır. Endüstriyel robotların ağır yük taşıyan eksenlerinde yaygındır. Daha ağır ve hacimlidir, küçük robot eklemlerinde daha az görülür.
Harmonik redüktörün ömrü kısa mı?
Doğru boyutlandırılmış bir harmonik redüktör uzun ömürlüdür. Sorun genellikle katalog torkunun üzerinde tekrarlanan darbe yüklerinden çıkar, esnek kap yorulur. Yürüyen robotların bacakları gibi darbeli eklemlerde bu yüzden dikkatli kullanılır.
Planet redüktörün boşluğu zamanla artar mı?
Dişliler aşındıkça boşluk bir miktar artabilir. Robotik aktüatörlerde bu artış yavaştır ve çıkış milinde ikinci enkoderi olan modellerde konum doğruluğunu etkilemez.
Model seçiminde yardım
Eklem başına tork hesabını robot eklemi için motor seçimi rehberimizde adım adım anlattık. Projenizin eklem sayısını, hedef torkunu ve hassasiyet ihtiyacını iletirseniz teknik ekibimiz planet ve çerçevesiz motor seçenekleri arasında uygun olanı sizinle birlikte belirler.