Motores para articulación de cuello
En la articulación del cuello la carga es baja, pero se espera que el movimiento sea rápido y fluido. Por eso se prefiere un valor KV alto.
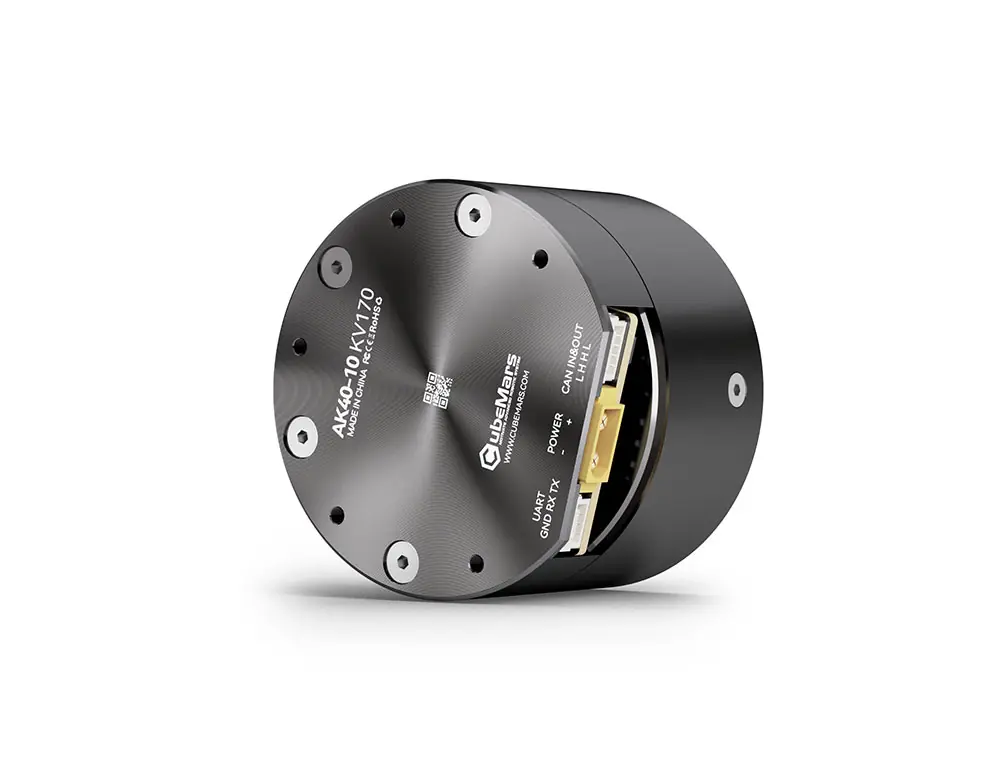
Para esta articulación recomendamos el modelo CubeMars AK40-10 KV170. Torque nominal de 1,3 Nm, torque pico de 4,1 Nm y valor KV de 170 rpm/V.
El CubeMars AK40-10 V3.0 KV170, con los mismos valores de torque y velocidad, tiene doble encoder y recuerda su posición tras un corte de energía, así la cabeza no necesita buscar su punto de referencia al arrancar.
La masa de la cabeza y las cargas adicionales, como cámaras y sensores, cambian de un robot a otro. Si nos indica el peso de cabeza objetivo y la velocidad de giro, podemos calcular juntos el torque necesario.
Si junto con el cuello también va a elegir los motores de hombro y muñeca, en nuestro selector de articulaciones puede ver juntos los modelos que recomendamos para el tren superior.
Al elegir un motor
Lo más consultado al comparar los productos de esta categoría.
¿Qué diferencia hay entre torque nominal y torque pico?
El torque nominal es el que el motor puede producir de forma continua sin sobrecalentarse, dimensione su sistema según ese valor. El torque pico es el límite superior que soporta en esfuerzos breves. Para arranques e impactos mire el torque pico, y para el trabajo continuo, el nominal.
¿Qué significa el valor KV?
KV es la cantidad de revoluciones por voltio. Un KV bajo significa más torque y menos velocidad, y un KV alto lo contrario. Con el mismo cuerpo, la elección del KV define el equilibrio entre velocidad y torque de su aplicación.
¿Cómo elijo la relación de reducción?
El reductor aumenta el torque y reduce la velocidad. En aplicaciones que piden torque alto a baja velocidad, como una articulación de robot con patas, se prefiere una relación alta (36:1, 48:1), y en las que piden respuesta rápida, una relación baja (6:1, 9:1). Si no está seguro, indíquenos sus valores objetivo de torque y velocidad.
¿Motor sin marco o actuador integrado?
En los actuadores integrados (AK, AKH) el driver, el encoder y el reductor están dentro del motor y se usan por CAN apenas salen de la caja. La serie AKE integra motor y reductor y usa un driver externo. En los motores sin marco (RI, RO) solo hay rotor y estator, se integran en su propia mecánica y necesitan un driver externo. Si hay restricción de espacio o un diseño especial, sin marco, y si se busca una instalación rápida, integrado.
¿Cómo uso los filtros?
En el panel de filtros puede acotar por serie, relación de reducción, torque pico, KV, velocidad sin carga, peso y precio. En la computadora el panel está a la izquierda de la lista, y en el teléfono se abre con el botón Filtrar. Los productos sin ese valor cargado salen de la lista al aplicar el filtro, por eso le recomendamos empezar amplio y acotar de a poco.
¿No está seguro de cuál elegir?Consulte al equipo técnico